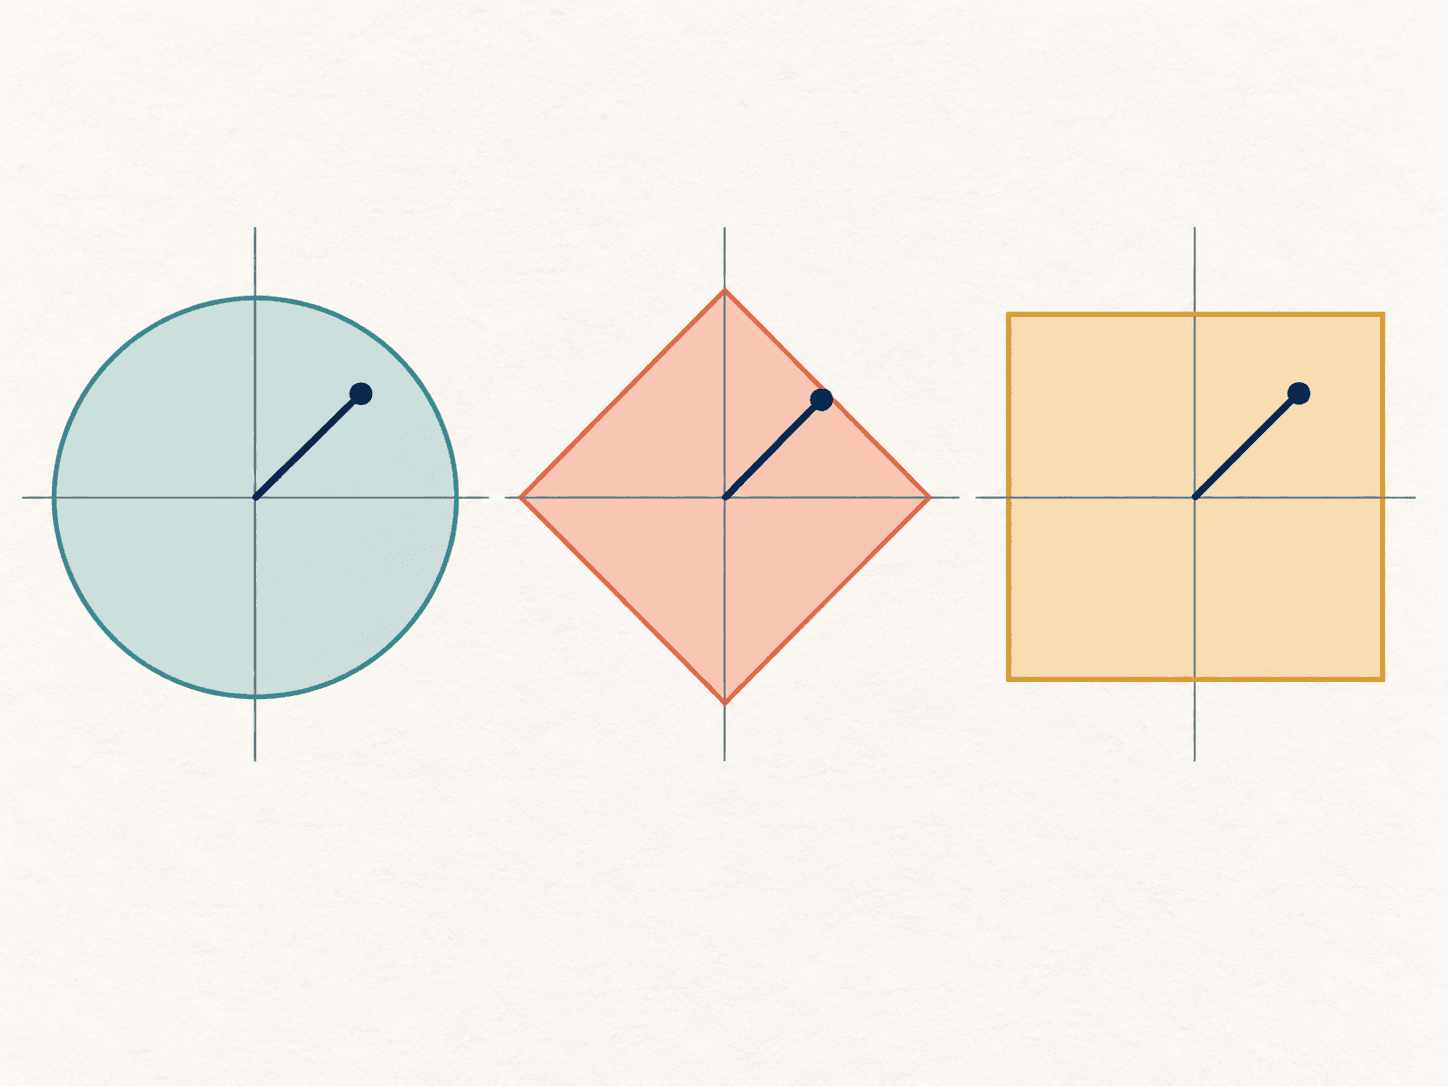自在学

我们与你共同进步

  • 分类课程
  • 文章
  • 工作台
  • 订阅

  • 关于我们
  • 隐私政策
  • 使用条款

探索

  • 分类课程
  • 文章
  • 工作台
  • 订阅

网站信息

  • 关于我们
  • 隐私政策
  • 使用条款

加入社区

自在学学习社区微信二维码

微信扫码,交流学习

株洲市自在学教育科技有限公司© 2025 - 2026 版权所有

© 2025 - 2026 株洲市自在学教育科技有限公司 版权所有

湘公网安备43020302000292号|湘ICP备2025148919号-1
分类课程工作台文章订阅
分类课程工作台文章价格

泛函分析 I:Banach 空间、Hilbert 空间与算子

  1. 01从距离到范数:无限维空间的第一眼
  2. 02完备性与 Banach 空间:极限要留在空间里
  3. 03有界线性算子与对偶:把作用量化
  4. 04Hahn–Banach:延拓、支撑与分离
  5. 05Baire 与三大定理:完备性带来的统一控制
  6. 06Hilbert 空间与正交投影:最小化问题的几何解
  7. 07Riesz 表示与伴随:把泛函重新看成向量
  8. 08紧算子:无限维中的有限维影子
  9. 09谱理论入口:算子允许哪些特征值
  10. 10函数空间综合:从 C(K)、Lp 到算子方法
正在加载课程章节内容
课程数学泛函分析 I:Banach 空间、Hilbert 空间与算子从距离到范数:无限维空间的第一眼

从“距离”到“长度”:无限维空间的第一眼

你已经知道怎样在 Rn\mathbb R^nRn 里计算两点的距离。现在把对象换成一条函数,或者一串无穷序列,问题会立刻变得具体起来:两条函数“差不多”到底是什么意思?只要每个点的函数值都接近,就算接近吗?还是要控制整个区间上的最大误差?

本章只围绕一个稳定目标展开:FA-NORM——给出范数和它诱导的收敛,比较有限维与无限维的几何差异,并能为具体空间选择合适的范数。 读完之后,你应能把一个范数检查到每个公理,说明范数为什么给出度量,判断一个序列是否 Cauchy,并解释为什么有限维里的闭有界紧性不能直接搬到无限维。
平面上三种范数的单位球边界叠加对比 图示说明:同一平面向量在 ℓ1\ell^1ℓ1、ℓ2\ell^2ℓ2 和 ℓ∞\ell^\inftyℓ∞ 三种范数下的单位球,突出“长度规则改变,集合形状也改变”。

一个先摆在桌面上的问题

在 [0,1][0,1][0,1] 上考虑一列连续函数。它们可能在大多数位置都很接近,却在一个越来越窄的区间里出现越来越高的尖峰。若只看积分意义下的平均误差,尖峰似乎正在消失;若看最大误差,尖峰始终可见。

所以我们需要的不是一句模糊的“函数接近”,而是一种能量化对象大小的规则。这个规则要兼容向量加法和数乘,还要让“差向量很小”真正定义出距离。它就是范数。


范数把“大小”写成公理

设 VVV 是实数域 R\mathbb RR 或复数域 C\mathbb CC 上的向量空间。一个函数

∥⋅∥:V⟶[0,∞)\|\cdot\|:V\longrightarrow[0,\infty)∥⋅∥:V⟶[0,∞)

称为 范数,如果任意 x,y∈Vx,y\in Vx,y∈V 和标量 λ\lambdaλ 都满足:

  1. 正定性:∥x∥≥0\|x\|\ge 0∥x∥≥0,且 ∥x∥=0\|x\|=0∥x∥=0 当且仅当 x=0x=0x=0;
  2. 绝对齐次性:∥λx∥=∣λ∣ ∥x∥\|\lambda x\|=|\lambda|\,\|x\|∥λx∥=∣λ∣∥x∥;
  3. 三角不等式:∥x+y∥≤∥x∥+∥y∥\|x+y\|\le\|x\|+\|y\|∥x+y∥≤∥x∥+∥y∥。

写成二元组 (V,∥⋅∥)(V,\|\cdot\|)(V,∥⋅∥),就是一个赋范空间。这里的对象可以是 Rn\mathbb R^nRn 中的坐标,也可以是函数、序列、矩阵或算子。范数公理不关心对象长什么样,只规定“大小”应当怎样和线性运算相处。

三角不等式说的是:沿着一条中间路线走,花费不会少于直接走。对向量而言,x+yx+yx+y 的大小不会超过先承担 xxx 再承担 yyy 的总大小。后面所有距离、收敛和 Cauchy 估计,都会反复使用这一条。

为什么三条公理缺一不可

正定性排除了“非零向量却没有大小”的退化情况。绝对齐次性规定放大 xxx 时大小按放大倍数变化;在复数域上,倍数的方向无关紧要,所以出现的是 ∣λ∣|\lambda|∣λ∣。三角不等式把加法和大小接起来,使误差可以逐段估计。

例如在 R2\mathbb R^2R2 中,下面三种常用规则都是范数:

∥(x,y)∥1=∣x∣+∣y∣,∥(x,y)∥2=(∣x∣2+∣y∣2)1/2,∥(x,y)∥∞=max⁡{∣x∣,∣y∣}.\|(x,y)\|_1=|x|+|y|, \qquad \|(x,y)\|_2=(|x|^2+|y|^2)^{1/2}, \qquad \|(x,y)\|_\infty=\max\{|x|,|y|\}.∥(x,y)∥1​=∣x∣+∣y∣,∥(x,y)∥2​=(∣x∣2+∣y∣2)1/2,∥(x,y)∥∞​=max{∣x∣,∣y∣}.

它们给同一个向量不同的“长度”。例如 (1,1)(1,1)(1,1) 的三种长度分别是 222、2\sqrt22​ 和 111。这不是矛盾,因为范数本来就是额外选择的数据;接下来要问的是:不同选择会不会改变分析中的结论。

从范数得到度量

给定范数,定义

d(x,y)=∥x−y∥.d(x,y)=\|x-y\|.d(x,y)=∥x−y∥.

这确实是一个度量。非负性来自范数的值域;对称性来自

d(x,y)=∥x−y∥=∥−(y−x)∥=∥y−x∥=d(y,x);d(x,y)=\|x-y\|=\|-(y-x)\|=\|y-x\|=d(y,x);d(x,y)=∥x−y∥=∥−(y−x)∥=∥y−x∥=d(y,x);

这里用到了绝对齐次性和 ∣−1∣=1|-1|=1∣−1∣=1。若 d(x,y)=0d(x,y)=0d(x,y)=0,正定性给出 x−y=0x-y=0x−y=0,所以 x=yx=yx=y。最后,

d(x,z)=∥x−z∥=∥(x−y)+(y−z)∥≤∥x−y∥+∥y−z∥=d(x,y)+d(y,z).d(x,z)=\|x-z\|=\|(x-y)+(y-z)\|\le\|x-y\|+\|y-z\|=d(x,y)+d(y,z).d(x,z)=∥x−z∥=∥(x−y)+(y−z)∥≤∥x−y∥+∥y−z∥=d(x,y)+d(y,z).

三角不等式正是在这里把范数升级成了距离。

反过来,范数本身也能由距离读出来:∥x∥=d(x,0)\|x\|=d(x,0)∥x∥=d(x,0)。因此范数空间不是“向量空间加一个装饰长度”,它同时带有一套由线性结构控制的度量结构。

一个常用的估计:反三角不等式

由三角不等式,

∥x∥=∥(x−y)+y∥≤∥x−y∥+∥y∥,\|x\|=\|(x-y)+y\|\le\|x-y\|+\|y\|,∥x∥=∥(x−y)+y∥≤∥x−y∥+∥y∥,

所以 ∥x∥−∥y∥≤∥x−y∥\|x\|-\|y\|\le\|x-y\|∥x∥−∥y∥≤∥x−y∥。交换 x,yx,yx,y 后得到 ∥y∥−∥x∥≤∥x−y∥\|y\|-\|x\|\le\|x-y\|∥y∥−∥x∥≤∥x−y∥。两式合在一起就是

∣∥x∥−∥y∥∣≤∥x−y∥.\big|\|x\|-\|y\|\big|\le\|x-y\|.​∥x∥−∥y∥​≤∥x−y∥.

这说明范数函数本身是一个 1-Lipschitz 函数。以后只要知道 xn→xx_n\to xxn​→x,就能立刻得到 ∥xn∥→∥x∥\|x_n\|\to\|x\|∥xn​∥→∥x∥,不需要重新展开范数的具体公式。


收敛和 Cauchy 性都由范数决定

在赋范空间中,序列 (xn)(x_n)(xn​) 按范数收敛到 xxx,记作 xn→xx_n\to xxn​→x,是指

∥xn−x∥⟶0.\|x_n-x\|\longrightarrow0.∥xn​−x∥⟶0.

这句话的核心对象是误差向量 xn−xx_n-xxn​−x。例如在 C[0,1]C[0,1]C[0,1] 的上确界范数中,fn→ff_n\to ffn​→f 意味着

sup⁡0≤t≤1∣fn(t)−f(t)∣⟶0,\sup_{0\le t\le1}|f_n(t)-f(t)|\longrightarrow0,0≤t≤1sup​∣fn​(t)−f(t)∣⟶0,

也就是一致收敛;在别的范数下,同一列函数可能有不同的收敛结论。

序列 (xn)(x_n)(xn​) 称为 Cauchy 序列,如果对任意 ε>0\varepsilon>0ε>0,存在 NNN,使得当 m,n≥Nm,n\ge Nm,n≥N 时,

∥xn−xm∥<ε.\|x_n-x_m\|<\varepsilon.∥xn​−xm​∥<ε.

收敛序列一定是 Cauchy 序列。证明只用三角不等式:若 xn→xx_n\to xxn​→x,给定 ε>0\varepsilon>0ε>0,取 NNN 使 ∥xn−x∥<ε/2\|x_n-x\|<\varepsilon/2∥xn​−x∥<ε/2(n≥Nn\ge Nn≥N),则

∥xn−xm∥≤∥xn−x∥+∥xm−x∥<ε.\|x_n-x_m\|\le\|x_n-x\|+\|x_m-x\|<\varepsilon.∥xn​−xm​∥≤∥xn​−x∥+∥xm​−x∥<ε.

反过来,Cauchy 序列是否一定收敛,要等到下一章讨论完备性时回答。此处先把逻辑分开:Cauchy 条件只比较序列后部的项彼此是否靠近,它没有直接告诉你极限在哪里。

“每个 xnx_nxn​ 都有界”“序列有一个收敛子列”和“序列是 Cauchy”是三件不同的事。Cauchy 要求尾部任意两项都靠近;有界只要求所有项落在某个大球里,距离可能始终很大。

例题:在一个非标准范数下同时检查距离和收敛

在 R2\mathbb R^2R2 上定义

N(x,y)=∣x∣+2∣y∣.N(x,y)=|x|+2|y|.N(x,y)=∣x∣+2∣y∣.

证明 NNN 是范数,并判断 un=(1/n,(−1)n/n)u_n=(1/n,(-1)^n/n)un​=(1/n,(−1)n/n) 是否按 NNN 收敛;若收敛,求极限。

这里直接逐条检查公理最稳妥:公式是坐标绝对值的加权和,三角不等式可以分别在两个坐标上使用。

非负性显然。若 N(x,y)=0N(x,y)=0N(x,y)=0,则 ∣x∣=0|x|=0∣x∣=0 且 2∣y∣=02|y|=02∣y∣=0,所以 x=y=0x=y=0x=y=0;反过来 N(0,0)=0N(0,0)=0N(0,0)=0,正定性成立。

对任意标量 λ\lambdaλ,有

N(λx,λy)=∣λx∣+2∣λy∣=∣λ∣(∣x∣+2∣y∣)=∣λ∣N(x,y).N(\lambda x,\lambda y)=|\lambda x|+2|\lambda y|=|\lambda|(|x|+2|y|)=|\lambda|N(x,y).N(λx,λy)=∣λx∣+2∣λy∣=∣λ∣(∣x∣+2∣y∣)=∣λ∣N(x,y).

所以绝对齐次性成立。

对 u=(x1,y1)u=(x_1,y_1)u=(x1​,y1​)、v=(x2,y2)v=(x_2,y_2)v=(x2​,y2​),实数绝对值的三角不等式给出

N(u+v)=∣x1+x2∣+2∣y1+y2∣≤∣x1∣+∣x2∣+2∣y1∣+2∣y2∣=N(u)+N(v).N(u+v)=|x_1+x_2|+2|y_1+y_2|\le |x_1|+|x_2|+2|y_1|+2|y_2|=N(u)+N(v).N(u+v)=∣x1​+x2​∣+2∣y1​+y2​∣≤∣x1​∣+∣x2​∣+2∣y1​∣+2∣y2​∣=N(u)+N(v).

因此 NNN 是范数。

令 un=(1/n,(−1)n/n)u_n=(1/n,(-1)^n/n)un​=(1/n,(−1)n/n)。有

N(un)=1n+21n=3n⟶0=N(0,0).N(u_n)=\frac1n+2\frac1n=\frac3n\longrightarrow0=N(0,0).N(un​)=n1​+2n1​=n3​⟶0=N(0,0).

所以 un→(0,0)u_n\to(0,0)un​→(0,0)。符号 (−1)n(-1)^n(−1)n 让第二个坐标来回变号,但范数控制的是它的绝对值;只要绝对值趋于零,变号不会阻碍收敛。

这个例子还给出一个可复用的做法:判断范数收敛时,不要只看坐标是否“看起来趋近”,而要把误差代入当前范数,真正算出 ∥un−u∥\|u_n-u\|∥un​−u∥ 的极限。


有限维里,范数选择不会改变拓扑

两个定义在同一向量空间上的范数 ∥⋅∥a\|\cdot\|_a∥⋅∥a​ 和 ∥⋅∥b\|\cdot\|_b∥⋅∥b​ 称为等价范数,如果存在常数 c,C>0c,C>0c,C>0,使任意 xxx 都有

c∥x∥a≤∥x∥b≤C∥x∥a.c\|x\|_a\le\|x\|_b\le C\|x\|_a.c∥x∥a​≤∥x∥b​≤C∥x∥a​.

这两个不等式分别控制一个方向,合起来说明一个范数小,当且仅当另一个范数也小。因而它们定义相同的收敛序列、Cauchy 序列、开集和闭集。

先看坐标范数之间的直接比较

对 x=(x1,…,xn)∈Rnx=(x_1,\dots,x_n)\in\mathbb R^nx=(x1​,…,xn​)∈Rn 或 Cn\mathbb C^nCn,有

∥x∥∞≤∥x∥1≤n∥x∥∞.\|x\|_\infty\le\|x\|_1\le n\|x\|_\infty.∥x∥∞​≤∥x∥1​≤n∥x∥∞​.

第一条是因为最大坐标的绝对值不超过所有绝对值之和;第二条是因为每个 ∣xi∣≤∥x∥∞|x_i|\le\|x\|_\infty∣xi​∣≤∥x∥∞​,逐项相加即可。

更一般地,若 1≤p<∞1\le p<\infty1≤p<∞,则

∥x∥∞≤∥x∥p≤n1/p∥x∥∞.\|x\|_\infty\le\|x\|_p\le n^{1/p}\|x\|_\infty.∥x∥∞​≤∥x∥p​≤n1/p∥x∥∞​.

右侧仍来自 ∣xi∣p≤∥x∥∞p|x_i|^p\le\|x\|_\infty^p∣xi​∣p≤∥x∥∞p​ 的逐项相加。左侧取达到最大值的坐标 jjj,有 ∣xj∣p≤∑i∣xi∣p|x_j|^p\le\sum_i|x_i|^p∣xj​∣p≤∑i​∣xi​∣p。

有限维范数等价定理

定理。 在有限维向量空间上,任意两个范数都等价。

这条结论的证明值得完整保留,因为它明确指出了有限维假设在哪里使用。设 VVV 的维数为 nnn,选定基 e1,…,ene_1,\dots,e_ne1​,…,en​,并用坐标定义

∥x∥∞coord=max⁡1≤i≤n∣xi∣,x=∑i=1nxiei.\|x\|_\infty^{\text{coord}}=\max_{1\le i\le n}|x_i|, \qquad x=\sum_{i=1}^n x_i e_i.∥x∥∞coord​=1≤i≤nmax​∣xi​∣,x=i=1∑n​xi​ei​.

对任意给定范数 ∥⋅∥\|\cdot\|∥⋅∥,先证明它与这个坐标范数等价。

第一步给出上界。由三角不等式和绝对齐次性,

∥x∥=∥∑i=1nxiei∥≤∑i=1n∣xi∣ ∥ei∥≤(∑i=1n∥ei∥)∥x∥∞coord.\|x\|=\left\|\sum_{i=1}^n x_i e_i\right\|\le\sum_{i=1}^n |x_i|\,\|e_i\|\le\left(\sum_{i=1}^n\|e_i\|\right)\|x\|_\infty^{\text{coord}}.∥x∥=​i=1∑n​xi​ei​​≤i=1∑n​∣xi​∣∥ei​∥≤(i=1∑n​∥ei​∥)∥x∥∞coord​.

令 M=∑i∥ei∥M=\sum_i\|e_i\|M=∑i​∥ei​∥,得到

∥x∥≤M∥x∥∞coord.\|x\|\le M\|x\|_\infty^{\text{coord}}.∥x∥≤M∥x∥∞coord​.

这一步只用到了有限个基向量,因此是有限维的第一处入口。

第二步控制反方向。考虑坐标单位球面

S∞={x∈V:∥x∥∞coord=1}.S_\infty=\{x\in V:\|x\|_\infty^{\text{coord}}=1\}.S∞​={x∈V:∥x∥∞coord​=1}.

它在坐标空间中是闭且有界的,所以由有限维 Heine–Borel 定理是紧集。上面已经证明 ∥x∥≤M∥x∥∞coord\|x\|\le M\|x\|_\infty^{\text{coord}}∥x∥≤M∥x∥∞coord​,再用反三角不等式可得

∣∥x∥−∥y∥∣≤∥x−y∥≤M∥x−y∥∞coord.\big|\|x\|-\|y\|\big|\le\|x-y\|\le M\|x-y\|_\infty^{\text{coord}}.​∥x∥−∥y∥​≤∥x−y∥≤M∥x−y∥∞coord​.

所以 x↦∥x∥x\mapsto\|x\|x↦∥x∥ 在 S∞S_\inftyS∞​ 上连续。它在 S∞S_\inftyS∞​ 上处处为正;紧性保证它取得正的最小值 m>0m>0m>0。于是对任意非零 xxx,令 u=x/∥x∥∞coordu=x/\|x\|_\infty^{\text{coord}}u=x/∥x∥∞coord​,则 u∈S∞u\in S_\inftyu∈S∞​,从而

∥x∥=∥x∥∞coord∥u∥≥m∥x∥∞coord.\|x\|=\|x\|_\infty^{\text{coord}}\|u\|\ge m\|x\|_\infty^{\text{coord}}.∥x∥=∥x∥∞coord​∥u∥≥m∥x∥∞coord​.

零向量时不等式也成立。于是

m∥x∥∞coord≤∥x∥≤M∥x∥∞coord.m\|x\|_\infty^{\text{coord}}\le\|x\|\le M\|x\|_\infty^{\text{coord}}.m∥x∥∞coord​≤∥x∥≤M∥x∥∞coord​.

任意两个范数都分别与坐标范数等价,因此彼此等价。

有限维范数等价的真正结论不是“各种公式差不多”,而是它们给出同一套拓扑语言:收敛、Cauchy、开闭性都不依赖你选 ℓ1\ell^1ℓ1、ℓ2\ell^2ℓ2 还是 ℓ∞\ell^\inftyℓ∞。但常数会影响计算效率;做估计时,仍应选择最顺手的范数。

例题:用坐标变换检查一个范数并找比较常数

在 R2\mathbb R^2R2 上定义

N(x,y)=max⁡{∣x∣,∣x−y∣}.N(x,y)=\max\{|x|,|x-y|\}.N(x,y)=max{∣x∣,∣x−y∣}.

证明 NNN 是范数,并比较它与 ∥(x,y)∥∞\|(x,y)\|_\infty∥(x,y)∥∞​。这里有两种办法:可以直接逐条验证三角不等式;更省力的办法是把它看成一个可逆线性坐标变换后的上确界范数。

定义线性映射 T(x,y)=(x,x−y)T(x,y)=(x,x-y)T(x,y)=(x,x−y)。它可逆,因为由 (u,v)=T(x,y)(u,v)=T(x,y)(u,v)=T(x,y) 可恢复 x=ux=ux=u、y=u−vy=u-vy=u−v。并且

N(x,y)=∥T(x,y)∥∞.N(x,y)=\|T(x,y)\|_\infty.N(x,y)=∥T(x,y)∥∞​.

上确界范数满足三条范数公理,线性可逆映射的逆像不会把非零向量送到零向量,所以 N=∥T(⋅)∥∞N=\|T(\cdot)\|_\inftyN=∥T(⋅)∥∞​ 也是范数。

若 r=∥(x,y)∥∞r=\|(x,y)\|_\inftyr=∥(x,y)∥∞​,则 ∣x∣≤r|x|\le r∣x∣≤r 且 ∣x−y∣≤∣x∣+∣y∣≤2r|x-y|\le |x|+|y|\le2r∣x−y∣≤∣x∣+∣y∣≤2r,所以

N(x,y)≤2∥(x,y)∥∞.N(x,y)\le2\|(x,y)\|_\infty.N(x,y)≤2∥(x,y)∥∞​.

反过来,令 s=N(x,y)s=N(x,y)s=N(x,y)。则 ∣x∣≤s|x|\le s∣x∣≤s,而

∣y∣=∣x−(x−y)∣≤∣x∣+∣x−y∣≤2s.|y|=|x-(x-y)|\le|x|+|x-y|\le2s.∣y∣=∣x−(x−y)∣≤∣x∣+∣x−y∣≤2s.

因此 ∥(x,y)∥∞≤2N(x,y)\|(x,y)\|_\infty\le2N(x,y)∥(x,y)∥∞​≤2N(x,y),也就是

12∥(x,y)∥∞≤N(x,y)≤2∥(x,y)∥∞.\frac12\|(x,y)\|_\infty\le N(x,y)\le2\|(x,y)\|_\infty.21​∥(x,y)∥∞​≤N(x,y)≤2∥(x,y)∥∞​.

两范数等价,所以用 NNN 或上确界范数描述 R2\mathbb R^2R2 中的收敛,得到的序列完全相同。这里选择坐标变换的方法,避免了对 ∣x−y∣|x-y|∣x−y∣ 的三角不等式重复展开。


无限维的第一道裂缝:闭单位球不紧

本节的“单位球”特指闭单位球

B‾V={x∈V:∥x∥≤1}.\overline B_V=\{x\in V:\|x\|\le1\}.BV​={x∈V:∥x∥≤1}.

在有限维空间里,闭且有界的集合紧;在无限维赋范空间里,这个结论失败。更准确地说:

定理。 赋范空间 VVV 的闭单位球紧,当且仅当 VVV 是有限维的。

“有限维 RightarrowRightarrowRightarrow 紧”就是有限维坐标下的 Heine–Borel 定理。下面证明更容易被误用的反方向。核心工具是一个简单的距离构造。

Riesz 引理带来的分离序列

若 MMM 是赋范空间 VVV 的真闭线性子空间,取 0<α<10<\alpha<10<α<1,则存在 u∈Vu\in Vu∈V,满足

∥u∥=1,dist⁡(u,M)>α.\|u\|=1, \qquad \operatorname{dist}(u,M)>\alpha.∥u∥=1,dist(u,M)>α.

证明如下。选 z∉Mz\notin Mz∈/M。因为 MMM 闭,V∖MV\setminus MV∖M 是开集,所以 zzz 到 MMM 的距离

d0=inf⁡m∈M∥z−m∥d_0=\inf_{m\in M}\|z-m\|d0​=m∈Minf​∥z−m∥

严格大于 000。根据下确界的定义,可以选 m0∈Mm_0\in Mm0​∈M,使

∥z−m0∥<d0α.\|z-m_0\|<\frac{d_0}{\alpha}.∥z−m0​∥<αd0​​.

令 u=(z−m0)/∥z−m0∥u=(z-m_0)/\|z-m_0\|u=(z−m0​)/∥z−m0​∥。因为 MMM 是线性子空间,

dist⁡(u,M)=dist⁡(z−m0,M)∥z−m0∥=d0∥z−m0∥>α.\operatorname{dist}(u,M)=\frac{\operatorname{dist}(z-m_0,M)}{\|z-m_0\|}=\frac{d_0}{\|z-m_0\|}>\alpha.dist(u,M)=∥z−m0​∥dist(z−m0​,M)​=∥z−m0​∥d0​​>α.

这里等式中的平移不改变到子空间的距离,缩放则把距离按正数倍缩放。引理得证。

现在假设 VVV 无限维。令 M0={0}M_0=\{0\}M0​={0},使用 Riesz 引理选 u1∈Vu_1\in Vu1​∈V,∥u1∥=1\|u_1\|=1∥u1​∥=1。递归地令

Mn−1=span⁡{u1,…,un−1}.M_{n-1}=\operatorname{span}\{u_1,\dots,u_{n-1}\}.Mn−1​=span{u1​,…,un−1​}.

它是有限维子空间,因此闭;又因为 VVV 无限维,它是真子空间。再次使用引理,取 unu_nun​ 满足

∥un∥=1,dist⁡(un,Mn−1)>12.\|u_n\|=1, \qquad \operatorname{dist}(u_n,M_{n-1})>\frac12.∥un​∥=1,dist(un​,Mn−1​)>21​.

若 n>mn>mn>m,则 um∈Mn−1u_m\in M_{n-1}um​∈Mn−1​,所以

∥un−um∥≥dist⁡(un,Mn−1)>12.\|u_n-u_m\|\ge\operatorname{dist}(u_n,M_{n-1})>\frac12.∥un​−um​∥≥dist(un​,Mn−1​)>21​.

这列单位向量中任意两项都相距超过 1/21/21/2。因此它没有 Cauchy 子列,更不可能有收敛子列。度量空间中的紧集要求每个序列都有收敛子列,于是单位球面不紧;闭单位球包含单位球面,也不紧。

在无限维赋范空间中,闭有界不推出紧。你若把有限维证明里的“闭有界,所以紧”直接套进来,缺失的正是有限个坐标带来的紧性。无限维里可以不断加入新方向,造出彼此始终分离的单位向量。


两类基本的无限维空间

连续函数空间 C[a,b]C[a,b]C[a,b]

记

C[a,b]={f:[a,b]→R(或 C):f 连续}.C[a,b]=\{f:[a,b]\to\mathbb R\text{(或 }\mathbb C\text{)}:f\text{ 连续}\}.C[a,b]={f:[a,b]→R(或 C):f 连续}.

常见范数包括上确界范数

∥f∥∞=max⁡a≤t≤b∣f(t)∣\|f\|_\infty=\max_{a\le t\le b}|f(t)|∥f∥∞​=a≤t≤bmax​∣f(t)∣

和对 1≤p<∞1\le p<\infty1≤p<∞ 的积分范数

∥f∥p=(∫ab∣f(t)∣p dt)1/p.\|f\|_p=\left(\int_a^b|f(t)|^p\,dt\right)^{1/p}.∥f∥p​=(∫ab​∣f(t)∣pdt)1/p.

上确界是最大值,是因为 ∣f∣|f|∣f∣ 连续而 [a,b][a,b][a,b] 紧。上确界范数的三角不等式逐点成立:

∣f(t)+g(t)∣≤∣f(t)∣+∣g(t)∣≤∥f∥∞+∥g∥∞,|f(t)+g(t)|\le|f(t)|+|g(t)|\le\|f\|_\infty+\|g\|_\infty,∣f(t)+g(t)∣≤∣f(t)∣+∣g(t)∣≤∥f∥∞​+∥g∥∞​,

对 ttt 取最大值得到结论。

对积分范数,齐次性来自积分的齐次性。正定性需要用到连续性:若 ∥f∥p=0\|f\|_p=0∥f∥p​=0 但某点 t0t_0t0​ 有 ∣f(t0)∣>0|f(t_0)|>0∣f(t0​)∣>0,连续性会保证 t0t_0t0​ 附近一小段区间上 ∣f∣|f|∣f∣ 仍有正的下界,积分就会严格大于零,矛盾。三角不等式是 Minkowski 不等式;它由 Hölder 不等式推出,是这里使用测度与积分先修的地方。

两种范数之间总有一个直接的单向估计:

∥f∥pp=∫ab∣f(t)∣pdt≤(b−a)∥f∥∞p,\|f\|_p^p=\int_a^b|f(t)|^pdt\le(b-a)\|f\|_\infty^p,∥f∥pp​=∫ab​∣f(t)∣pdt≤(b−a)∥f∥∞p​,

所以

∥f∥p≤(b−a)1/p∥f∥∞.\|f\|_p\le(b-a)^{1/p}\|f\|_\infty.∥f∥p​≤(b−a)1/p∥f∥∞​.

反方向在无限维中一般不存在统一常数。这个差别正是“平均误差”和“最大误差”分道扬镳的地方。
高度固定而支撑变窄的连续三角尖峰 图示说明:C[0,1]C[0,1]C[0,1] 中的连续三角尖峰 fnf_nfn​,高度固定为 111,支撑区间宽度逐渐缩小;标注最大值与积分面积的变化。

例题:同一列函数在两种范数下走向不同

在 C[0,1]C[0,1]C[0,1] 中定义

fn(t)=max⁡{1−n∣t−1/2∣,0},n≥4.f_n(t)=\max\{1-n|t-1/2|,0\}, \qquad n\ge4.fn​(t)=max{1−n∣t−1/2∣,0},n≥4.

判断 fnf_nfn​ 是否在 ∥⋅∥∞\|\cdot\|_\infty∥⋅∥∞​ 和 ∥⋅∥p\|\cdot\|_p∥⋅∥p​(1≤p<∞1\le p<\infty1≤p<∞)下收敛到零,并据此判断这两个范数在 C[0,1]C[0,1]C[0,1] 上是否等价。

尖峰的最高处和底部面积分别对应两种范数,所以直接计算比抽象比较更清楚。

在 t=1/2t=1/2t=1/2 处,fn(1/2)=1f_n(1/2)=1fn​(1/2)=1;同时 0≤fn(t)≤10\le f_n(t)\le10≤fn​(t)≤1。因此

∥fn∥∞=1\|f_n\|_\infty=1∥fn​∥∞​=1

对每个 nnn 都成立。于是 fnf_nfn​ 不按上确界范数收敛到零。

函数只在 ∣t−1/2∣≤1/n|t-1/2|\le1/n∣t−1/2∣≤1/n 时非零。令 s=n∣t−1/2∣s=n|t-1/2|s=n∣t−1/2∣,左右两侧对称,得到

∫01∣fn(t)∣pdt=2∫01/n(1−nt)pdt=2n∫01(1−s)pds=2n(p+1).\int_0^1|f_n(t)|^pdt =2\int_0^{1/n}(1-nt)^pdt =\frac2n\int_0^1(1-s)^pds =\frac{2}{n(p+1)}.∫01​∣fn​(t)∣pdt=2∫01/n​(1−nt)pdt=n2​∫01​(1−s)pds=n(p+1)2​.

所以

∥fn∥p=(2n(p+1))1/p⟶0.\|f_n\|_p=\left(\frac{2}{n(p+1)}\right)^{1/p}\longrightarrow0.∥fn​∥p​=(n(p+1)2​)1/p⟶0.

因此同一列函数按每个有限 ppp 的积分范数都收敛到零。

如果两范数等价,就应存在常数 C>0C>0C>0,使 ∥f∥∞≤C∥f∥p\|f\|_\infty\le C\|f\|_p∥f∥∞​≤C∥f∥p​ 对所有 f∈C[0,1]f\in C[0,1]f∈C[0,1] 成立。代入 fnf_nfn​ 得

1=∥fn∥∞≤C(2n(p+1))1/p⟶0,1=\|f_n\|_\infty\le C\left(\frac{2}{n(p+1)}\right)^{1/p}\longrightarrow0,1=∥fn​∥∞​≤C(n(p+1)2​)1/p⟶0,

矛盾。因此 ∥⋅∥∞\|\cdot\|_\infty∥⋅∥∞​ 与 ∥⋅∥p\|\cdot\|_p∥⋅∥p​ 在 C[0,1]C[0,1]C[0,1] 上不等价。

三角尖峰还说明了两种收敛的含义:积分范数允许误差集中在越来越小的区域,上确界范数则会一直记住最高的那一点。选择范数,就是选择你认为哪一种误差更重要。
尖峰序列的上确界范数与有限 p 范数曲线对照 图示说明:同一个三角尖峰在上确界范数与 LpL^pLp 范数下的数值轨迹,横轴为 nnn,突出一条恒为 111、另一条趋于 000 的曲线。

C[a,b]C[a,b]C[a,b] 是无限维的:多项式 1,t,t2,…1,t,t^2,\dots1,t,t2,… 在任意非退化区间上都线性无关。因而函数空间并不是“坐标很多的 Rn\mathbb R^nRn”,它真的允许不断加入新的独立方向。

序列空间 ℓp\ell^pℓp

对 1≤p<∞1\le p<\infty1≤p<∞,定义

ℓp={x=(xk)k≥1:∑k=1∞∣xk∣p<∞},∥x∥p=(∑k=1∞∣xk∣p)1/p.\ell^p=\left\{x=(x_k)_{k\ge1}:\sum_{k=1}^\infty|x_k|^p<\infty\right\}, \qquad \|x\|_p=\left(\sum_{k=1}^\infty|x_k|^p\right)^{1/p}.ℓp={x=(xk​)k≥1​:k=1∑∞​∣xk​∣p<∞},∥x∥p​=(k=1∑∞​∣xk​∣p)1/p.

还定义

ℓ∞={x=(xk)k≥1:sup⁡k∣xk∣<∞},∥x∥∞=sup⁡k∣xk∣.\ell^\infty=\left\{x=(x_k)_{k\ge1}:\sup_k|x_k|<\infty\right\}, \qquad \|x\|_\infty=\sup_k|x_k|.ℓ∞={x=(xk​)k≥1​:ksup​∣xk​∣<∞},∥x∥∞​=ksup​∣xk​∣.

有限维坐标范数的公式被保留下来,只是求和变成无穷求和。对 ℓp\ell^pℓp 来说,齐次性和正定性直接来自级数;三角不等式仍是 Minkowski 不等式的序列版本。

最基本的方向向量 ek=(0,…,0,1,0,… )e_k=(0,\dots,0,1,0,\dots)ek​=(0,…,0,1,0,…) 都属于每个 ℓp\ell^pℓp,且

∥ek∥p=1.\|e_k\|_p=1.∥ek​∥p​=1.

当 j≠kj\ne kj=k 时,ej−eke_j-e_kej​−ek​ 有两个非零坐标,因此

∥ej−ek∥p=21/p(1≤p<∞),∥ej−ek∥∞=1.\|e_j-e_k\|_p=2^{1/p}\quad(1\le p<\infty), \qquad \|e_j-e_k\|_\infty=1.∥ej​−ek​∥p​=21/p(1≤p<∞),∥ej​−ek​∥∞​=1.

这已经给出闭单位球不紧的一个具体反例:单位向量全部在闭单位球中,却没有任何 Cauchy 子列。
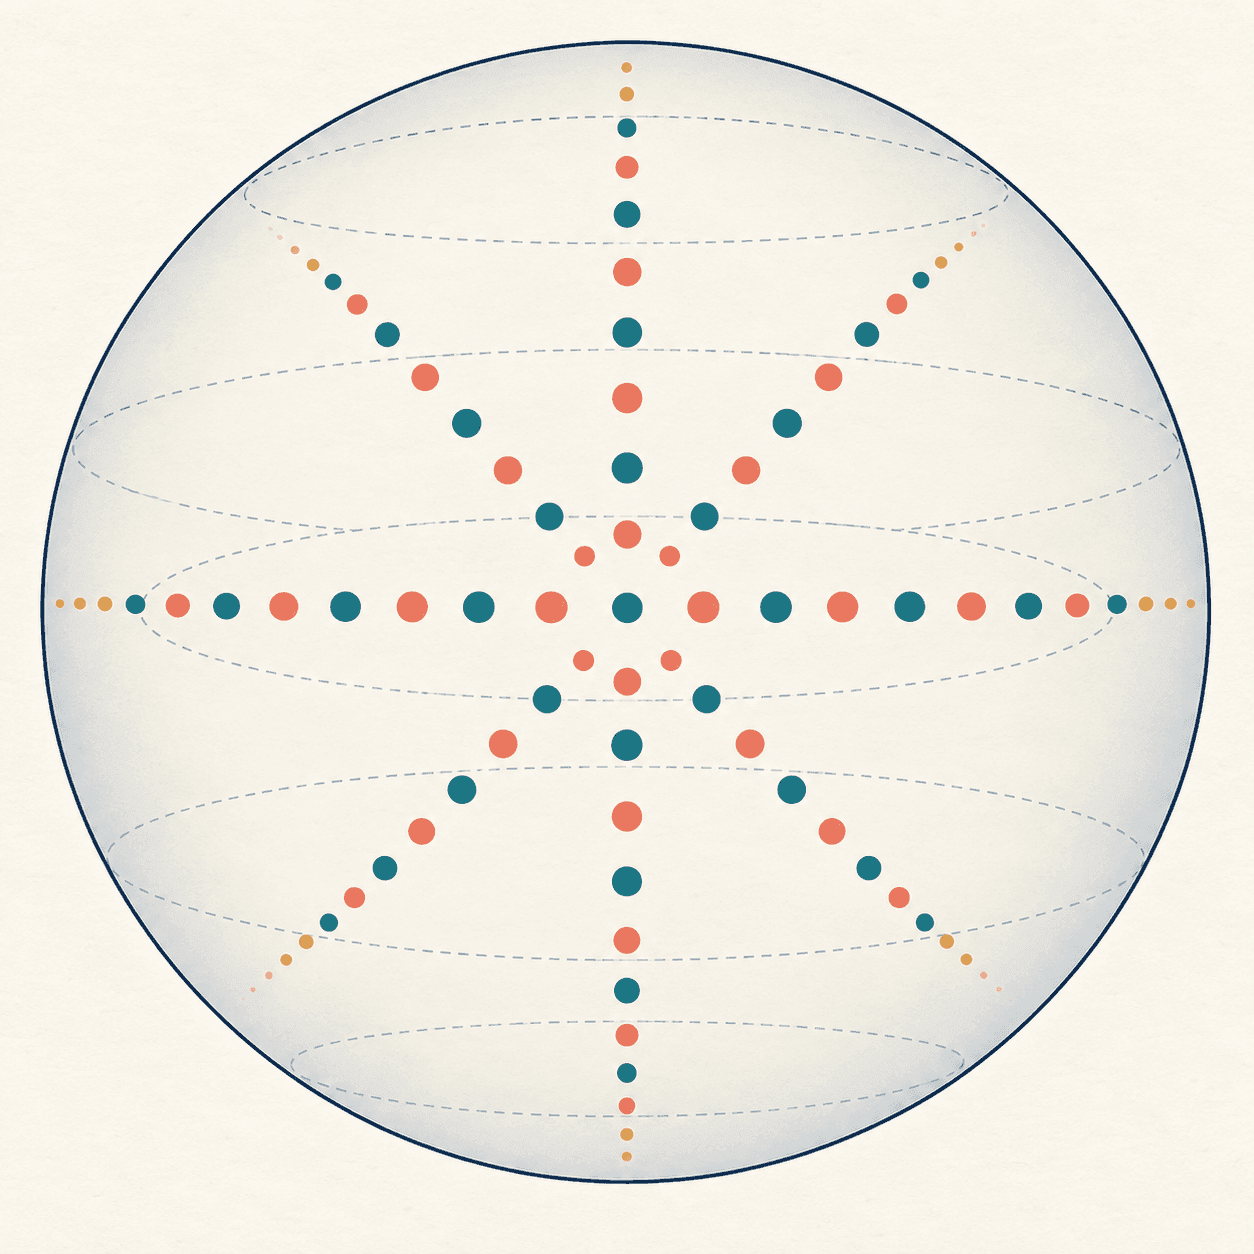
ℓp 中标准单位向量彼此保持固定距离 图示说明:把 e1,e2,e3,…e_1,e_2,e_3,\dotse1​,e2​,e3​,… 画成序列空间中的“新方向”,用统一距离标出它们彼此不靠近,帮助理解无限维单位球中的分离序列。

ℓ2\ell^2ℓ2 是 Hilbert 空间的入口

在 ℓ2\ell^2ℓ2 上定义内积

⟨x,y⟩=∑k=1∞xkyk‾.\langle x,y\rangle=\sum_{k=1}^\infty x_k\overline{y_k}.⟨x,y⟩=k=1∑∞​xk​yk​​.

由 Cauchy–Schwarz 不等式,这个级数收敛,并且

∥x∥2=⟨x,x⟩1/2.\|x\|_2=\langle x,x\rangle^{1/2}.∥x∥2​=⟨x,x⟩1/2.

所以 ℓ2\ell^2ℓ2 的范数来自内积,后面 Hilbert 空间的正交、投影和最小二乘都会在这里找到熟悉的序列版本。本章只需要记住这一层关系;内积如何带来完备性和投影定理,留到后续章节展开。


交互观察:形状与误差的两次对照

交互:二维单位球随范数改变

先在纸上预测:半径为 111 时,ℓ1\ell^1ℓ1、ℓ2\ell^2ℓ2、ℓ∞\ell^\inftyℓ∞ 的单位球分别会经过哪些坐标点?改变范数参数或半径时,观察边界如何移动,并回到不等式

∥x∥∞≤∥x∥p≤21/p∥x∥∞\|x\|_\infty\le\|x\|_p\le2^{1/p}\|x\|_\infty∥x∥∞​≤∥x∥p​≤21/p∥x∥∞​

解释三种单位球为什么互相包含在可控的放大版本中。

交互:连续尖峰的两种“大小”

调节尖峰宽度参数 nnn 和积分范数指数 ppp 前,先预测哪一个数值会保持不变、哪一个会下降。操作后观察函数图像、∥fn∥∞\|f_n\|_\infty∥fn​∥∞​ 与 ∥fn∥p\|f_n\|_p∥fn​∥p​ 的同步变化,再用支撑区间长度解释为什么面积型误差会消失,而最大误差不会。


递进练习

快速检查

1
在无限维赋范空间中,下面哪句话一般不成立?
2
同一向量空间上的任意两个范数都等价。
3
由范数诱导的距离是 d(x,y)=____。

巩固:把定义真正用起来

练习 4|范数检查与收敛。 在 R2\mathbb R^2R2 上定义 N(x,y)=3∣x∣+∣y∣N(x,y)=3|x|+|y|N(x,y)=3∣x∣+∣y∣。证明 NNN 是范数,并判断 vn=(((−1)n)/n,2/n)v_n=(((-1)^n)/n,2/n)vn​=(((−1)n)/n,2/n) 在 NNN 下的极限。

正定性、绝对齐次性与例题中 ∣x∣+2∣y∣|x|+2|y|∣x∣+2∣y∣ 的检查完全相同。对三角不等式,分别使用 ∣x1+x2∣≤∣x1∣+∣x2∣|x_1+x_2|\le|x_1|+|x_2|∣x1​+x2​∣≤∣x1​∣+∣x2​∣ 和 ∣y1+y2∣≤∣y1∣+∣y2∣|y_1+y_2|\le|y_1|+|y_2|∣y1​+y2​∣≤∣y1​∣+∣y2​∣,得到 N(u+v)≤N(u)+N(v)N(u+v)\le N(u)+N(v)N(u+v)≤N(u)+N(v)。对 vnv_nvn​,

N(vn)=31n+2n=5n⟶0.N(v_n)=3\frac1n+\frac2n=\frac5n\longrightarrow0.N(vn​)=3n1​+n2​=n5​⟶0.

所以 vn→(0,0)v_n\to(0,0)vn​→(0,0)。第一坐标变号不影响结论,因为范数只看到其绝对值。

练习 5|连续函数中的直接计算。 在 C[0,1]C[0,1]C[0,1] 中取 f(t)=tf(t)=tf(t)=t。分别计算 ∥f∥1\|f\|_1∥f∥1​、∥f∥2\|f\|_2∥f∥2​ 和 ∥f∥∞\|f\|_\infty∥f∥∞​,并检查 ∥f∥p≤∥f∥∞\|f\|_p\le\|f\|_\infty∥f∥p​≤∥f∥∞​ 是否在这个例子中成立。

因为 f(t)=t≥0f(t)=t\ge0f(t)=t≥0,

∥f∥1=∫01t dt=12,∥f∥2=(∫01t2dt)1/2=13,∥f∥∞=max⁡0≤t≤1t=1.\|f\|_1=\int_0^1t\,dt=\frac12, \qquad \|f\|_2=\left(\int_0^1t^2dt\right)^{1/2}=\frac1{\sqrt3}, \qquad \|f\|_\infty=\max_{0\le t\le1}t=1.∥f∥1​=∫01​tdt=21​,∥f∥2​=(∫01​t2dt)1/2=3​1​,∥f∥∞​=0≤t≤1max​t=1.

所以 ∥f∥1≤∥f∥∞\|f\|_1\le\|f\|_\infty∥f∥1​≤∥f∥∞​ 且 ∥f∥2≤∥f∥∞\|f\|_2\le\|f\|_\infty∥f∥2​≤∥f∥∞​。这是区间长度为 111 时的一般估计 ∥f∥p≤(b−a)1/p∥f∥∞\|f\|_p\le(b-a)^{1/p}\|f\|_\infty∥f∥p​≤(b−a)1/p∥f∥∞​ 的具体体现。

应用:选择范数而不是只会代入

练习 6|同一收敛问题的范数选择。 设 gn(t)=tng_n(t)=t^ngn​(t)=tn,t∈[0,1]t\in[0,1]t∈[0,1]。判断它是否按上确界范数收敛到零;再判断它是否按 L1L^1L1 范数收敛到零。说明两种结论为什么不同,并指出这里不能用“有限维范数等价”来解释。

上确界范数为

∥gn∥∞=max⁡0≤t≤1tn=1,\|g_n\|_\infty=\max_{0\le t\le1}t^n=1,∥gn​∥∞​=0≤t≤1max​tn=1,

因为 t=1t=1t=1 处始终取到 111,所以不按上确界范数收敛到零。另一方面,

∥gn∥1=∫01tndt=1n+1⟶0.\|g_n\|_1=\int_0^1t^ndt=\frac1{n+1}\longrightarrow0.∥gn​∥1​=∫01​tndt=n+11​⟶0.

这里积分范数忽略了单个端点对积分的贡献,而上确界范数始终记录端点的最大误差。C[0,1]C[0,1]C[0,1] 含有所有多项式 1,t,t2,…1,t,t^2,\dots1,t,t2,…,是无限维空间;有限维范数等价定理不能使用,事实上尖峰例题已经证明这两种范数不等价。

练习 7|有限维等价性的迁移。 对 x∈R3x\in\mathbb R^3x∈R3 证明

∥x∥2≤∥x∥1≤3 ∥x∥2.\|x\|_2\le\|x\|_1\le\sqrt3\,\|x\|_2.∥x∥2​≤∥x∥1​≤3​∥x∥2​.

第一条可以直接证明;第二条要求你选择一个合适的不等式。说明这两个范数给出的收敛序列为何相同。

第一条由

(∑i=13∣xi∣)2=∑i=13∣xi∣2+2∑i<j∣xi∣∣xj∣≥∑i=13∣xi∣2\left(\sum_{i=1}^3|x_i|\right)^2=\sum_{i=1}^3|x_i|^2+2\sum_{i<j}|x_i||x_j|\ge\sum_{i=1}^3|x_i|^2(i=1∑3​∣xi​∣)2=i=1∑3​∣xi​∣2+2i<j∑​∣xi​∣∣xj​∣≥i=1∑3​∣xi​∣2

得到,即 ∥x∥2≤∥x∥1\|x\|_2\le\|x\|_1∥x∥2​≤∥x∥1​。第二条使用 Cauchy–Schwarz 不等式:

∥x∥1=∑i=13∣xi∣≤(∑i=1312)1/2(∑i=13∣xi∣2)1/2=3 ∥x∥2.\|x\|_1=\sum_{i=1}^3|x_i|\le\left(\sum_{i=1}^3 1^2\right)^{1/2}\left(\sum_{i=1}^3|x_i|^2\right)^{1/2}=\sqrt3\,\|x\|_2.∥x∥1​=i=1∑3​∣xi​∣≤(i=1∑3​12)1/2(i=1∑3​∣xi​∣2)1/2=3​∥x∥2​.

因此两范数等价。若 xn→xx_n\to xxn​→x 按 ∥⋅∥1\|\cdot\|_1∥⋅∥1​,则 ∥xn−x∥2≤∥xn−x∥1→0\|x_n-x\|_2\le\|x_n-x\|_1\to0∥xn​−x∥2​≤∥xn​−x∥1​→0;反过来,∥xn−x∥1≤3∥xn−x∥2→0\|x_n-x\|_1\le\sqrt3\|x_n-x\|_2\to0∥xn​−x∥1​≤3​∥xn​−x∥2​→0。两边的收敛序列相同。

迁移:识别无限维的障碍

练习 8|ℓpℓ^pℓp 中的非紧性。 固定 1≤p<∞1\le p<\infty1≤p<∞,用标准单位向量 eke_kek​ 证明 ℓp\ell^pℓp 的闭单位球不紧。再说明 p=∞p=\inftyp=∞ 时结论如何改写。

每个 eke_kek​ 都满足 ∥ek∥p=1\|e_k\|_p=1∥ek​∥p​=1,所以都在闭单位球中。若 j≠kj\ne kj=k,则

∥ej−ek∥p=(∣1∣p+∣−1∣p)1/p=21/p.\|e_j-e_k\|_p=\left(|1|^p+|-1|^p\right)^{1/p}=2^{1/p}.∥ej​−ek​∥p​=(∣1∣p+∣−1∣p)1/p=21/p.

因此 (ek)(e_k)(ek​) 的任意两项距离都相同且大于零,任何子列都不是 Cauchy 序列,更不可能收敛。度量空间紧性要求每个序列有收敛子列,所以闭单位球不紧。对 p=∞p=\inftyp=∞,仍有 ∥ek∥∞=1\|e_k\|_\infty=1∥ek​∥∞​=1,且 ∥ej−ek∥∞=1\|e_j-e_k\|_\infty=1∥ej​−ek​∥∞​=1,同样得到非紧性。

练习 9|用 Riesz 引理自己造分离序列。 设 VVV 是无限维赋范空间。说明为什么可以递归构造单位向量 u1,u2,…u_1,u_2,\dotsu1​,u2​,…,使 n>mn>mn>m 时 ∥un−um∥>1/2\|u_n-u_m\|>1/2∥un​−um​∥>1/2。你的解答必须指出有限维子空间为什么能在下一步使用 Riesz 引理。

令 M0={0}M_0=\{0\}M0​={0}。选出 u1u_1u1​ 后,设已经得到 u1,…,un−1u_1,\dots,u_{n-1}u1​,…,un−1​,令 Mn−1=span⁡{u1,…,un−1}M_{n-1}=\operatorname{span}\{u_1,\dots,u_{n-1}\}Mn−1​=span{u1​,…,un−1​}。它由有限个向量张成,所以是有限维子空间;有限维子空间在赋范空间中闭,因此 Mn−1M_{n-1}Mn−1​ 是真闭子空间。这里“真”来自 VVV 无限维:有限个向量不可能张成整个 VVV。

对 Mn−1M_{n-1}Mn−1​ 使用 Riesz 引理,取 ∥un∥=1\|u_n\|=1∥un​∥=1 且 dist⁡(un,Mn−1)>1/2\operatorname{dist}(u_n,M_{n-1})>1/2dist(un​,Mn−1​)>1/2。若 n>mn>mn>m,则 um∈Mn−1u_m\in M_{n-1}um​∈Mn−1​,于是

∥un−um∥≥dist⁡(un,Mn−1)>12.\|u_n-u_m\|\ge\operatorname{dist}(u_n,M_{n-1})>\frac12.∥un​−um​∥≥dist(un​,Mn−1​)>21​.

递归因此成立,并直接排除了 Cauchy 子列,说明闭单位球不紧。

练习 10|综合判断。 在 C[0,1]C[0,1]C[0,1] 上,给定一列函数 hnh_nhn​ 满足 ∥hn−hm∥∞≤2−min⁡{m,n}\|h_n-h_m\|_\infty\le2^{-\min\{m,n\}}∥hn​−hm​∥∞​≤2−min{m,n}。证明它在上确界范数下是 Cauchy 序列。这个条件能否仅凭本章内容保证它在 C[0,1]C[0,1]C[0,1] 中收敛?请说明还缺少什么结论。

给定 ε>0\varepsilon>0ε>0,选择 NNN 使 2−N<ε2^{-N}<\varepsilon2−N<ε。当 m,n≥Nm,n\ge Nm,n≥N 时,min⁡{m,n}≥N\min\{m,n\}\ge Nmin{m,n}≥N,所以

∥hn−hm∥∞≤2−min⁡{m,n}≤2−N<ε.\|h_n-h_m\|_\infty\le2^{-\min\{m,n\}}\le2^{-N}<\varepsilon.∥hn​−hm​∥∞​≤2−min{m,n}≤2−N<ε.

因此 (hn)(h_n)(hn​) 是 Cauchy 序列。但本章只证明了收敛序列一定 Cauchy,没有证明 Cauchy 序列一定收敛。要保证极限仍在 C[0,1]C[0,1]C[0,1] 中,需要下一章的完备性结论:C[0,1]C[0,1]C[0,1] 在上确界范数下是 Banach 空间。

有限维紧性与无限维分离序列的对照 图示说明:有限维闭单位球的有限网格覆盖与无限维分离序列的对照;左侧展示可用有限个小球逼近,右侧展示半径固定的小球无法覆盖所有 eke_kek​。

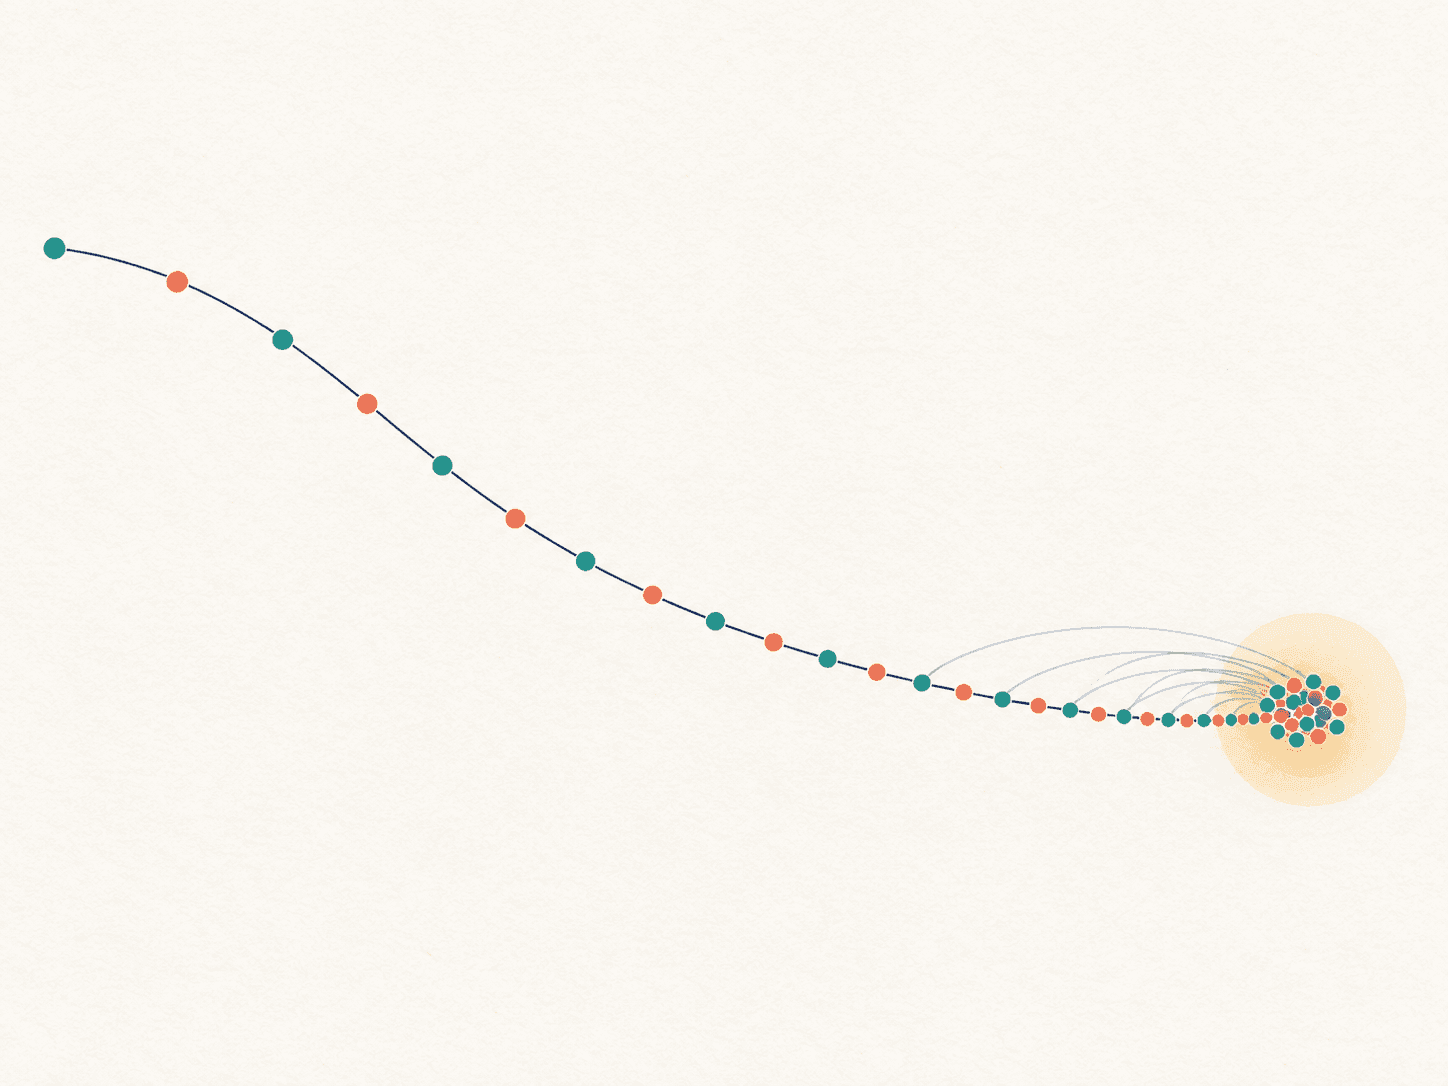
从范数和距离通向 Banach 与 Hilbert 的路线图 图示说明:C[0,1]C[0,1]C[0,1]、ℓp\ell^pℓp、ℓ2\ell^2ℓ2 与后续 Banach/Hilbert 空间的关系图,突出“范数—收敛—完备性—内积”从本章通向后续章节的路线。

走到这里,可以把本章的判断顺序压缩成一句可操作的话:面对一个新空间,先确认线性对象和范数公理,再用范数写出距离与收敛,随后检查空间是有限维还是无限维。有限维时,范数之间可以互换拓扑语言;无限维时,先警惕闭有界不紧,并用具体序列寻找失败发生在哪里。

下一章完备性与 Banach 空间:极限要留在空间里