第 4 章 简谐运动及其图像
把一只小车连在水平弹簧上,向右拉开后松手,它会穿过中间位置冲到左边,再折回来。看上去不过是“来回跑”,可问题马上来了:钟摆在来回摆,汽车雨刷也在来回扫,它们都算简谐运动吗?仅凭“重复”还不够。真正决定运动性质的,是物体离开中间位置后,受到怎样的力。
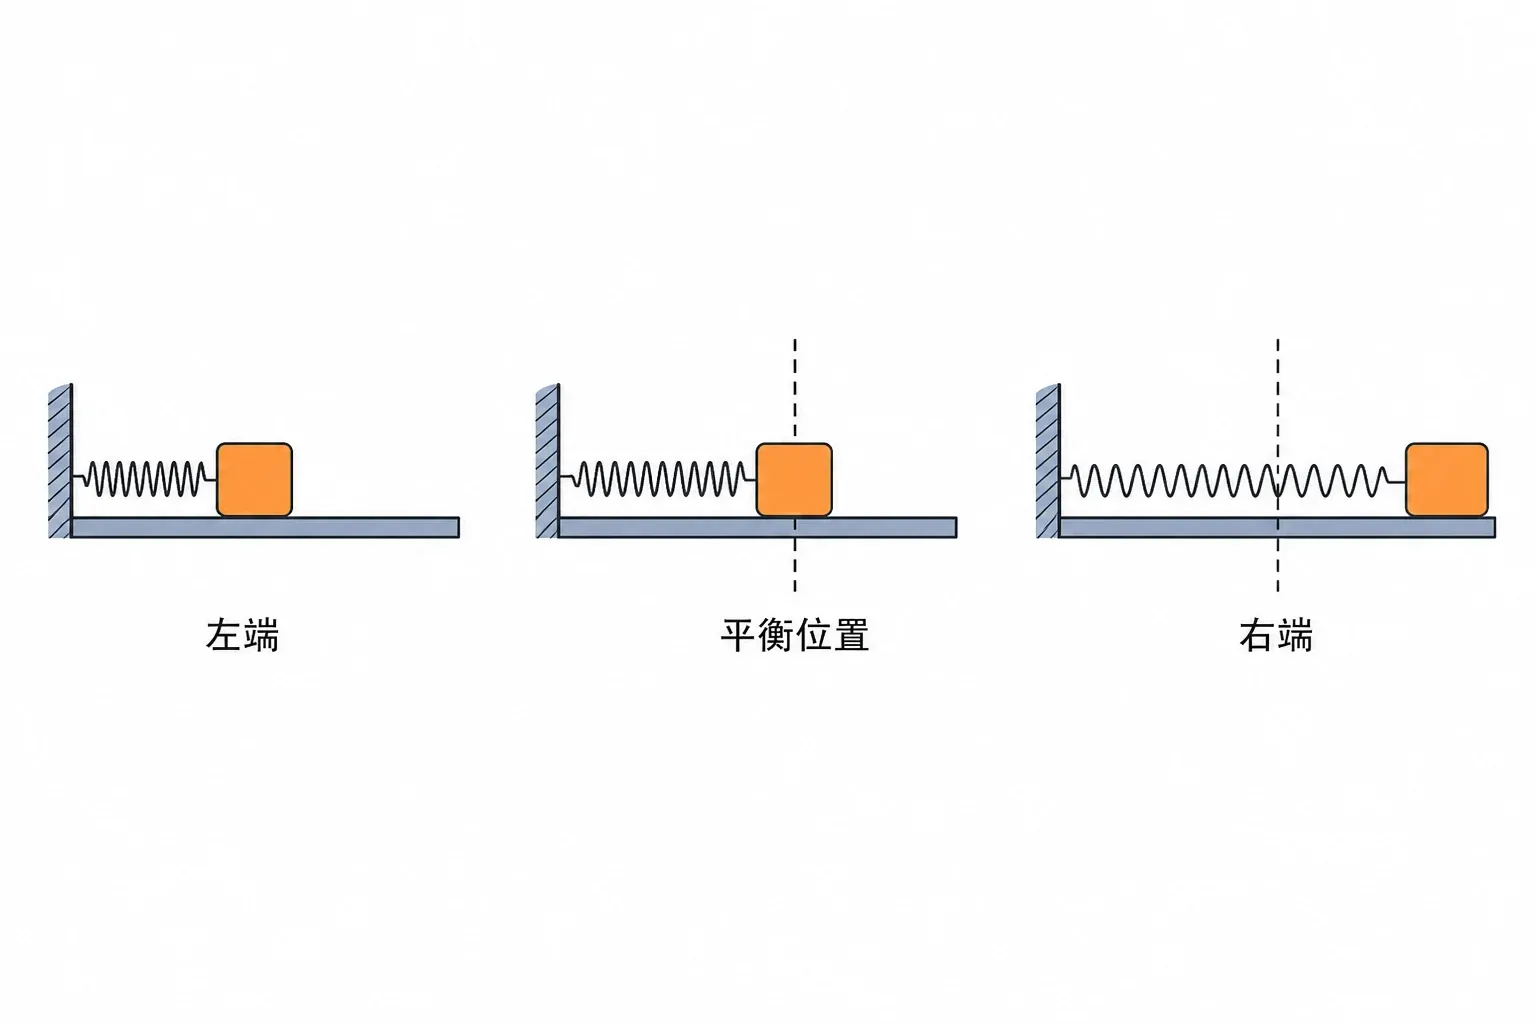
一、来回运动为什么会有不同的“脾气”
1. 先找平衡位置,再谈位移
小车静止时,弹簧既不催它向左,也不催它向右。振动问题中,回复力,也就是沿振动方向的合力,为零的位置叫作平衡位置。对本章的一维弹簧振子,它同时也是物体总合力为零、能够保持静止的位置。研究振动时,我们把平衡位置作为位移的零点,规定一个正方向;物体在平衡位置右侧,位移可以记为正,在左侧则记为负。
这里的“平衡”不等于“弹簧一定处于原长”。水平弹簧振子若不受摩擦,平衡位置通常对应弹簧原长;竖直悬挂时,物体静止在弹簧已经伸长的位置,因为向上的弹力恰好与重力平衡。以后看到竖直装置,若仍从弹簧原长量振动位移,受力式会平白多出一项重力,计算当然越写越乱。

2. 把物体拉开后,谁把它叫回来
设小车相对平衡位置的位移为 。把它拉到右侧时,弹簧把它拉向左;把它推到左侧时,弹簧又把它推向右。这个总是指向平衡位置、促使物体回到平衡位置的效果力,叫作回复力。
注意,回复力不是继重力、弹力、摩擦力之后出现的一种新性质力。它只是按作用效果给力起的名字:可以由弹力单独提供,也可以由几个力的合力提供,还可以是某个力的一个分力。判断时应先画真实受力,再把沿振动方向的合力找出来。
理想水平弹簧振子中,胡克定律给出
是弹簧的劲度系数,负号表示回复力与位移方向相反。若质点所受回复力的大小与偏离平衡位置的位移大小成正比,方向总与位移相反,即满足 ,它的运动就是简谐运动。结合牛顿第二定律,还可写成
所以“受力总指向平衡位置”只是必要的直觉,还不够完成判定。比如某物体向右偏得越远,向左的力却始终保持同样大小,它能往返,却不满足 与 成正比,不能据此说它做简谐运动。

你可以暂停一下判断:小球在光滑碗底附近摆动,合力总把它拉向最低点,它就一定做简谐运动吗?答案是“不一定”。只有在研究范围内,沿运动方向的合力能近似写成 ,才能把它看作简谐运动。模型成立与否,既看力的方向,也看力随位移变化的规律。
二、一次振动到底有多大、多快
1. 振幅不是轨迹长度
物体离开平衡位置的最大距离叫作振幅,用 表示, 是非负的标量。若振子在 与 之间运动,振幅是 ,两端之间的距离是 。把振幅写成“全程长度”是最常见的第一处混淆。
振子完成一次完整的往复运动,回到原位置且运动状态也与出发时相同,叫作一次全振动。完成一次全振动所用的时间是周期 ;单位时间内完成全振动的次数是频率 :
国际单位制中, 的单位是秒, 的单位是赫兹。圆频率
表示相位随时间变化的快慢,单位可写作弧度每秒。 越大,振动越快;它与普通频率 相差因子 ,两者不能混用。
2. 四分之一周期并非任何时候都走一个振幅
若从右端点静止释放,振子经过 第一次到达平衡位置,经过 到达左端点,经过 再到平衡位置,经过 回到右端点。于是一个周期内路程为 ,半个周期内路程为 。
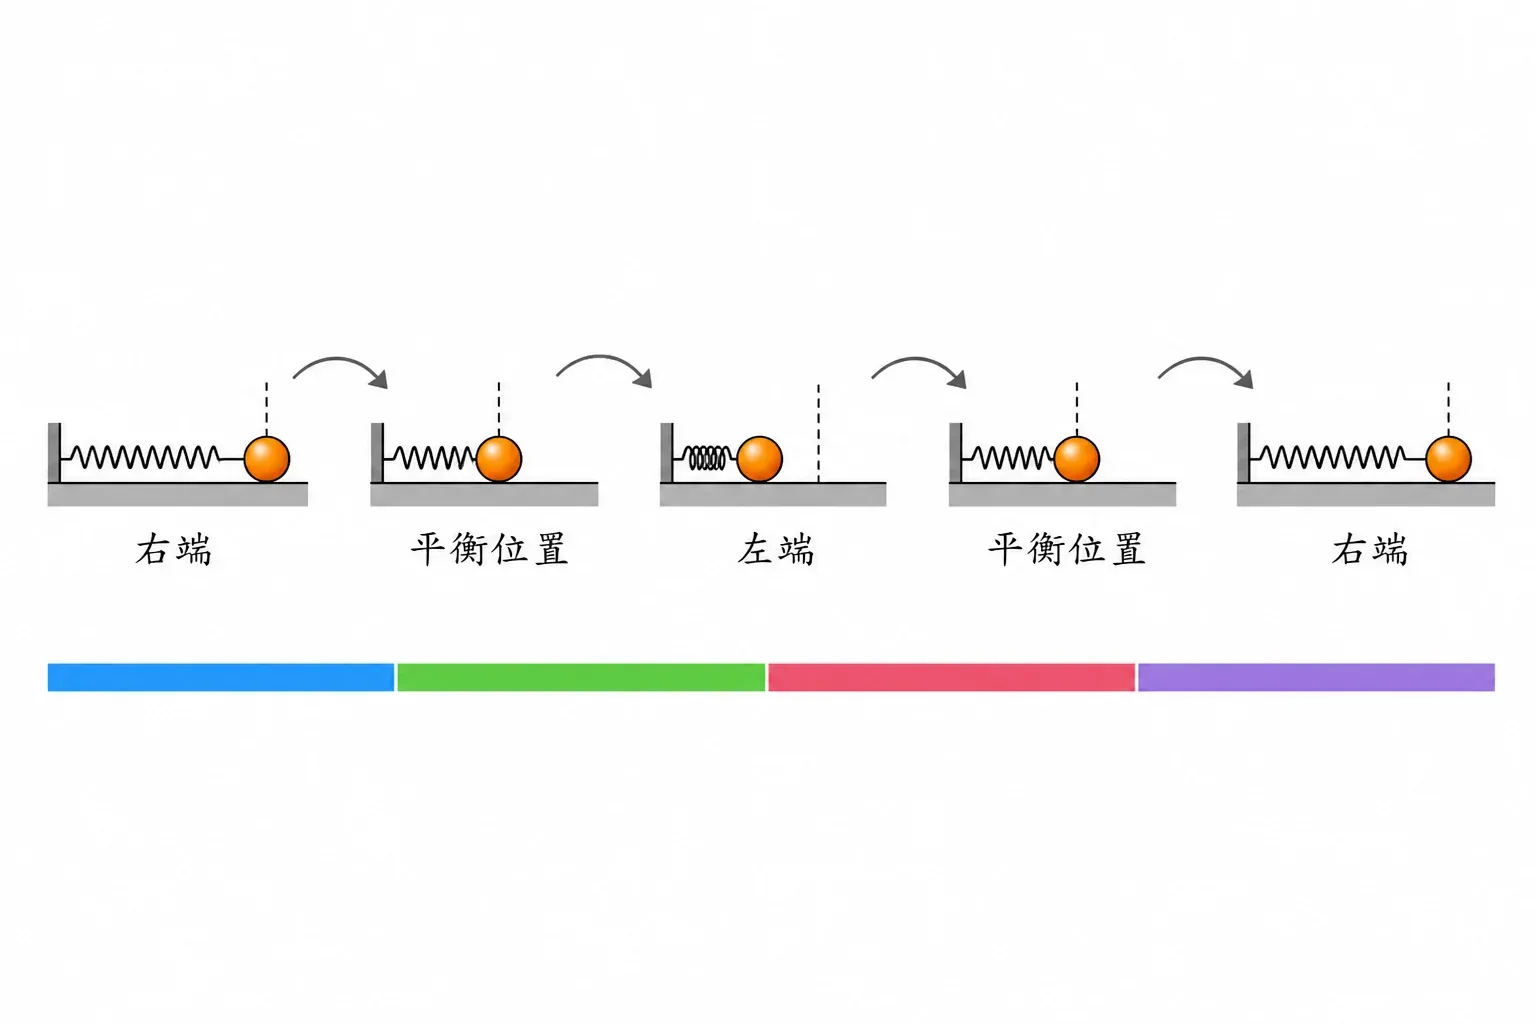
但“四分之一周期走 ”有起点条件:必须从端点或平衡位置开始。若计时从途中某点开始,随后 内走多远要由相位决定,不能机械套用。无论从何处开始,只要时间恰好是一个完整周期,路程仍是 ,位移则为零。
三、用一个式子保存整个运动
1. 振幅、角频率和初相各管一件事
一维简谐运动可以写成
决定位移能达到的最大绝对值, 决定振动快慢,括号内的 叫作相位, 是 时的初相。相位不是物体所在的位置,却能把“位置在哪、正向还是负向运动”共同编码进来。
若 ,则 时 ,振子在正向端点静止;若 ,振子在负向端点;若 ,则 时 且随后沿正方向运动。你可能会觉得“经过平衡位置就该对应同一个相位”,这正是陷阱:振子一个周期内两次经过平衡位置,一次沿正方向,一次沿负方向,相位相差 。
表达式也可以用正弦写成 。正弦式和余弦式不是两种运动,只是初相写法不同。解题时应先从图像读出 、,用 求角频率,再根据 的位置和紧接着的运动方向确定初相。只用 往往会得到两个候选初相,必须再看速度方向。
2. 延迟开始振动,图像会横向移动
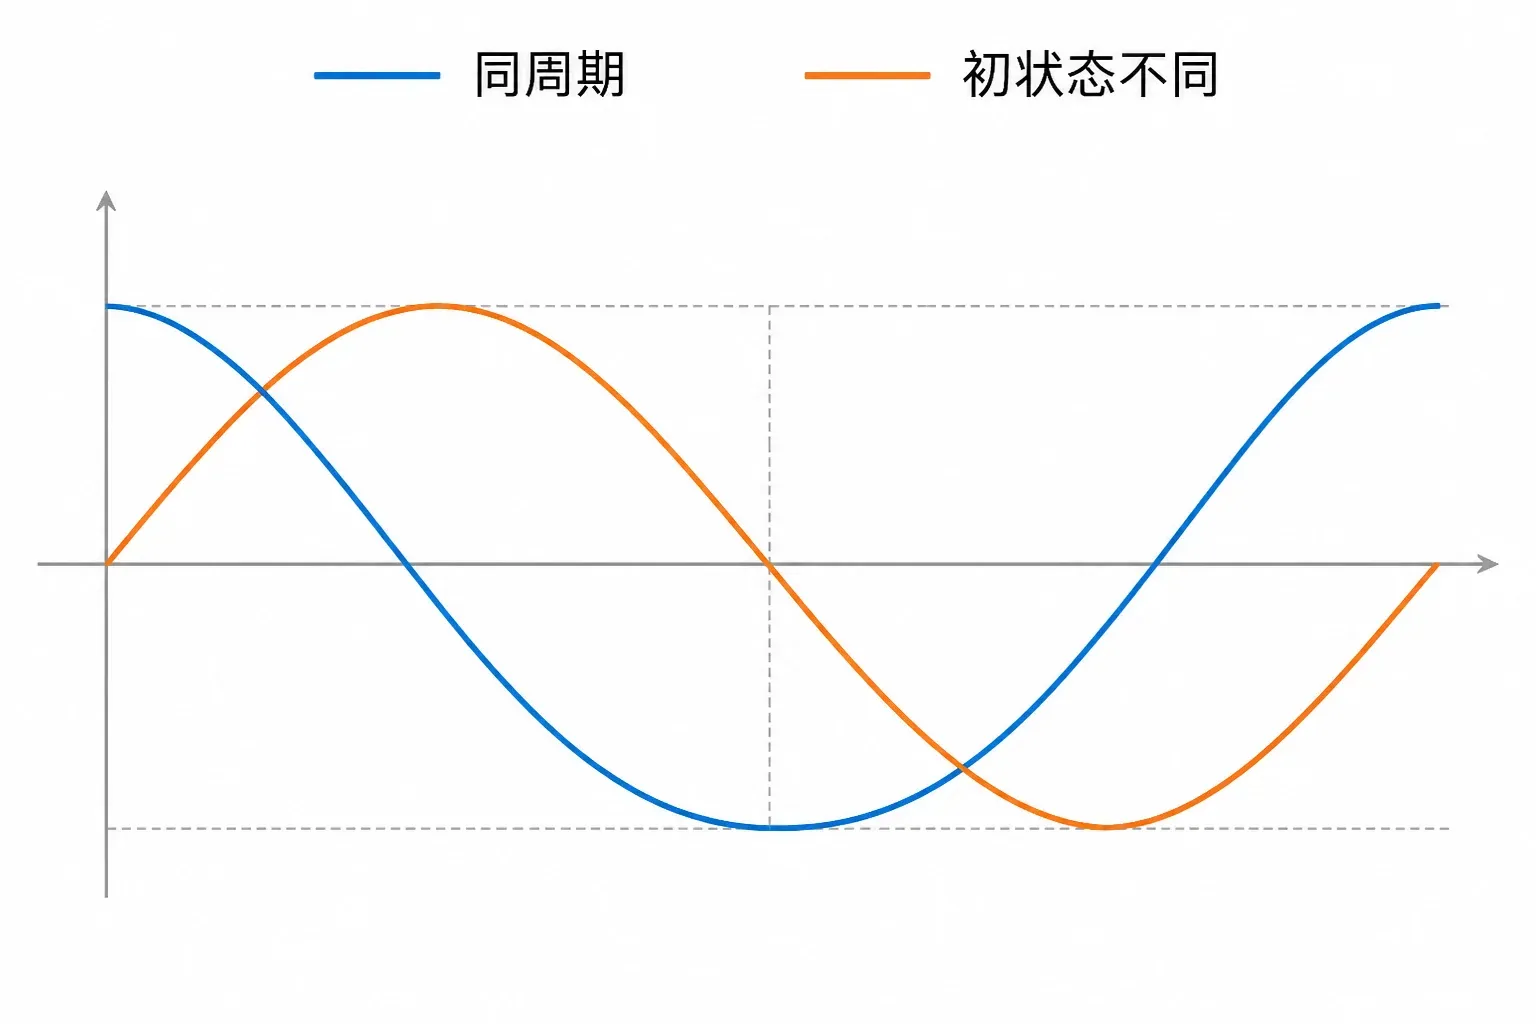
在同一全局时间轴上,若第二个相同的振子比基准振子延迟 开始振动,它的位移可写成
与基准运动 相比,这条图像向右平移 。相位差的符号取决于差值顺序:若规定 ,并取 ,则 ;若交换相减顺序,符号也随之改变,而大小始终满足 。两条曲线振幅相同、周期相同,并不代表它们在每一时刻状态相同;初相不同,峰、谷和过零时刻都会错开。
四、振动图像画的是“一个物体的一生”
1. 横轴是时间,不是空间位置
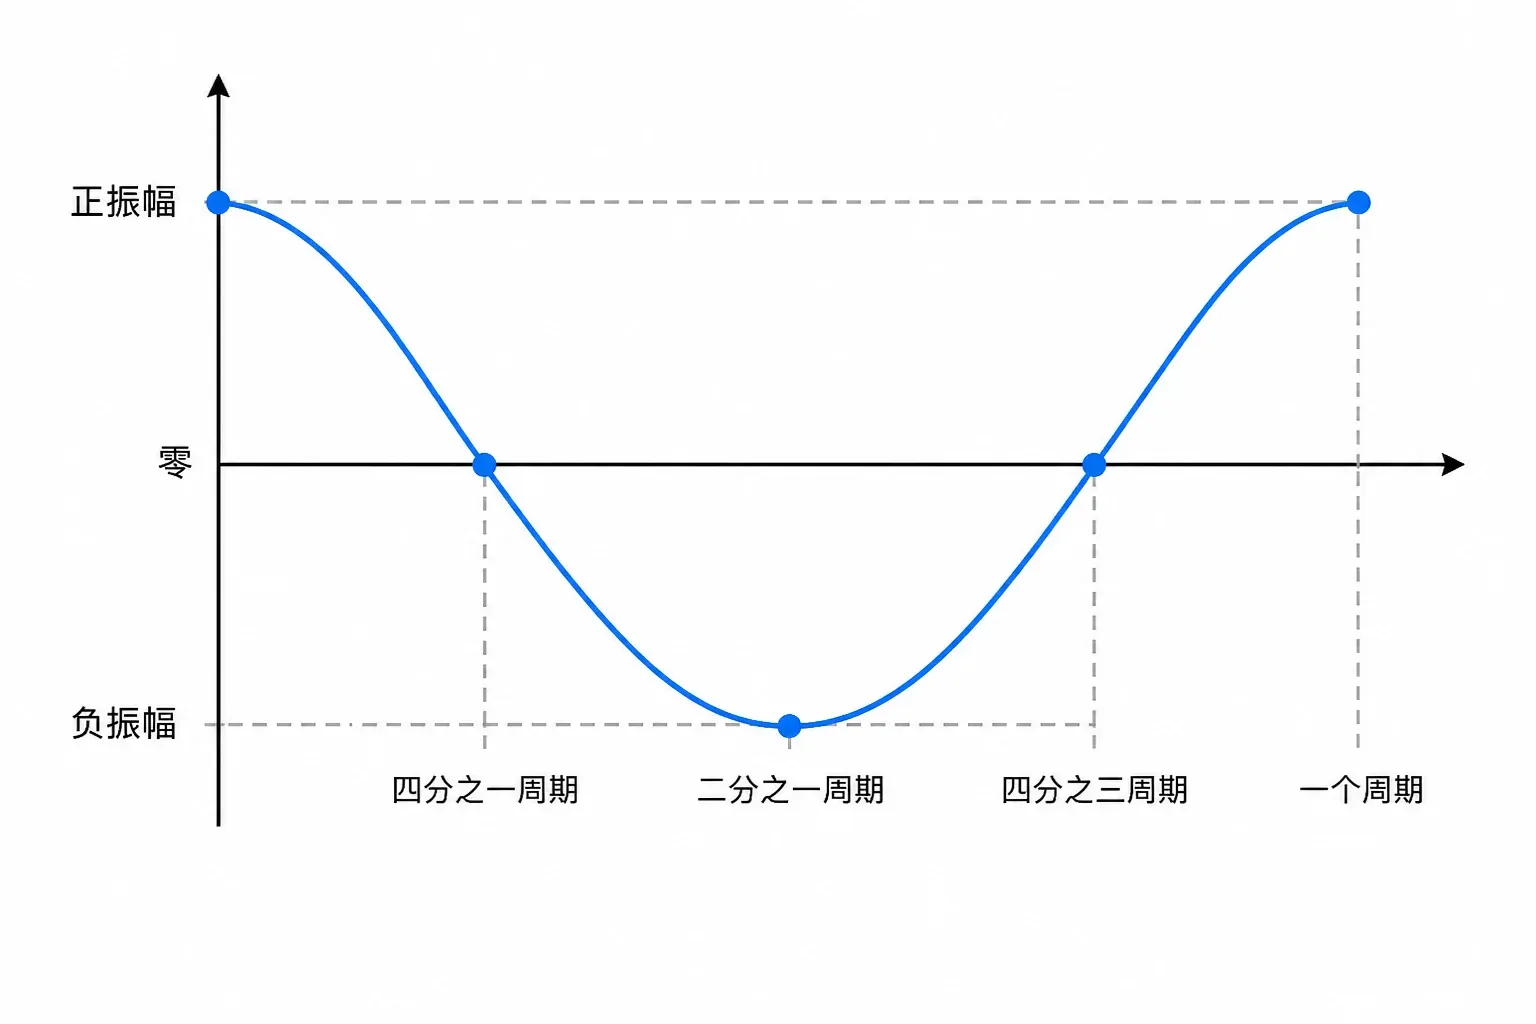
简谐运动的 图像是一条正弦或余弦曲线。横轴表示时间,纵轴表示振子相对平衡位置的位移。曲线弯弯曲曲,不是说物体沿着波浪形轨道运动;实际的弹簧振子仍沿一条直线往返。
从图像可直接读取振幅和周期:纵坐标最大绝对值是 ,相邻两个同方向过零点之间、相邻两个波峰之间或相邻两个波谷之间的时间间隔都是 。波峰到相邻波谷只隔 ,波峰到相邻过零点只隔 。
2. 看斜率判断运动方向,看凹向判断加速度
图像某点切线斜率就是速度。图线向右上升,;向右下降,;峰和谷处斜率为零,所以端点速度为零。曲线最陡处对应经过平衡位置,此时速度大小最大。
加速度满足 。当图像在时间轴上方,,加速度必沿负方向;在时间轴下方则相反。端点处 最大,所以 最大;平衡位置 ,所以 。不要从图线“向上弯还是向下弯”凭感觉猜,先看位移正负再用 ,更稳。
现在看一个容易误判的情形:某时刻图像位于 区域并向右下方延伸。振子是在平衡位置右侧,速度沿负方向,正在靠近平衡位置;加速度也沿负方向,因此速度与加速度同向,速率增大。若只看到“位移为正”就写“向正方向运动”,便把位置与运动方向混成了一件事。
不妨把读图过程压到一个具体情境里。某曲线在 时位于 ,到 第一次沿正方向经过平衡位置。端点到相邻平衡位置经历 ,所以 ,。若用余弦表示,可写
为什么初相取 ?代入 得 ;接下来相位略大于 ,余弦值从 增大,位移沿正方向变化。这样同时检查初位置与后续趋势,比只凭图形外观猜正负号可靠得多。
3. 怎样把真实振动变成一条可信曲线
用位移传感器记录弹簧振子时,第一件事不是按下“拟合”,而是确定平衡位置。让物体静止,记录传感器此时的读数 ,再用 把它换成相对平衡位置的位移。随后轻轻拉开物体、由静止释放,等时间间隔采集 与 ,描点后才会看到近似的正弦曲线。
若图像整体偏在时间轴上方,多半是零点没有校准;若峰值缓慢降低,说明阻力不能完全忽略,选取前面若干周期作近似分析更合适。测周期时不要只量一个峰到下一个峰,可以量连续多个周期的总时间再除以周期数,以减小读数误差。实验的目标不是把每个点强行“按”到公式上,而是检验振幅是否近似稳定、相邻同相状态的时间间隔是否相等,以及加速度方向是否总与位移相反。
五、位置、速度、加速度怎样同时变化
1. 靠近中间时越来越快,离开中间时越来越慢
由
可得
在端点,,速度为零,回复力和加速度大小最大;向平衡位置运动时,、、 都减小,速度大小增大;越过平衡位置后,速度方向暂时不变,但回复力和加速度已经反向,于是物体减速,直到另一端点。
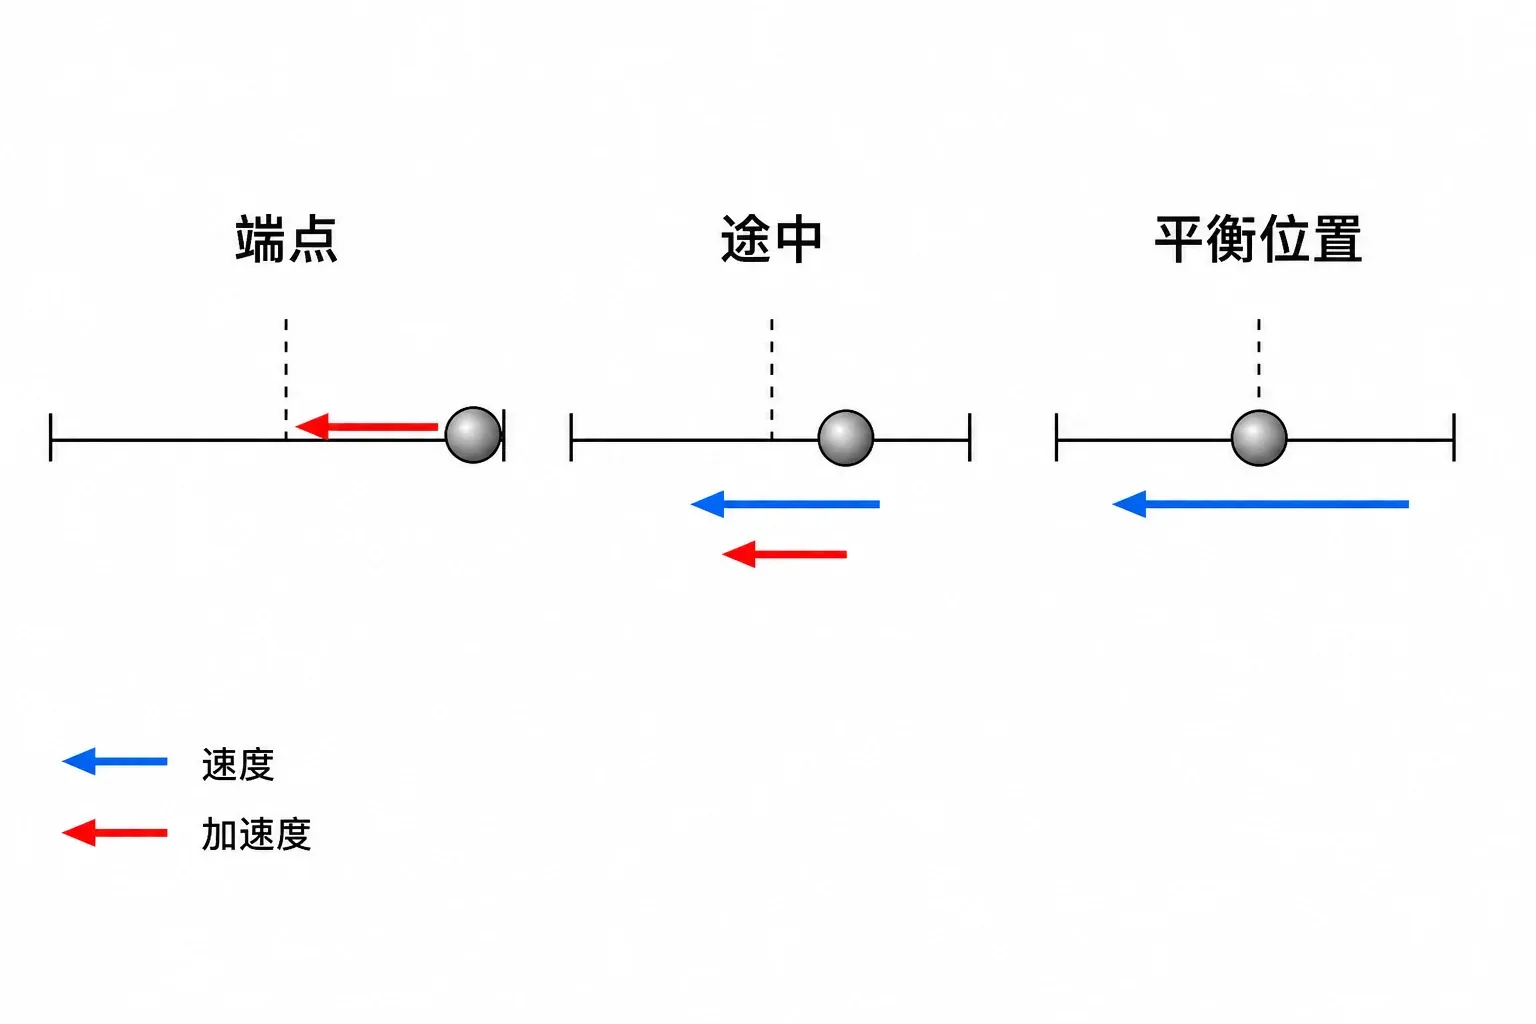
消去相位还能得到
这说明在同一个位移处,速度大小相同;但速度方向可能相反,因为振子可能正在去往端点,也可能正在返回平衡位置。因此,题目只给 而问速度方向,信息通常不足。若再告诉你“势能正在减小”或“正在靠近平衡位置”,方向才被确定。
2. 对称位置相同的量与不同的量
在 和 两个对称位置,速度大小相同,动能相同;回复力和加速度大小相同、方向相反。至于速度方向,必须结合运动过程判断。振子从 向平衡位置运动,与它从 向平衡位置运动,速度方向相反;从端点到这两个对称位置所用时间相同。
时间再向前推进半个周期,振子会来到关于平衡位置对称的状态:
因此位移、速度和加速度这些带方向的量都以 为周期;速率、动能、势能只看大小或平方,经过 就会重复一次。若一张能量图上相邻两个动能峰的间隔是 ,振动周期应为 ,不能直接把峰间距当作 。同理,端点处速度为零的事件每半个周期出现一次,但“回到同一端点且状态相同”仍要等一个完整周期。
高考读图题很喜欢把“大小相同”和“矢量相同”放在一起。写“速度相同”意味着大小、方向都相同,只验证速率相等还不够;写“加速度相同”也要检查位移符号。阅卷中常见的失分并非公式不会,而是没有把方向写全。
六、机械能在两只“口袋”之间搬家
理想水平弹簧振子运动时,弹性势能与动能不断转化。端点速度为零,动能最小,弹性势能最大;平衡位置弹簧形变量为零,弹性势能最小,动能最大。若忽略阻力,以弹簧和振子组成的系统为研究对象,机械能保持不变。
对水平弹簧振子,取平衡位置为弹性势能零点,有
所以振幅变为原来的两倍,总机械能变为原来的四倍;但在一次既定振动中,总能量不随位置改变。竖直弹簧振子也能用同样的能量图像理解,不过势能应包含重力势能和弹性势能,不能只盯着弹簧形变量。
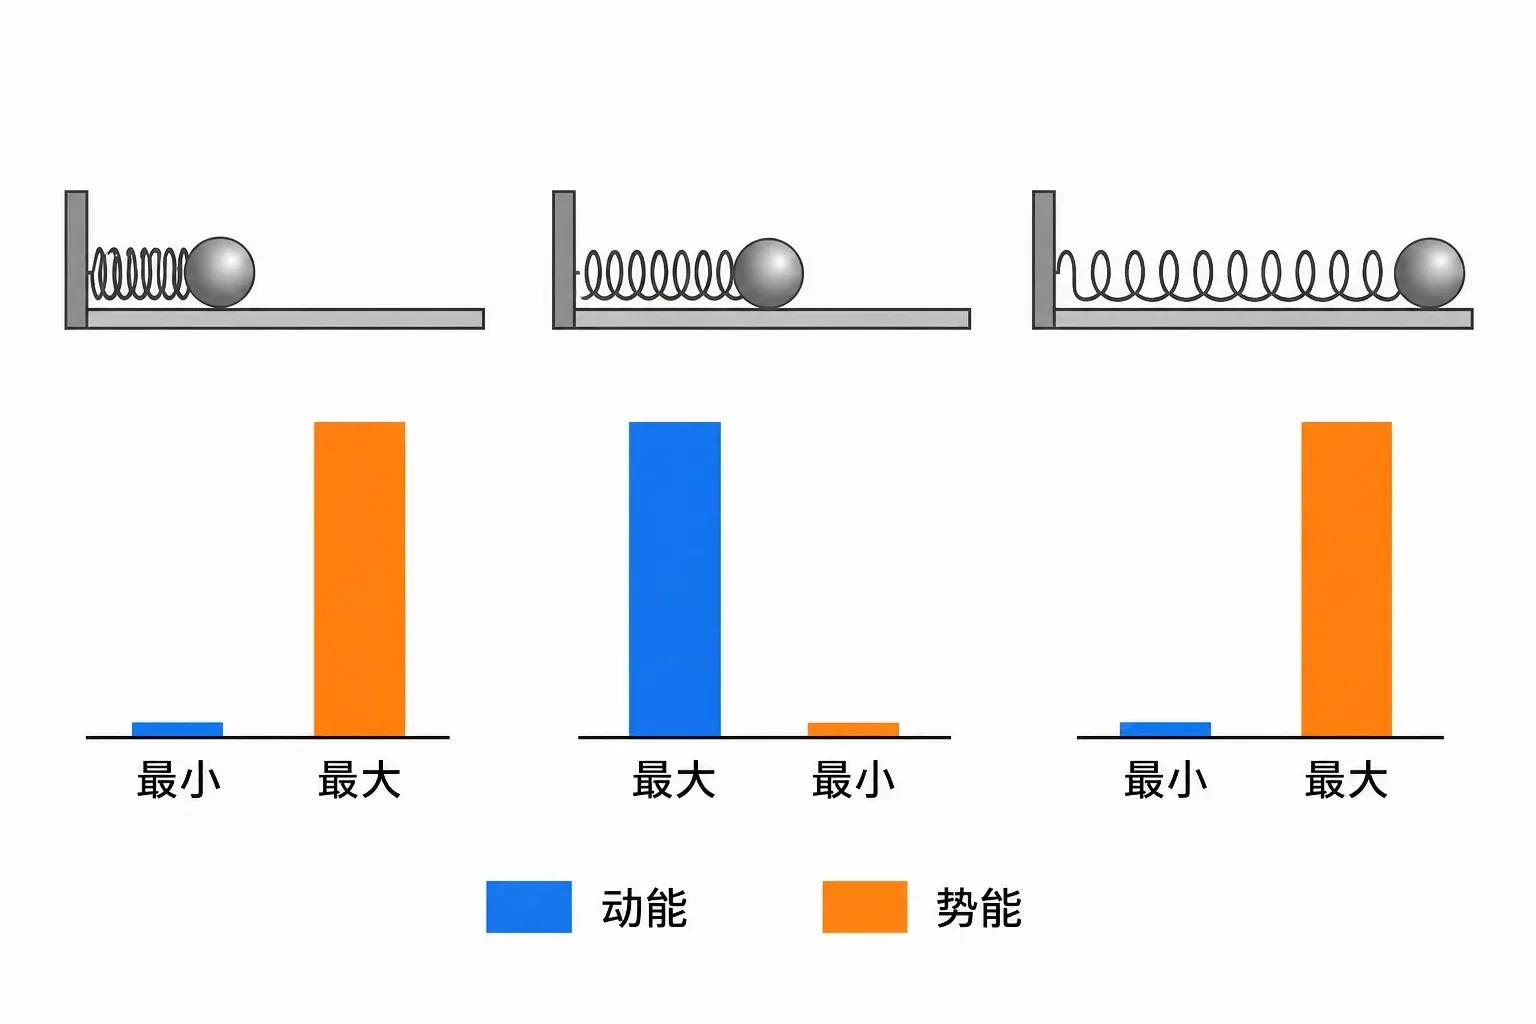
若问 时的动能占总能量多少,先别凭“走到一半”猜成一半。势能占比为 ,动能占比自然是 。能量随位移平方变化,这个平方正是题目最爱藏起来的地方。
七、弹簧振子模型怎样落到方程上
1. 水平与竖直模型其实共用一条主线
水平光滑面上,取弹簧原长处为平衡位置,位移为 时合力 ,所以
竖直悬挂时,先由静止平衡求伸长量 :
再从这个平衡位置量位移 。重力与平衡时的那部分弹力抵消,剩余合力仍为 ,周期仍是 。重力改变了平衡位置,却不出现在理想竖直弹簧振子的周期公式中。
2. 多根弹簧先求等效劲度系数
质量为 的物块夹在左右两根弹簧之间,平衡时两弹簧均可处于原长。物块向右移动 ,左弹簧拉它向左,右弹簧也推或拉它向左,回复力大小相加:
因此等效劲度系数 ,周期为 。不要看到“两根弹簧”就条件反射套电阻串并联式;应让物块发生一个微小位移,直接看每根弹簧的形变量和力的方向。
面对不熟悉的装置,可以按同一思路处理:先找平衡位置,规定从平衡位置量出的 ;再让物体产生小位移,写沿振动方向的合力;若能化成 ,它就在该条件下做简谐运动。接着由 连接周期、图像、速度和能量。
还有一种题目不给位移图像,而给竖直弹簧上端力传感器的示数。传感器读到的是弹簧拉力,不是物块的合力。设向下偏离平衡位置 时弹簧拉力为 ,则合力应由 得到;只有这个合力才满足与 成正比、指向平衡位置。传感器示数最大时,物块通常在最低端而不是平衡位置;示数等于 时,物块经过平衡位置,但究竟向上还是向下还要看图线随时间的变化趋势。
复习中遇到“力的图像”先确认纵轴属于哪个力,是最重要的给分细节之一。把弹簧拉力直接写成回复力,会漏掉重力;把平衡位置误认成弹簧原长,又会让振幅和位移都错位。只要先把真实受力列清,再从平衡条件中消去恒定项,陌生装置通常仍会回到 。
本章一直假定系统理想、振幅稳定,讨论的是自由的简谐运动。现实中的振动为什么会慢慢变弱?又为什么有人按固定节奏推动,振幅反而可能越来越大?这需要把阻力和外界周期作用纳入模型,下一章再继续追问。
章末练习:先独立作答,再展开核对
1
关于简谐运动的判定,下列说法正确的是
2
理想弹簧振子从正向端点向平衡位置运动时,下列量的大小逐渐减小的是
3
在x-t振动图像中,图线经过时间轴表示振子经过平衡位置,此时图线斜率的绝对值最大。
4
某简谐运动的周期为0.50 s,其频率为____Hz,角频率为____rad/s。答案用逗号隔开。
- 振子在 与 之间做简谐运动,周期为 。它从正向端点开始运动,求 后的位置、一个周期内的路程和位移。
- 某简谐运动的表达式为 。求振幅、周期,并判断 时振子的位置和速度。
- 振子满足 。已知 时它经过平衡位置并沿正方向运动,写出一种满足条件的初相,并说明为什么仅由 不能唯一确定初相。
- 某振子从途中一点出发,经过 。能否直接断定它的路程等于振幅 ?经过一个完整周期呢?
- 一质量为 的物块悬挂在劲度系数为 的竖直轻弹簧下端。取 。求静止时弹簧伸长量和小幅振动周期。
- 质量为 的物块位于光滑水平面上,左右分别连接劲度系数为 、 的轻弹簧,两弹簧另一端固定。证明物块在平衡位置附近的周期为 。
- 理想水平弹簧振子的振幅为 。当它位于 处时,弹性势能和动能分别占总机械能的多少?
- 某简谐振子在 处的速度大小为 。再次经过同一位置时,速度、加速度和动能与前一次相比有何关系?