梁的变形

一根梁即使承受的应力并不大,也可能因为挠曲过大导致门窗卡住、齿轮无法准确啮合、或者饰面出现裂缝。强度计算主要关注结构能否承受载荷,即“会不会坏”;而变形分析则关注结构在使用中的工作性能,即“还能不能正常使用”。这两者在设计要求、计算方法和控制标准上有所不同。
在工程实践中,梁的变形大小受多种因素影响,包括支承方式、载荷的分布类型、截面形状和尺寸、以及材料特性。要精确判断梁的挠度和转角,除了正确建立数学关系式,更需要充分理解约束和边界条件的作用。与其死记一些特定的挠度公式,不如学会分析结构的约束条件,从而灵活地推导和应用各种变形关系,这样能更好地适应各种复杂实际问题的需要。
梁变形的概念
当梁承受横向载荷时,原本平直的轴线会弯曲成一条曲线。这种弯曲变形的程度可以用两个重要的物理量来描述,即挠度和转角。理解这两个基本概念是研究梁变形问题的基础。
挠度与转角的定义
梁轴线上一点垂直于原轴线的位移称为挠度,记作 。本章约定向下为正;不同资料可能取向上为正,后面的曲率方程必须随约定一起改变。
在 Euler–Bernoulli 小变形梁模型中,截面转角等于挠曲线斜率,记作 。配合向下为正的 与向右的 ,本章取顺时针转角为正。
梁变形后的轴线称为挠曲线。挠曲线的形状取决于梁的支承情况、载荷形式、截面尺寸和材料性质。通过挠曲线方程,我们可以得到梁上任意截面的挠度和转角。
上图展示了一根简支梁在可移动集中力作用下的挠曲线。两端支座处挠度为零;集中力位于跨中时,最大挠度也在跨中,移开后最大挠度的位置随之变化。
挠度和转角的关系
挠度和转角之间存在密切的数学关系。从几何关系可知,转角等于挠曲线的斜率,即挠度对坐标的一阶导数。这个关系可以表示为
当挠度很小时(工程中通常满足这个条件),转角的正切值近似等于转角本身,因此这个关系式是成立的。
光滑挠曲线在内部极值点满足 ;反过来, 只是驻点条件,还应检查斜率是否变号,并与端点挠度比较。对称梁跨中常可先由对称性判定转角为零。
梁的刚度条件
工程结构中的梁除了要满足强度要求外,还必须满足刚度要求。刚度是指构件抵抗变形的能力。梁的刚度条件就是要求梁的最大挠度不超过允许值,以保证结构的正常使用。
刚度条件可以表示为
其中 是梁的最大挠度, 是给定允许值。允许挠度可能用绝对值、跨度比或设备精度表示,并与荷载组合、构件类型、饰面和使用目标相关。具体限值应来自任务书或所采用的设计标准。
表中强调的是“限值要对应功能”,没有给出可跨行业套用的固定跨度比。
强度与刚度需要分别检查,但它们共享荷载、截面和边界条件。刚度不足时可调整截面、跨度、连续方式、材料或支承体系;选择方案前还要看重量、空间、稳定与构造。
诊断既有构件变形时,不能仅由裂缝外观反推“梁挠度超限”。应结合测量、荷载历史、材料收缩温度效应、支座位移和非结构构件连接调查;增设支承也会改变基础受力与结构体系,需要完整评估。
挠曲线微分方程

要计算梁上任意截面的挠度和转角,需要建立挠曲线的数学方程。挠曲线微分方程是研究梁变形问题的理论基础,通过求解这个方程,可以得到梁的挠度和转角随位置变化的规律。
挠曲线方程的建立
在线弹性 Euler–Bernoulli 梁模型中,曲率的绝对值与弯矩成正比、与抗弯刚度成反比。符号取决于弯矩、曲率和挠度正方向。沿用本章“正弯矩使梁下缘受拉、向下挠度为正”的约定,可写成:
其中 是有符号曲率, 是弹性模量, 是关于弯曲轴的截面二次矩, 称为抗弯刚度。
从数学上讲,曲线的曲率等于其二阶导数与一个修正因子的比值。当梁的变形很小时(这是工程中的常见情况),可以认为曲率近似等于挠度的二阶导数,即:
将此代入物理方程,得到挠曲线的近似微分方程:
这个方程建立了挠度函数与弯矩之间的关系。如果已知梁的弯矩方程 ,对方程两次积分即可得到梁的转角方程和挠度方程。第一次积分得转角方程:
第二次积分得挠度方程 。
因此,本章符号约定下的挠曲线微分方程为
若资料把向上挠度取正,右端符号可能变为正。判断式子是否自洽,可以看正弯矩区的挠曲线凹向是否与自己的 轴相符。
若 沿梁长为常量,可从积分中提出;变截面、分段材料或开裂导致 改变时,应保留 并按段处理。等截面不必然等刚度,例如组合材料或损伤也会改变有效刚度。
积分常数的确定
对挠曲线微分方程进行积分后,会产生积分常数。确定这些积分常数需要利用边界条件和连续性条件。
边界条件来自支承对位移与转角的约束。平面模型中的铰或滚动支座给出该点竖向挠度,固定端同时给出挠度和转角;自由端没有位移型约束,但端部剪力和弯矩要与施加在端部的力、力矩满足平衡。
连续性条件用于处理梁上弯矩方程分段的情况。在不同段的交界处,虽然弯矩方程可能不同,但挠曲线必须是光滑连续的,即该点的挠度和转角必须相等。利用这个条件可以建立不同段积分常数之间的关系。

在无内铰、无位移间隙且 有限的普通梁中,集中力使剪力跳跃,弯矩保持连续;集中力矩使弯矩跳跃。两种情况下挠度与转角通常仍连续,只是更高阶导数或曲率发生跳跃。内铰、刚度突变、支座沉降等情形要按真实连接另列条件。
用积分法求梁的变形

积分法是求解梁变形的基本方法。其基本思路是:先根据载荷求出梁的弯矩方程,然后对挠曲线微分方程进行积分,最后利用边界条件确定积分常数。下面通过具体例子来说明积分法的应用。
简支梁的变形
简支梁是工程中最常见的梁结构形式。考虑一根跨度为 L 的简支梁,在跨中承受集中载荷 P 的作用。梁的抗弯刚度为 EI。
首先需要确定支座反力。根据静力平衡条件,左右支座的反力都是 。
然后建立弯矩方程。由于集中力作用在跨中,弯矩方程需要分两段写:
- 对于左半段 :
将弯矩方程代入挠曲线微分方程,对左半段进行积分:
第一次积分,得到转角方程:
第二次积分,得到挠度方程:
利用边界条件确定积分常数:
- 在左支座 处,挠度 ,代入得 ;
- 在跨中 处,利用对称性有转角 ,代入得
最终得到左半跨的挠度方程为:
最大挠度出现在跨中 ,代入得:
这个公式在工程设计中经常用到,最大挠度与载荷的大小成正比、与跨度的三次方成正比、与抗弯刚度成反比。
从上图可检查三个特征:挠曲线左右对称,跨中转角为零,两支座挠度为零。每半跨的挠度函数是三次式,并不是严格的抛物线。
悬臂梁的变形
悬臂梁一端固定,另一端自由,是常见的梁结构之一。
考虑一根长度为 的悬臂梁,自由端承受集中载荷 ,固定端在左侧。以固定端为 ,自由端为 。
按本章正弯矩约定,弯矩方程为 。由于挠曲线方程是 ,向下挠度将得到正值。
代入挠曲线微分方程并积分:
第一次积分(转角):
第二次积分(挠度):
固定端 处,挠度 、转角 ,代入得 。
因此悬臂梁挠度方程为:
或者写成:
自由端 处的最大挠度:
在“相同 、、 且集中力分别作用于悬臂自由端和简支梁跨中”的明确比较下,前者最大挠度是后者的 倍。改变荷载总量、位置或支承后,不能沿用这个倍数。
例如,把某设备悬伸轴先理想化为长 的等截面悬臂,端力 ,直径 ,取 。由 得自由端挠度约 。若题设限值为 ,候选方案可包括增大直径、缩短悬伸、调整轴承位置或改变载荷路径,并须继续检查轴承与阶梯轴的真实边界。
上图展示了悬臂梁的挠曲线形状。可以看到,从固定端到自由端,挠度逐渐增大,在自由端达到最大值。挠曲线的曲率也从固定端到自由端逐渐变化,反映了弯矩沿梁长的分布规律。
在使用积分法时,正确建立坐标系和准确确定弯矩方程是关键。弯矩的正负号必须与坐标系的规定一致,否则会导致计算结果错误。
用叠加法求梁的变形

积分法虽然是求解梁变形的基本方法,但当载荷较为复杂时,积分过程会比较繁琐。叠加法是一种更为简便实用的方法,特别适合于承受多个载荷作用的梁。叠加法的理论基础是材料力学的线性关系,在小变形和弹性范围内,不同载荷产生的变形可以独立计算后叠加。
叠加法的基本原理
叠加法的基本思想是:将复杂的载荷分解为若干简单的基本载荷形式,分别计算每个基本载荷单独作用时在某截面产生的挠度或转角,然后将这些挠度或转角代数相加,就得到该截面在全部载荷共同作用下的总挠度或总转角。
叠加要求控制方程与边界条件对载荷保持线性,通常对应线弹性、小变形且支承状态不随加载改变。 可以沿梁分段变化,只要各个子工况使用同一组 与边界条件;不能把不同刚度模型的公式直接相加。
应用叠加法的关键是要熟悉常见载荷作用下梁的挠度公式。工程手册中通常提供了各种基本载荷情况下的挠度和转角计算公式,这些公式都是通过积分法预先推导出来的。使用时只需根据具体问题选择相应的公式,代入参数计算即可。
简单载荷的挠度公式
下面列出几种最常见的基本载荷情况下梁的挠度公式。这些公式是工程计算中经常用到的标准公式。
公式比较必须统一荷载总量、跨度和抗弯刚度。例如总荷载同为 时,简支梁全跨均布荷载的跨中挠度为 ,小于同样总荷载集中于跨中的 ;若把相同数值的 与 直接相比,量纲都不同,结论没有意义。
先做一个只检查弹性瞬时挠度的算例。简支梁跨度 ,承受均布线荷载 ,并给定等效抗弯刚度 。统一采用牛和米,得:
这里已把 换成 。比较均布荷载与集中力时还必须统一总荷载;不能只因荷载“更均匀”就断言挠度一定更小。 本算例另行给定允许值为 :
计算值 小于题设 。这只完成了所给荷载、刚度和限值下的一项比较;真实楼面梁还可能涉及荷载组合、长期效应、剪切变形、组合截面与施工阶段。
叠加法的应用实例
现在考虑一个更复杂的例子。一根简支梁,跨度 8 米,同时承受跨中集中力 20kN 和均布载荷 5kN/m。梁的抗弯刚度为 。要求梁跨中的最大挠度。
本题可分解为以下两个基本载荷情况,分别计算,再将其挠度相加:
- 跨中集中力 :
最大挠度
总最大挠度为:
若本算例也明确给定允许值为 :
叠加结果 小于题设 。如果两项荷载方向相反,必须带符号相加;若两种工况的最大值位置不同,不能把各自最大挠度直接相加后称为组合最大值,应在同一坐标位置叠加完整挠度函数。
叠加时要在同一位置、同一方向上相加带符号的挠度或转角。本章向下挠度为正;若公式表采用相反约定,应先统一符号。
叠加法也可计算转角,例如用于相邻构件的变形协调。使用公式表时要逐项核对支承、荷载位置、 和所求位置;表中同名的“最大值”未必发生在同一点。
挠度计算与边界
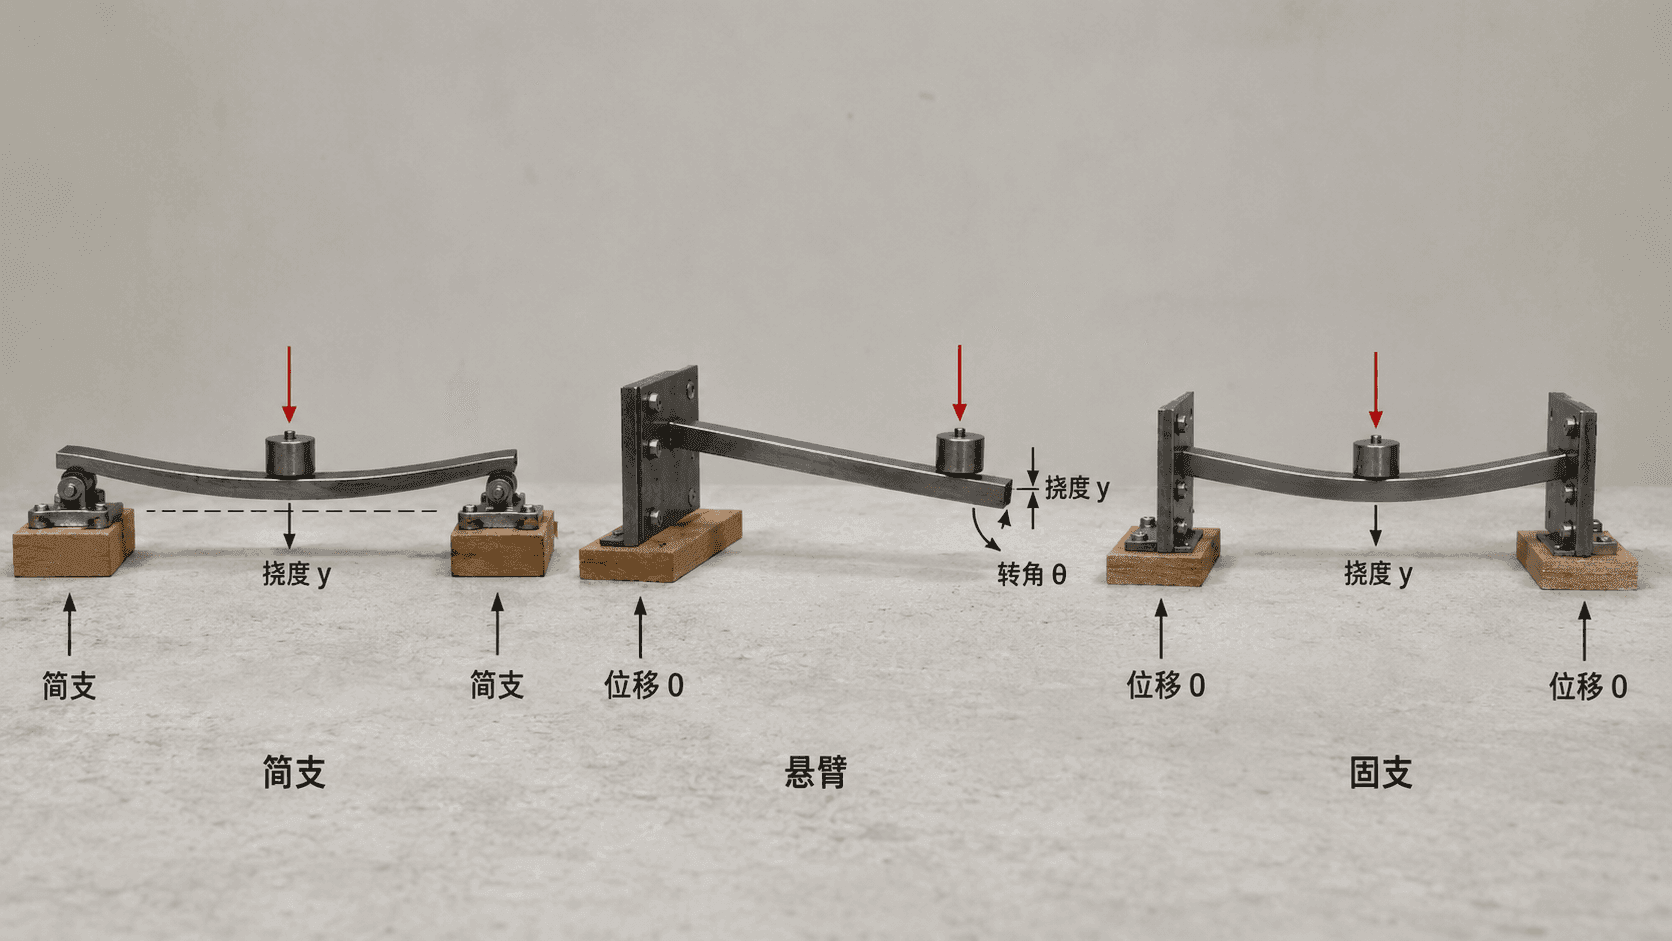
梁的变形并不仅取决于荷载的大小,实际上还受到跨度、截面惯性矩、材料弹性模量以及支承条件等多种因素的共同影响。在同样的荷载作用下,只要这些参数有变化,梁的转角和挠度趋势也会随之发生明显改变。例如,跨度加大、截面变薄或者支承变灵活,都会显著增大变形。
实际上,实际工程中挠度计算容易出错的原因,往往不在于公式或积分本身,而在于对边界条件的理解不够细致,或者忽略了连接是否允许转动、荷载的确切位置与分布、坐标原点的选取等细节。这些“细微”的边界与约束往往对结果影响很大,因此在计算前,需全面梳理上述条件,避免遗漏。
先判断趋势,再进入计算
在进行具体的挠度和转角数值推算之前,建议首先对结构变形的定性趋势进行初步判断。例如:当跨度变大、截面变薄、或材料变软时,梁的变形一般会增大。通过这一初步分析,可以帮助我们对最终结果有合理的预期,也有助于及时发现计算过程中可能出现的逻辑错误或异常数值。
只有在清楚了解各参数的影响趋势后,再进入详细的工程计算,才能做到心中有数、提高计算的准确性和可靠性。
积分法与叠加法的选择
积分法和叠加法是计算梁挠度和转角的两大基本方法,各有适用场景:
-
积分法
适用于已知弯矩函数、边界条件明确的情况。步骤为:- 从弯矩微分方程出发,逐步积分求出转角和挠度。
- 注意在每步积分后引入积分常数,并根据边界条件确定其值。
- 适合各种受力简单或边界明确的问题。
-
叠加法
适用于将复杂载荷拆解为多个标准载荷情形。前提是结构和材料满足线性(弹性)条件,叠加原理成立。- 将复杂载荷分解为若干简单已知的工况(如单点荷载、均布荷载等)。
- 各自按表格或公式查算挠度、转角,再按方向有符号相加。
- 需要注意每项载荷的作用点与边界条件的一致性。
无论采用哪种方法,计算结束后建议进行如下物理合理性检查:
- 支座处挠度是否为零(如有固支约束)。
- 对称荷载下结果是否对称,最大变形位置是否合理。
- 计算单位、量纲是否正确(应为长度或弧度)。
- 输入参数和已知条件与实际问题是否一致。
通过上述检查步骤可以发现计算中的常见错误,提高结论可靠性。