平面线性系统、相图与稳定性
上一章里,我们把几个互相影响的量收进状态向量,再用特征值、特征向量和矩阵指数求出它怎样随时间变化。现在把算出的两条函数放在一起看:如果横坐标记录弹簧的位移,纵坐标记录弹簧的速度,运动会在这个平面上留下什么形状?它会一直绕圈,慢慢卷进原点,还是朝某个方向越跑越远?
这就是相图要回答的问题。它把“每个时刻数值是多少”换成了“整个运动会往哪里去”。这个转换很有用:即使初始状态还没确定,我们也能先判断系统有没有把扰动消下去的能力。
本章讨论实常系数二维系统。为免把物理单位和几何距离混在一起,纯数学例题中的坐标与时间都视为已经选定尺度;回到振子模型时,再明确位移、速度和参数的单位。
一张没有时间坐标的运动地图
一根弹簧伸长到同样的位置,接下来也可能做出完全不同的动作:物体可能还在向外冲,也可能已经往回走。因此,知道位移不够,还要知道速度。一个状态点 (x,y) 就可以同时记录这两件事。
更一般地,我们写
x′=Ax,x=(xy),A=(acbd).
在位置 (x,y),方程给出的不是下一个位置,而是当前的速度向量 (ax+by,cx+dy)。在很多点上画出这些向量,便得到向量场。从某个初值出发,让状态点始终沿着当地的速度前进,它留下的路径叫轨线。许多带时间方向的轨线放在一起,就是相图。
例如,某个经过尺度化的理想振子满足
x′=y,y′=−4x.
在 (1,0),速度是 (0,−4):物体正在右侧最远处,瞬间速度为零,回复力却会让速度向负方向变化,所以相平面中的点向下走。在 (0,−2),速度是 (−2,0):物体向左穿过平衡位置。继续看 和 ,速度分别是 和 。沿这四个点追一圈,运动方向就是顺时针。
注意,这里的“向下”表示速度变量在减小,并不表示物体在空间里往下落。相平面的两个坐标究竟代表什么,要从状态变量的定义读出来。
先找到不动的地方
平衡点满足 Ax=0。当 detA=0 时,只有原点满足;当 detA=0 时,矩阵有非零零空间,因此必定还有其他平衡点。二维情形中,若矩阵秩为 1,平衡点构成一条过原点的直线;若 ,整个平面都是平衡点。后面遇到零特征值时,我们会把这些情况算出来。
轨线为什么不能交叉
这里的方程不显含时间,是自治系统。在同一个状态点,速度规则永远相同。线性系统的初值问题又有唯一解,因此两条不同的几何轨线不能交叉后各走各的。即使它们在不同时间到达同一点,把时间起点平移后,唯一性仍要求后续运动重合。
中心附近的周期解会在一圈后回到原来的位置,这不违反唯一性:它只是把同一条轨线再走一遍。非平衡解也不会在有限时间撞上平衡点后停住,否则反向使用唯一性,它早先也必须一直待在那里。图上所谓“进入原点”,准确意思是 t→∞ 时趋向原点。
局部上,如果 x′=0,链式法则还给出轨线的斜率:
dxdy=x′y
这个式子适合找轨线形状,但分母为零的地方要回到原系统检查,它可能只是竖直切线。更不能只靠斜率定时间方向:同时把 x′,y′ 变号,斜率没变,箭头却全部反转了。
看探索器时,可以先代入一个点,亲手算出 Ax,再核对该点的箭头。为了让图清楚,向量场有时会把箭头画成相同长度;这种画法保留方向,却不能再用箭头长度比较快慢。
稳定究竟要求什么
把一个正在平衡的装置轻轻碰一下,我们可能有两个不同期待:一是它别偏得太远,二是它最后能自己回到原来的状态。数学上,前者叫稳定,后者还要加上收敛条件,叫渐近稳定。
以原点为例,稳定的意思是:无论给出多小的允许偏离范围,都能找到一个足够小的初始扰动范围,使其中所有初值产生的解,在所有未来时间都不离开允许范围。用固定坐标中的范数表示,就是对每个 ε>0,存在 δ>0,使
∥x(0)∥<δ⟹∥x(t)∥<ε对所有 t≥0.
这里两个“所有”很要紧。只挑出一条不跑远的轨线,不能证明稳定;只看前十秒没事,也不能证明稳定。
渐近稳定要求先稳定,并且从某个邻域出发的全部解都满足
t→∞limx(t)=0.
不稳定就是稳定条件不成立:存在一个固定的允许范围,不管把初值限制得多靠近原点,仍能找到某个初值,其轨线最终走出这个范围。
稳定不要求距离每时每刻都减小。一个小扰动可以先放大一些再衰减,只要这种放大能被初始扰动的大小统一控制,仍然可能稳定。相反,一条轨线恰好趋向原点,也不能替附近所有初值作保证。
本章的稳定性都指向前时间。把时间反过来,吸引变成排斥,不能沿用原来的稳定结论。对线性系统,如果所有特征值实部都为负,收敛实际上对整个平面的初值成立,称为全局渐近稳定;这个全局性质到了非线性系统里不能照搬。
两个实特征方向,把运动拆开看
先想象一个装置有两种独立的偏离方式,每种偏离都会按自己的速度放大或衰减。在线性代数里,这两种独立方式就是特征向量给出的方向。
当 A 有两个不同实特征值 λ1,λ2 时,相应特征向量 v1 线性无关,通解为
x(t)=C1eλ1tv
如果初值恰好落在 v1 方向,就只有第一项;因为 Av1=λ1v,速度也在同一条直线上,运动不会拐出这条线。特征向量给的是整条不变直线,而不是只有箭头指向的那一侧。 时两侧都向原点走, 时两侧都远离原点。
两种偏离都衰减:稳定节点
若两个特征值都小于零,两项最终都消失,原点是稳定节点,而且渐近稳定。它也叫节点型汇点。这里的“汇”描述最终趋势,不要求每支速度箭头都直接指向原点。
我们把一个初值问题完整算完:
x′=(−10
特征值是 −1,−3。对应向量可取 (1,0)T 和 (−1,1)T,直接相乘就能检查。初值分解为
(01)=(10
于是
x(t)=e−t−e−3t,y(t)=e
检查第一行,x′=−e−t+3e−3t=−x+;第二行显然满足 ,初值也正确。沿这条轨线, 始终下降, 却先从 增加,再回到 。令 ,得到 ,此时 。所以两个状态量都最终消失,并不表示每个状态量都从一开始就单调减小。
消去时间还能看清曲线:e−t=y1/3,因此本初值对应的向前轨线满足 x=y1/3−,其中 。靠近原点时 衰减得较慢,,轨线逐渐贴近水平的慢特征方向。
这个“最后贴近慢方向”有例外:初值若恰好只含快模式,慢模式系数为零,它就一直沿快特征方向进入原点。画相图时,通常的弯曲轨线和两条特殊直线都要保留。
两种偏离都增长:不稳定节点
若两个特征值都大于零,非零解最终离开原点,原点是不稳定节点,也叫节点型源点。例如 x′=x,y′=3y 的解是 x=。对于两项都非零的轨线,靠近原点的那一端在 ,此时慢模式 占优势;向前走远时,快模式 占优势。说某个方向“主导轨线”之前,必须交代看的是哪一端、哪个时间方向。
一边拉回,一边推出:鞍点
如果两个特征值一负一正,一条特征方向吸引,另一条排斥,原点是鞍点。取
x′=(1221)
特征方程为 (1−λ)2−4=0,所以特征值为 3,−1,对应方向分别是 (1,1) 和 $(1,-1)^T。令
p=2x+y,q=2x−y
系统就变成 p′=3p,q′=−q。只有 p(0)=0,也就是初值在 上时,解才沿这条线趋向原点。只要加上一点 方向的扰动,哪怕其系数只有 ,也会被 放大。
例如从 (1,0) 出发,p(0)=q(0)=1/2,所以
x(t)=2e3t+e−
初始速度是 (1,2),随后增长模式占优势,轨线朝 y=x 的方向远去。在 (p,q) 坐标中,pq3 沿轨线不变,本例等于 ;这也说明一般鞍点轨线虽有弯曲分支,却不必恰好是通常写成 的双曲线。
鞍点必定不稳定。它拥有一条吸引直线的事实,只说明某些精确初值会回来,不能保证这些初值周围的小扰动也会回来。
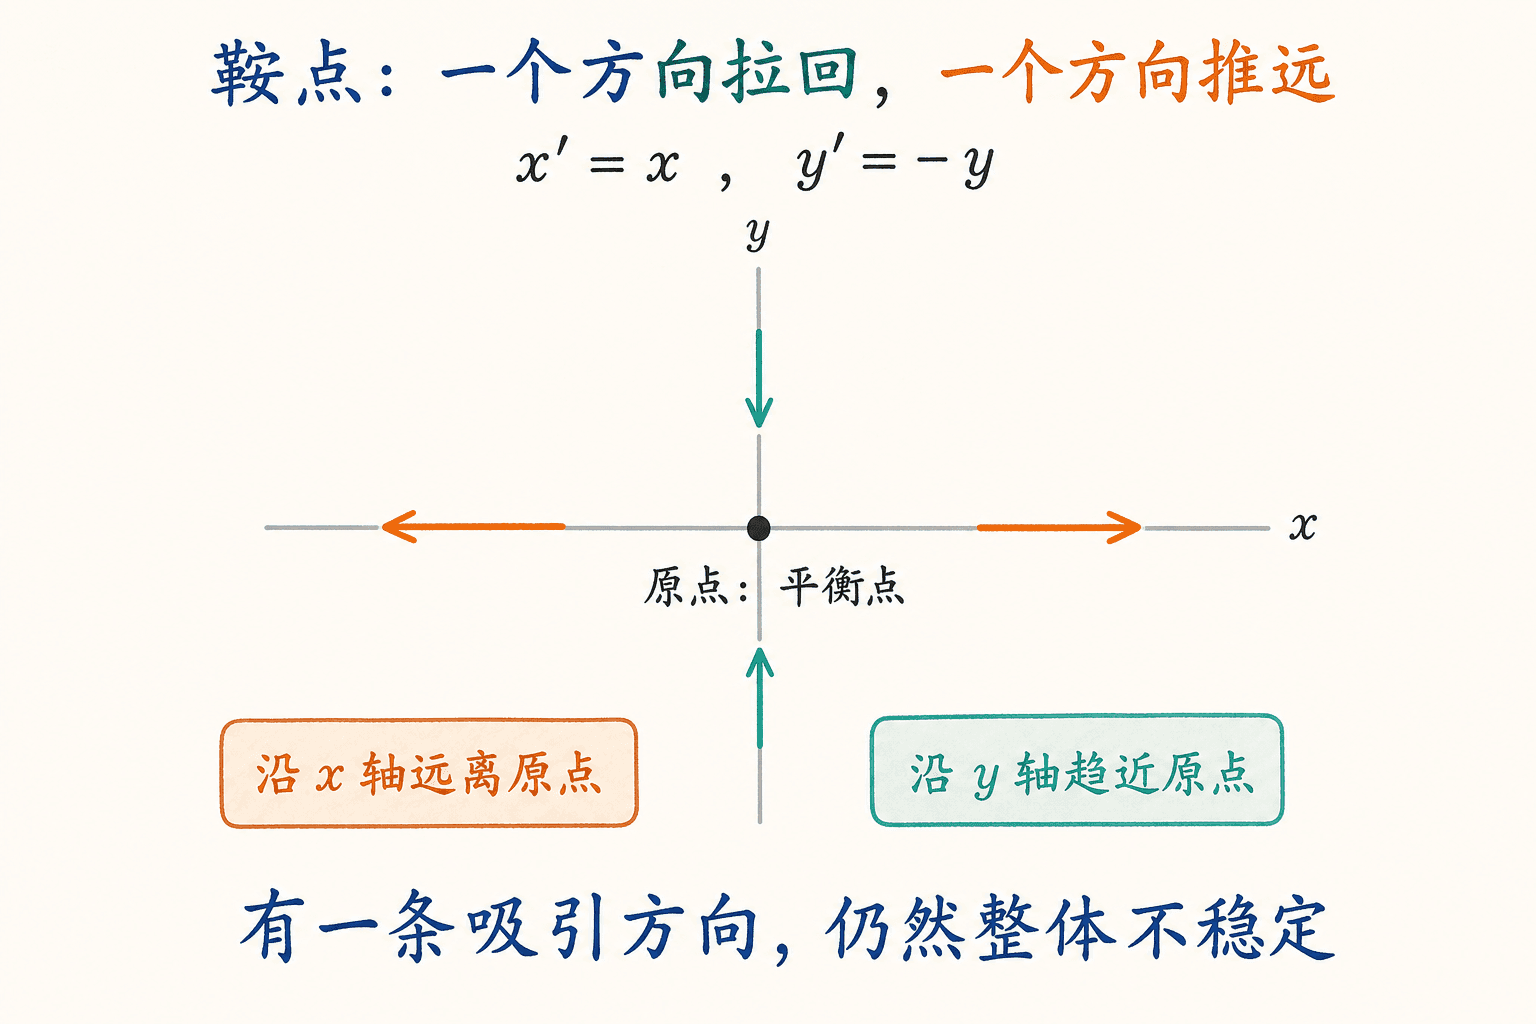 用最简单的鞍点系统 x′=x、y′=−y 看方向:沿 y 轴的初值会趋近原点,沿 x 轴的微小偏离却会放大,因此原点仍然不稳定。这里只画两条特征直线,不表示其他轨线不存在。
同一个特征值,还要问方向够不够
前面的两种模式有不同增长率。现在假设两个特征值都等于同一个实数 λ,是否就一定画成一束放射线?还不能。我们要继续检查有没有两个独立特征向量。
若二维矩阵确实有两个独立特征向量,把它们作为基底,就有 A=P(λI)P−1=λI。因此
x(t)=eλtx(0).
每个方向都是特征方向,轨线是径向射线,这叫星形节点。λ<0 时渐近稳定,λ>0 时不稳定。λ=0 则所有点静止,已经不是孤立节点。
若只有一个独立特征方向,会出现上一章的广义特征向量。用 v 表示特征向量,选 w 满足
(A−λI)w=v,
两条独立解为 eλtv 和 eλt(w+tv)。多出来的 t 把轨线弯向同一个特征方向,这种情形称为退化节点。
不妨直接从分量检验一个例子:
x′=−2x+y,y′=−2y,
第二行给出 y=e−2t。第一行乘 e2t,得到 (e,于是
x=te−2t,y=e−2t.
这里唯一特征方向是水平轴。随着 t→∞,x,y 都趋向零,而且 y/x=1/t→0,轨线贴近水平轴进入原点。多项式因子 t 并没有战胜指数衰减,所以原点仍是渐近稳定的。
“有重根”不足以确定图形。非零重根的符号能决定吸引或排斥,特征向量是否完备才能区分星形节点和退化节点。重根为零时,指数衰减消失,那个额外的 t 甚至可能造成无界漂移,必须另算。
为什么复数会在平面上变成旋转
弹簧被拉开后往回跑,过了平衡位置又跑到另一侧,这种来回变化对应正弦和余弦。把位移与速度一起放进平面,两个错开相位的振荡分量就会画出绕圈的轨线。
当实矩阵的特征值为 α±iβ,β=0,实解可以写为
x(t)=eαtP(cosβt
其中 P 是某个可逆实矩阵,c 由初值决定。中间的矩阵在新坐标里做旋转,eαt 同时缩放,最后 P 把这些圆和螺旋拉伸、倾斜到原来的坐标平面。
因此 α<0 时是渐近稳定的螺旋汇点,α>0 时是不稳定的螺旋源点。α=0 时没有指数放大或衰减,非零轨线是闭合椭圆,原点称为中心;圆是椭圆的特殊情况。
算一条螺旋,顺便检查箭头
考虑
x′=(−13
特征值为 −1±3i,解为
x(t)=2e−tcos3t,y(t)=2e−t
求导可得 x′=−x−3y,y′=3x−y,并且初值正确。这里 ,所以半径确实按 缩小。点 的速度为 ,从右侧向上走,故旋向为逆时针。一圈所需时间为 ,每转一圈,半径乘以 。
若把两个非对角元同时变号,特征值依旧是 −1±3i,但右侧箭头向下,旋向改为顺时针。这就回答了为什么“虚部是正还是负”不能单独决定旋向:共轭根本来就成对出现,实际方向必须由原坐标中的向量场判断。
对于一般矩阵,P 可能不是保长变换,欧氏距离未必每一瞬间都按 eαt 单调变化;可靠的是指数包络以及最终趋向零或无界增长的结论。同样,原坐标中的瞬时角速度未必恒定。不要把刚才那个特别整齐的圆形螺旋当成所有矩阵的外观。
中心为什么稳定,却没有恢复能力
回到 x′=y,y′=−4x。从 (a,b) 出发,完整解为
x(t)=acos2t+2bsin2t,y
可以直接算出
dtd(4x2+y2)=8
所以轨线满足 4x2+y2=4a2+b2。非零初值对应椭圆,周期为 ,不会向原点收缩。
要证明稳定,还得保证小初值对应的小椭圆始终不跑远。因为
x(t)2+y(t)2≤4x(t)
只要初始距离小于 ε/2,以后距离就小于 ε。稳定得到了保证。但只要初值非零,保存的量 4a2+b2 就大于零,解不可能趋向原点,因此不是渐近稳定。
用迹和行列式把分类连成一张图
每次都求出特征向量再判断类型,往往做了不必要的计算。我们真正想先知道的是:两个增长率同号还是异号,有没有振荡,它们的实部朝哪边偏。这些信息可以从特征方程直接提取。
令
T=trA=a+d,D=detA=ad−bc.
展开 det(λI−A)=0 得到
λ2−Tλ+D=0,λ1,2=
因此 T 是两个特征值的和,D 是积。记 Δ=T2−4D:Δ>0 给两个不同实根, 给重实根, 给共轭复根。
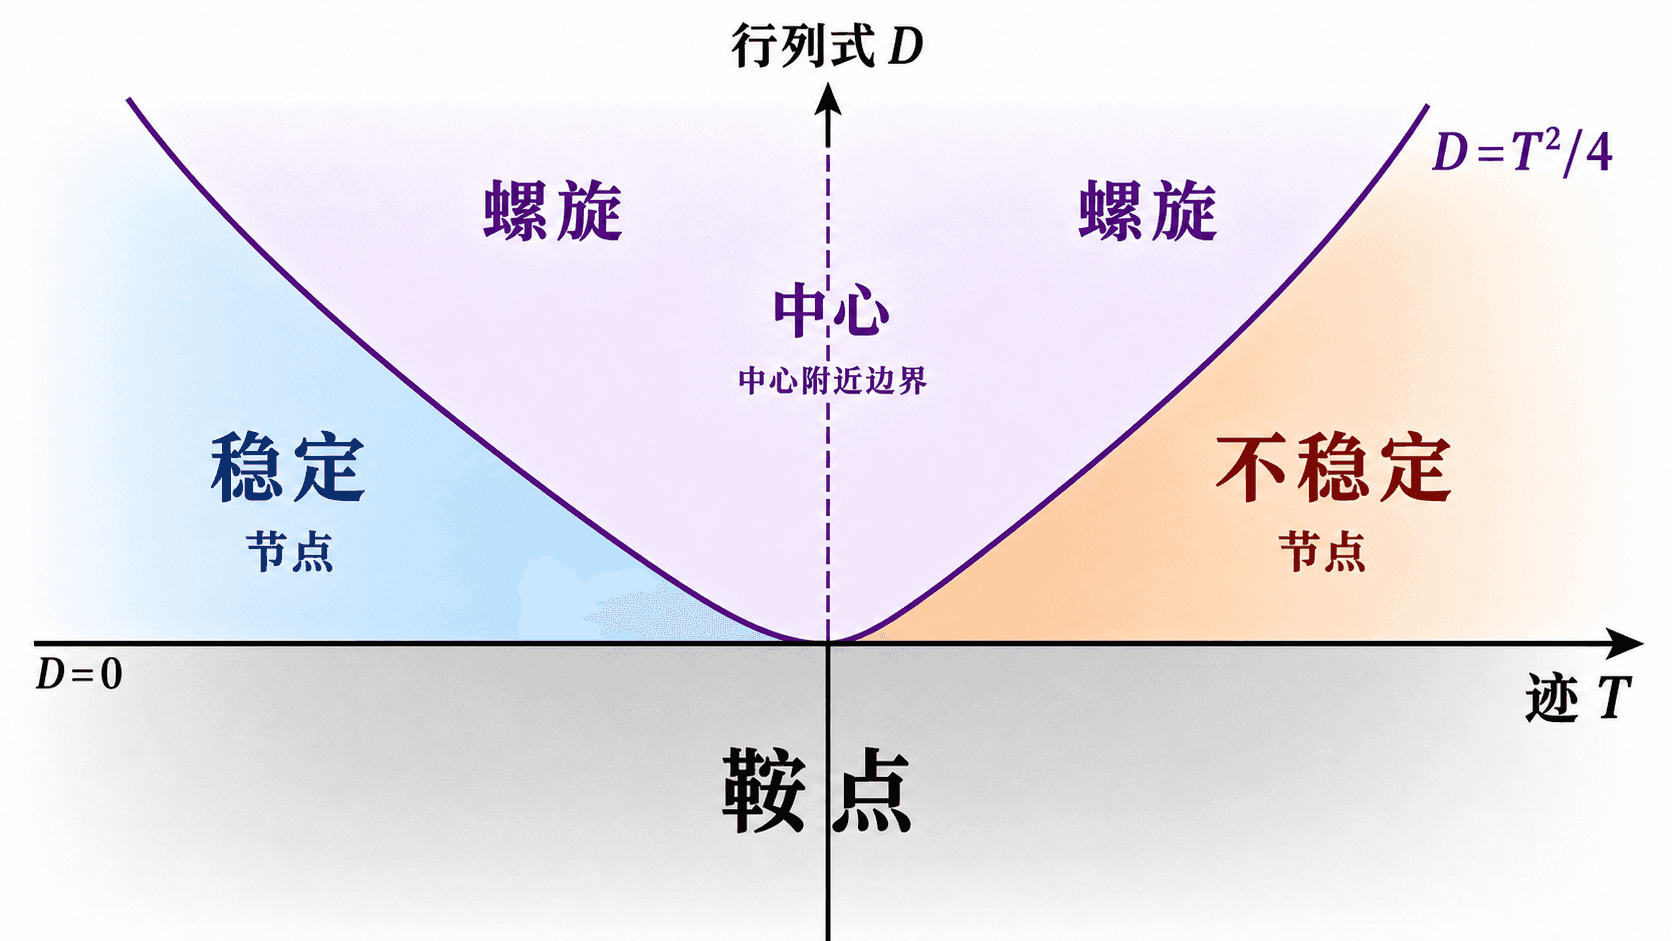
把横轴选为迹 T、纵轴选为行列式 D,曲线 D=T2/4 分开实根和复根区域。
先看 D<0。共轭复根的积是 α2+β2>0,所以负乘积只能来自一正一负的实根,必为鞍点。再看 D>:实根若存在,必同号,符号由它们的和 决定;若是复根,实部就是 ,仍由迹决定增长或衰减。
读这张图时,抛物线上方 D>T2/4 是复根区域;抛物线下方但仍在 D>0 的区域是异实根节点;整个 D<0 半平面都是鞍点。T 是中心所在的边界线。图的边界不是绘图时顺便留出的空隙,它们有各自不同的运动。
一次从分类算到旋向的检查
对矩阵
A=(12−4−3),
有 T=−2,D=5,Δ=−16,故特征值为 −1±2i,原点是渐近稳定的螺旋汇点。点 (1,0 的速度是 ,旋向为逆时针。
这个速度还透露了一件事:从 (1,0) 出发,距离平方的瞬时导数为 2(xx′+yy′)=2>,初始距离正在增大。可它仍会最终收敛,这正是“渐近稳定不等于每一刻都向内”的例子。
如果想再用显式解确认,设 B=A+I,算得 B2=−4I,于是
eAt=e−t(Icos2t+2
从 (1,0) 出发的解为 x=e−t(cos2t+sin2t),y=。括号里的函数有界,乘上 后两分量都趋向零;在 求导则得到 ,与向量场吻合。
零特征值:不动的方向与缓慢漂移
假设有一个方向上的偏离既不放大也不衰减,它就会留下零特征值。此时“所有实部都不大于零”还不足以保证稳定,因为另一个方向可能持续推动这个不衰减的方向。
先看 D=0,T=0。两个特征值是 0,T,互不相同,所以有两个独立特征方向,解可写成
x(t)=C0v0+C1
v0 方向上的每一点都是平衡点。若 T<0,解趋向由 C0 决定的某个平衡点;每个平衡点都稳定,但都不渐近稳定,因为旁边任意近的另一个平衡点会一直留在原地。若 T,横向扰动增长,每个平衡点都不稳定。
最直观的例子是 x′=0,y′=−2y。解为 x=x,轨线竖直地靠近 轴,最终停靠的横坐标由初值决定。“会靠近平衡点集合”与“会回到指定的那个平衡点”,不是同一件事。
再看 T=D=0,两个根都为零。若 A=0,所有解都是常向量,所有平衡点稳定但不渐近稳定。若 A=0,二维特征方程与矩阵关系给出 ,所以矩阵指数截断为
eAt=I+tA,x(t)=x(0)+tAx(0)
这里没有任何指数衰减去压住 t。例如
x′=y,y′=0
的解为 y=y0,x=x0+y0。 轴上每一点是平衡点,但只要初始 有一点点不为零,横坐标就持续漂移,最终离开任何固定小邻域。因此每个平衡点都不稳定。这是零特征值带非平凡 Jordan 块的情形。
对于实常系数线性系统,可以把判据说完整:所有特征值实部严格为负时,原点渐近稳定;有正实部时不稳定;若实部都不大于零,则还要检查虚轴上的特征值有没有非平凡 Jordan 块。有就不稳定,没有就稳定。二维中,非零纯虚共轭根互不相同,自动给中心;真正容易漏掉的是刚才这个零重根漂移。
阻尼振子:把节点和螺旋认回物理故事
理想弹簧来回交换动能和弹性势能;加上阻尼,每次运动都耗去一些机械能。我们以前在位移的时间图像上比较过欠阻尼、临界阻尼和过阻尼,现在用同一个相平面把它们连起来。
假设质量 m>0,弹簧劲度系数 k>0,黏性阻尼系数 c≥0,无外力,且弹簧与阻尼力分别按位移和速度线性变化。若采用 SI 单位,m 的单位为千克,k 为牛顿每米, 为牛顿秒每米。令位移为 、速度为 ,则
mx′′+cx
横纵坐标分别是米和米每秒,几何上量“距离”前可以分别选尺度;稳定分类不受这种固定可逆缩放影响。矩阵给出
T=−mc,D=mk
c=0 时迹为零,是中心,对应无衰减振动。0<c<2mk 时复根实部为负,是稳定螺旋,对应欠阻尼; 时两个负实根,是稳定节点,对应过阻尼。 时为负重根,由于矩阵右上角为 ,它不可能等于标量矩阵,所以是退化稳定节点,对应临界阻尼。
为什么这里没有鞍点和源点?m,k 为正让 D 为正,排除了鞍点;非负阻尼让迹不为正,排除了向外增长的节点和螺旋。分类与“装置没有主动输入能量”的假设吻合。
对任何 x>0,v=0 的状态,速度向量为 (0,−kx/m),所以欠阻尼螺旋和无阻尼椭圆都顺时针运动。上半平面 v>0 时位移增加,点向右;下半平面 时位移减少,点向左。这两条检查常常比凭图形猜方向可靠。
机械能还提供了独立核对:
E=21kx2+
无阻尼时能量不变,轨线在能量椭圆上;有阻尼时能量下降。仅由 E′≤0 还不能在这里一笔推出收敛,因为 v=0 时导数也为零。我们已经用两个特征值实部为负证明了收敛,能量计算则解释这种趋势为什么符合物理。
取 m=1kg,c=2Ns/m,k=5N/m,并从 放开。以秒为时间单位,特征根为 ,解为
x(t)=e−t(cos2t+2
这里数值式中的位移与速度分别按米、米每秒理解。求导可检查 x′=v;再由二阶方程得到 v′=−5x−2v。初始加速度为 ,相点一开始向下走,随后顺时针旋入原点。相平面中的一圈表示一次完整振动,并非真实物体在空间里绕了一圈。
持续输入把平衡点移到哪里
有持续的恒定输入时,系统往往不再以“两个变量都为零”为平衡。比如恒力会让弹簧的静止位置偏移,恒定供给会让两个交换容器维持非零存量。这样的常系数系统写成
x′=Ax+b,
这里 b 必须是常向量。先解 Ax∗+b=0 找平衡点,再令 z=x−x,就有
z′=A(z+x∗)+b=Az.
这是精确平移,适用于整个平面。若 A 可逆,平衡点唯一,x∗=−A−1b;若 A 奇异,可能没有平衡点,也可能有一整条平衡线,要直接解代数方程。若外力随时间变化,一般不存在这样的固定平衡点,不能直接套平移图。
例如
x′=(−2−1
平衡条件为 −2x∗+y∗+3=0 与 −x。第一式给 ,代入第二式得 ,所以
x∗=(7/5−1/5).
把这个结果代回两行,常数项确实都为零。矩阵的迹为 −4、行列式为 5,特征值是 −2±i,故平衡点是全局渐近稳定的螺旋汇点。
为了把方向与初值也落实,取初值 (12/5,−1/5),也就是在平衡点右侧距离一个横坐标单位。偏离初值为 (1,0),从而
x(t)=57+e−2tcos
偏离满足 z1′=−2z1+z,因此这组解代回原方程成立。平衡点右侧的相对速度为 ,所以顺时针旋入 。算旋向时应在平衡点右侧选点,不能机械地仍用绝对坐标 。
让公式和图像互相检查
现在面对一个二维系统,可以先找平衡点,再用迹、行列式和判别式确定大类。碰到边界,就继续查特征向量或直接求解;需要画方向时,再代点算速度。这样每个图形判断都有一条可追溯的算式。
画实根相图,先画不变的特征直线,再补普通轨线,并核对哪一端由快模式、哪一端由慢模式控制。画复根相图,先定收缩或扩张,再代一个点定旋向。最后检查轨线是否与向量场相切、不同轨线是否误画成交叉,以及靠近平衡点是否被错误地画成有限时间到达。
图像也可以反过来提醒我们发现错误。比如某个宣称“稳定中心”的图画成了向内收缩的圈,或一个正行列式矩阵被画出一条吸引方向、一条排斥方向,都应该回到算式重新检查。相图有直觉价值,但决定结论的是方程、初值和它们推导出的性质。
练习:把类型、方向和解连起来
鞍点的两条特殊直线
对系统 x′=2x,y′=−y,求从 (1,2) 出发的解、轨线的隐式关系和时间方向。再解释为什么原点不稳定。
两行独立积分得 x=e2t,y=2e−t,因此 xy2。向前时间中 增加、 减少,轨线向右并靠近水平轴的方向远去。 轴是吸引的特征直线, 轴是排斥的特征直线。任意小的初值 产生 ,最终走出固定小邻域,所以原点不稳定。关系 只描述本题所在分支的形状,箭头仍要由时间式确定。
节点的慢方向
求 x′=−2x+y,y′=−5y 在 下的解,找出特征方向,并判断靠近原点时的切向方向。
先得 y=3e−5t。把第一行写成 (e2tx)′=,由初值得 ,所以 。特征值为 ,对应向量可取 和 ,解也正好是这两个模式之和。因为 ,本轨线沿水平慢方向靠近原点。初值若改在 上,则只有快模式,不会转向慢方向。原点是渐近稳定节点。
同一组纯虚根,可以反向转动
比较 A1=(08−20 与 。判断类型、周期、旋向,并找出保持不变的二次式。
两矩阵均有 T=0,D=16,所以特征值均为 ±4i,原点均为中心,非零解周期为 2π/4=π/2。对第一个系统,;第二个系统将导数整体变号,仍为零,故轨线都是 。在 ,第一个速度为 ,逆时针;第二个为 ,顺时针。两者都稳定但不渐近稳定,不能用相同特征值推断相同旋向。
两种重根,为什么形状不同
比较 A1=−I 与 A2=,分别求从 出发的解。若把两个矩阵的对角元都改成 ,稳定性又怎样?
A1 给出 (x,y)=(0,e−t),任意初值都沿径向射线运动,是渐近稳定星形节点。 给出 与 ,所以 ;它只有水平特征方向,是渐近稳定退化节点。改成零对角元后,前者成为零矩阵,所有点静止,稳定但不渐近稳定;后者给出 ,小的非零纵向初值也会造成横向无界漂移,因此其平衡线上的每个点都不稳定。这正是零重根必须继续检查 Jordan 结构的原因。
一个参数怎样经过三种运动
考虑 x′′+ηx′+4x=0,其中 η 是实参数,时间已经尺度化。按参数范围判断相图类型,并说明哪些范围符合非负阻尼的模型。
取状态 (x,v),矩阵为 (0−41−η,所以 。 是渐近稳定节点, 是渐近稳定退化节点, 是稳定螺旋, 是稳定但不渐近稳定的中心。 是不稳定螺旋, 是不稳定退化节点, 是不稳定节点。因为 恒正,不出现鞍点。非负阻尼要求 ;负值代表与速度同向的主动作用,不能再解释为普通耗散阻尼。
平衡点未必唯一存在
比较两个常输入系统:一是 x′=1,y′=−y,二是 x。分别求平衡点与通解,判断能否通过固定平移化成齐次系统。
第一个系统不可能满足 x′=0,所以没有平衡点;解为 x=x0+t,y=,不能靠固定平衡点平移消掉输入。第二个系统的平衡点是整条直线 ,解为 。选其中任意 ,令 ,便得到 。每个平衡点稳定,但不渐近稳定;靠近这个点的初值,最后可能趋向平衡线上另一个点。两个系统的系数矩阵相同且奇异,常输入不同却让平衡点的存在情况完全不同。
我们已经能把一个常矩阵翻译成整张运动地图,也能辨认哪些结论依赖负实部、哪些边界需要额外信息。接下来若弹簧回复力不再严格正比于位移,或者两个种群通过乘积项相互影响,矩阵就只能描述平衡点附近的一阶变化。下一章会从这些具体模型出发,学习怎样求出那张局部的矩阵,以及为什么局部像中心,并不足以保证真实轨线永远闭合。