极坐标、参数方程与向量入口
上一章里,我们用三角恒等式把同一个量换成不同的表达式。现在把目光从算式挪回平面:单位圆上的那个点,为什么一定要待在半径为 1 的圆上?如果它一边转动,一边离圆心越来越远,我们该怎样写下它的位置?如果想知道它两秒以后在哪里,只给一张曲线图又够不够?
这些问题会把我们带到三种很自然的描述方式。极坐标记录“朝哪里、离中心多远”;参数方程记录“轮到这个时刻,点在哪里”;向量记录“从这里到那里,位置改变了多少”。它们都接在熟悉的函数和三角函数后面,我们不必重新学一套平面几何,只需要让已有工具回答更多问题。
这一章可以一直想着同一个画面:平面上有一个正在移动的点。我们先给它定位,再记录它的行程,最后描述它的移动。
从单位圆走到极坐标
假设你和朋友站在广场中央,约好正东方向是起始方向。你说“向东走 3 米,再向北走 3 米”,这是直角坐标的口吻。你也可以说“朝东北方向,直着走 32 米”。两条指令的走法不同,终点却相同。
极坐标采用后面这种定位方式。先固定一个中心,叫作极点,通常与直角坐标的原点重合;再固定一条起始射线,叫作极轴,通常沿正 x 轴。然后用 (r,θ) 记录一个点:θ 从极轴开始量,逆时针为正、顺时针为负;r 告诉我们沿这个方向怎样走。本章没有特别注明时,角度用弧度。
比如极坐标 (3,π/2) 对应正上方的点 (0,3)。读 (3,π/2) 时,第二个数是转过的角,不能把它当成“向上走 π/2 个单位”。虽然操作时先认方向、再走距离,写坐标时仍然把 放在前面。
负半径不是负距离
先看 (3,π/6):找到与正 x 轴成 30∘ 的射线,向前走 3 个单位。现在把第一个数改成 −3,得到 。方向射线仍然是刚才那条,但我们沿它的走 个单位,点就落进第三象限。
因此,允许负值时,r 是带符号的径向坐标;点到极点的实际距离是 ∣r∣。这和数轴上的 −3 很像:它没有制造“负的长度”,它把方向也编码进了数字。
负角和负半径也不能混为一谈。(3,−π/6) 是从正 x 轴顺时针转 30∘,再向前走,点在第四象限;(−3,π/6) 则在第三象限。一个改了转动方向,一个改了沿射线前进的方向。
一个点为什么能有很多地址
把方向角增加 2π,只是多转一圈,最后指向同一条射线。所以 (3,π/6) 和 (3,13π/6) 定位到同一点。如果先把射线掉头,再把 r 变成负数,相当于反了两次方向,也会回来:(3 与 表示同一点。
更一般地,若某个非原点的表示是 (r,θ),它的所有极坐标表示可以写成两类:
(r,θ+2kπ),(−r,θ+(2k+1)π),k∈
这里说的是“这些坐标对表示同一个几何点”,不是说坐标对里的两个数字分别相等。原点另算:所有 (0,θ) 都在原点,θ 可以取任意实数。原点本身没有一个确定的方向角。
若题目要求一个标准的极坐标表示,常会指定 r>0 且 0≤θ<2π。这能让每个非原点选出唯一的表示。没有这些限制时,不能因为你的角比答案多一圈,就认为自己做错了;也不能不看负半径,直接根据 θ 判断点在哪个象限。
在下面的实验台中,可以先让角度保持不变,逐渐把 r 从正数调到零,再调成负数。点会穿过原点,沿同一条直线走向另一侧。然后固定正半径改变角度,比较这两种变化有什么不同。
两套坐标怎样互相翻译
单位圆上角 θ 对应的点是 (cosθ,sinθ),这件事我们已经很熟悉。如果把这两个坐标同时乘以 3,点到原点的距离就放大到 3,方向不变;同时乘以负数,则还会翻到原点另一侧。于是极坐标的转换公式可以直接从单位圆长出来:
x=rcosθ,y=rsinθ.
这个解释不用把角硬塞进第一象限的直角三角形,因此对负角、大于一圈的角、负半径都适用。把两式平方后相加,再用上一章的勾股恒等式,就得到:
x2+y2=r2(cos2θ
例题:算完以后,让象限再检查一次
把极坐标 (−4,π/3) 转为直角坐标,再找一个正半径的表示。
先保留 r 的负号。横坐标是 x=−4cos(π/3)=−4⋅,纵坐标是 ,所以直角坐标是 。
反过来,从直角坐标找极坐标时,通常先选正半径:
r=x2+y2.
接下来要找方向。当 x=0 时,tanθ=y/x 很好用,但它只告诉我们斜率。第一、第三象限的斜率可以相同,第二、第四象限也一样。用反正切得到一个角以后,必须回到原来的 x,y 符号看象限。
比如点 (−2,23) 的距离是 4,斜率为 −3。计算器给出的 在第四象限,而原来的点位于第二象限,所以应取 。可以再检查 、,两项都对才算完成。
如果 x=0,不要去算 y/x:y>0 就是正上方,选 π/2;y<0 就是正下方,选 。如果 ,距离是零,角度任意。也可以统一用 、 检查方向,但这组检查要求 。
方程互换也要保留条件
点能互换,整条曲线也能互换。比如直线 x=3 写成极坐标就是 rcosθ=3。若要解出 r,得到:
r=cosθ3,cosθ=0.
为什么会出现一个分母不能为零的条件?当射线朝正上方或正下方时,它根本不会碰到右侧的直线 x=3,所以那个方向找不到有限的 r。代数上的限制在图上有很具体的意思。
再看 r=6sinθ。两边乘以 r,可以把它改写为:
r2=6rsinθ⟹x2+y
这是一条圆心在 (0,3)、半径为 3 的圆。方程前面的 6 是从极点到最远点的距离,也是这个圆的直径,不能直接读成圆的半径。
这次乘以 r 有没有多出原点?我们要检查:原方程在 θ=0 时就给出 r=0,原点本来在曲线上,所以这里没有增加新的几何点。反向转换若要除以 r,也应先单独处理 r=0。前面解方程时养成的“乘除、平方以后回头查条件”,换到极坐标仍然要用。
让角度带着我们画出曲线
看到 r=f(θ),可以想成一条会转动的射线,射线上的点按规则靠近或离开极点。但当 r<0 时,点会落到射线背面,所以这里变化的是带符号的 r,真实距离仍是 ∣r∣。
画图时先找 r=0 的角,知道点何时经过原点;再看 ∣r∣ 能到多大;接着选几个关键角,把 (r,θ) 落成平面上的点,按 θ 增大的顺序描出来。若某段没有实数 r,那一段就没有点,不能隔着空白硬连。曲线的样子是这些运动规则的结果,不是要额外背的一张图谱。
圆:半径固定的圆,与半径变化的圆
r=2 很直观:方向转一整圈,点始终离原点 2 个单位,于是得到原点为圆心的圆。r=4cosθ 也会画圆,但这个圆的圆心已经移到了右侧。先不用认公式,跟着算几个点:
注意倒数第二行:角度指向第二象限,负半径把点放到了第四象限。点从右端经过上方到原点,又经过下方回到右端,0≤θ≤π 已经走完一圈。再让角度从 π 增加到 2π,会把同一个圆重走一遍。
代数也能核对这幅图:r2=4rcosθ 给出 x2+y2=,配方后是 。因此圆心是 ,半径是 ,与表格中的上下左右四个点完全吻合。
心形线:转着转着,点收回了原点
现在看 r=1+cosθ。因为 −1≤cosθ≤1,所以 0≤r≤,这一条曲线不需要负半径。从 出发,,点在 ;转到 时,,点在 ;转到 时,,点收回原点。
接着从 π 转到 2π,点经过下半平面,再回到 (2,0)。为了看清它确实伸到左边,可以补算 θ=2π/3:这时 r=,点是 。因此图形不是只在右半平面的一团;它会稍微向左鼓出,然后在原点形成尖点。这条曲线叫,名称只是帮我们记住形状。
它关于横轴对称,因为 cos(−θ)=cosθ:把方向从 θ 换成 −θ,半径不变,点恰好翻到横轴另一边。这就是上一章的奇偶恒等式在画图中发挥作用。
若把式子改成 r=1−cosθ,最远点落在左边;改成 r=1+sinθ,最远点落在上方。判断朝向时,代入一个让三角函数达到最大值的角,比凭名字猜可靠。
玫瑰线:花瓣怎样一片一片出现
看 r=2sin(3θ)。从 θ=0 到 π/3,3θ 从 0 走到 ,正弦先从零升到 ,再落回零。于是点从原点出发,伸到最远,再返回原点,画出一片花瓣。
花瓣的尖端在角 π/6、距离 2 的位置,直角坐标是 (3,1)。每次算出 r,都要在上画点;如果只把表中 的起落画在普通坐标纸上,得到的只是正弦曲线的一段,还不是这片花瓣。
接下来 π/3<θ<2π/3 时,r 变成负数。在中间的 θ=π/2,r=,点落到正下方 ,于是第二片花瓣朝下。再从 走到 , 又为正,第三片花瓣的尖端在 。三片都画出来了。
为什么 π 到 2π 没有再多出三片?因为:
r(θ+π)=2sin(3θ+3π)=−r(θ).
角度加上 π,同时 r 变号,这正是同一点的另一种表示,后半段是在重走已有花瓣。
对 r=asin(nθ) 或 r=acos(nθ),当 a=、 为正整数时,花瓣最远距离是 ;奇数 对应 片,偶数 对应 片。偶数情况下,角加 时 不变,点会去到对面而不会自动回到同一点。例如 有四片花瓣,尖端分别沿 。这个奇偶规律有适用形式,不能看到任意式子里有一个 就套用。
把刚才两条曲线放在一起,重点看公式怎样安排半径。r=1+cosθ 在 θ=π 时收回原点;r=2sin3θ 则在转动中反复归零、伸出,最终形成三瓣。
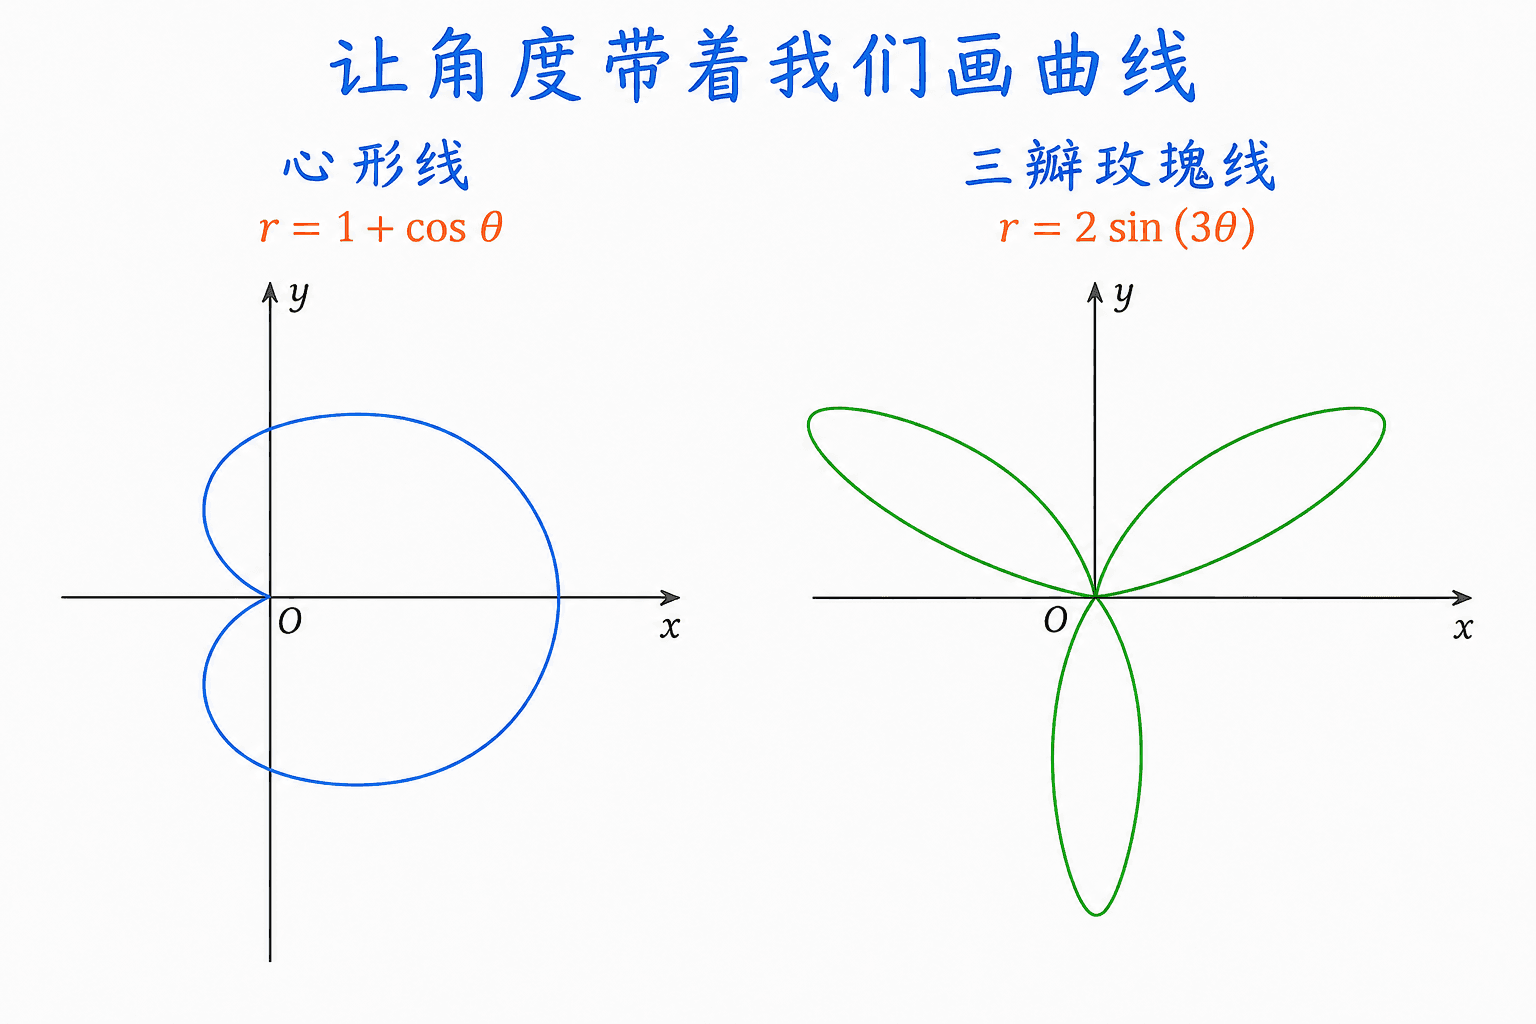
画面的作用是帮助认出整体形状。真正判断一处点在哪里,仍应代入角度,并在半径为负时沿反方向取点;不能只凭“像心形”或“像花瓣”就认定方程。
螺线、蚶线和双纽线也可以照着规则读
r=0.2θ 若规定 θ≥0,就是一边逆时针转、一边离原点越来越远。转过一圈后,半径增加 0.2⋅2π=0.4π;再转一圈,又增加同样的量。因此它不会像圆那样闭合,而会形成阿基米德螺线。如果只允许 0,画出的就是两圈,不能默认继续无限延伸。
心形线属于更大的蚶线家族,常见形式是 r=a+bcosθ,其中 a,b>0。先比较 a 和 b 就能看出一个关键变化:若 , 始终为正,不经过原点;若 ,最小值恰好为零,得到心形线;若 ,有一段 变负,点穿过原点后在另一侧画出内环。比如 在 与 经过原点,在两者之间 ; 时点是 ,也就是直角坐标 ,它在右侧的内环上。
在 a>b 的情况下,还可以细分:1<a/b<2 时轮廓有凹陷,a/b≥2 时没有这种凹陷。现在不用记每一种外形的名字,先把“会不会经过原点、会不会出现负半径”看明白,就已经抓到了描图的主要依据。
另一种像横放的数字 8 的曲线叫双纽线。例如 r2=9cos(2θ),要求右边非负,才有实数半径。在 −π/4≤θ≤π/4,选 ,就得到右侧的一瓣; 时距离为 ,到两端时收回原点。再用关于原点的对称性得到左侧一瓣。若 ,右边等于 ,此时不存在实数 ,绝不能写成 ,因为 仍是正数。
对称性是省力工具,不能替代描点
若把 θ 换成 −θ 后方程不变,就能确认图像关于横轴对称;把 θ 换成 π−θ 后不变,能确认关于纵轴对称;把 r 换成 −r 后仍等价,则能确认关于原点对称。这些替换分别对应我们在平面上翻折点的位置。
通过测试可以确认对称性,没通过某一个测试却不一定说明没有对称性,因为同一个点还有别的极坐标表示。例如圆 r=4cosθ 关于横轴对称很容易看出,但不能因此再猜它关于原点也对称:右端 (4,0) 的相反点 (−4,0) 根本不在圆上。最可靠的落点仍然是具体坐标。
求交点时,别把同一点的不同地址漏掉
直角坐标里,两条曲线相交,就是它们含有同一对 (x,y)。极坐标里也一样,但表示同一点的 (r,θ) 可以不同,因此把两条 r 表达式直接相等,只是寻找交点的一种途径。
以 r=1+cosθ 和 r=1−cosθ 为例。令它们在同一个角度上半径相等:
1+cosθ=1−cosθ⟹cosθ=0.
在一圈内得到 θ=π/2,3π/2,此时 r=1,所以交点有 (0,1) 和 (0,−。如果现在停笔,就漏了一个。
第一条曲线在 θ=π 时到达原点,第二条在 θ=0 时到达原点。它们通过原点所用的角不一样,但原点是同一个几何位置,所以原点也是交点。这两条曲线一共有三个交点。
为什么这里可以确认没有其他交点?因为两式的 r 都非负。对于非原点,只要统一到 0≤θ<2π 的正半径表示,角和半径就唯一,所以非原点交点已经由刚才的方程全部找到。
若曲线允许负半径,还要考虑“一个用正 r 表示,另一个用负 r 表示”的情况。遇到复杂图形,可以改用 x=rcosθ、y=rsinθ 检查候选点。最后按几何位置去重,而不是把一串不同角度都算成不同交点。
极坐标求交点时,要分别问“同一角度上是否相遇”和“是否都经过原点”,必要时还要检查负半径的等价表示。原点尤其容易漏掉,因为它没有唯一的角度地址。
用参数方程给路径添上顺序
极坐标告诉我们怎样定位转动的点。接着想一个更直接的问题:如果每隔一秒记一下它的位置,该把时间写在哪里?
参数方程让一个共同的输入 t 同时决定两个坐标:
x=f(t),y=g(t),t∈I.
这里的 I 是允许的参数范围。每给一个 t,得到一对 (x,y),把这些点按 t 增大的顺序走过,就得到一条有顺序的路径。t 可以是时间,也可以是角度或进度;只有题目把它解释为时间时,我们才把移动快慢称作速度或速率。
注意,x(t) 和 y(t) 都是 t 的函数,不代表 y 一定是 x 的函数。圆上同一个横坐标可以对应上下两个点,但每个时刻仍然可以只有一个位置,完全没有矛盾。
如果按相等时间间隔记录位置,再沿曲线比较相邻记录之间走过的弧段,弧段较长,就表示那段时间的平均速率较大。路径除了形状,还可以有不同的时间安排。下面再给一个具体方程,逐点确定它的走法。
椭圆是被横向、纵向分别拉伸的单位圆
考虑:
x=3cost,y=2sint,0≤t≤2π.
单位圆的横坐标乘 3,纵坐标乘 2,得到左右较长的椭圆。顺着四个熟悉的角走一遍:t=0 时在 (3,0),t=π/2 时在 , 时在 , 时在 ,最后回到 。因此它从右端出发,逆时针走完一圈。
把 cost=x/3、sint=y/2 放进勾股恒等式,就消去了参数:
9x2+4y2
这张“路径地图”保留了形状,但不再告诉你从哪里出发、朝哪边走、走几圈。若原来的参数范围只有 0≤t≤π,实际只有上半个椭圆;若范围是 0≤t≤4π,则同一个椭圆走了两遍。消参得到的方程一样,过程却不同。
下面的观察器可以把参数取值与平面上的点联系起来。先留意起点,再看参数增加时的方向。观察轨迹时,也要把“最后画出了什么形状”和“动点怎样画出它”分别说清楚。
例题:消参以后,把范围和方向带回来
分析 x=t2, y=t+1,其中 −2≤t≤1。
先从容易解出的式子入手。由 y=t+1 得到 t=y−1,代入 ,得到 。它是一条顶点在 、向右开的抛物线。
平方、根式、指数与对数消参也有同样的范围问题。例如 x=t, y=t+2 的共同定义域是 t,消参得到 ,还必须保留 ,否则会多出左半边。若 , 可以是任意实数,消参得到 ,而 已经由指数的值域决定了。先前学过的定义域,现在变成了确定轨迹的一部分。
极坐标曲线也能装进参数方程
极坐标方程 r=f(θ) 已经让角度控制了径向坐标。只要把角度当成参数 t,再使用坐标转换,就得到:
x=f(t)cost,y=f(t)sint.
比如螺线 r=0.2θ、0≤θ≤4π,可以写成 x=0.2tcost,y、。 时在原点, 时在 , 时在 ,到 时在 。它转过两圈,但每次回到正横轴,都比上一次离中心更远。
这种转换没有额外要求 f(t) 非负。若径向坐标为负,横纵坐标会一起变号,仍然把点放到对应射线的背面。参数范围也照原样保留,不能因为把字母换成了 t,就把曲线延长到所有实数。
同一个点可以经过不止一次
再把参数方程换成 x=t2, y=t4,取 −1≤t≤1。消参得到 ,并且 。但当 从 增到 ,点由 走到 ;当 从 增到 ,它沿原路回到 。除原点外,这一段上的每个点都经过两次。
这说明一个范围条件加一条曲线方程,仍不一定能讲完参数方程的故事。若问题问“是否折返、是否重走、是否相遇”,必须看参数本身。两个人的路径有交点,也不等于他们会碰面;碰面还要求在同一时刻到达那个点。
例如甲的位置为 (t,0),乙的位置为 (0,t−1),都从 t=0 开始记录。甲的路径在横轴上,乙的路径在纵轴上,两条路径在原点相交。但甲在 t=0 到原点,乙在 才到原点,他们没有相遇。若要直接验算碰面,需要同一时刻同时满足横坐标相等与纵坐标相等;这里分别要求 和 ,不能同时成立。
同一路径,可以走得不一样快
设 t 用秒计。点甲按 x=2cost, y=2sint 运动,点乙按 x=2cos 运动。两者都在半径为 的圆上,从右端开始逆时针走,但甲每秒转 弧度,乙每秒转 弧度。
因为圆弧长是“半径乘弧度”,甲每秒走 2 个长度单位,乙每秒走 4 个长度单位。甲走一圈要 2π 秒,乙只要 π 秒。在同一个 0≤t≤2π 的时间范围内,甲走一圈,乙走两圈。这个比较完全可以用弧长来做,还不需要求导。
若写成 x=2cos(t2), y=2sin(t2) 并取 t≥,第一个一秒内转过 弧度,第二个一秒内转过 弧度。它也在同一个圆上,但越转越快。反过来,椭圆 虽然参数角匀速增加,沿椭圆的实际速率并不恒定:圆被不同倍数拉伸后,不同方向的一小段路会被拉长不同程度。
消参可以帮助认出曲线形状,但参数范围、起点终点、方向、经过次数以及时间安排,要从原来的两个函数中读取。题目一旦涉及运动,就要把这些信息留下来。
从起点和终点写出运动,再看一次抛物线
前面是给参数方程,让我们读出路径。反过来,如果已知运动要求,我们也能自己写方程。
一个点要从 A(1,−2) 沿直线匀速走到 B(7,2),用时 2 秒。横坐标总共增加 6,所以每秒增加 3;纵坐标总共增加 4,所以每秒增加 。位置就是:
x=1+3t,y=−2+2t,0≤t≤2.
把 t=0 与 t=2 代回去,恰好是起点和终点;每隔相同时间,两个坐标都改变相同的量,符合直线匀速运动。这种“起点加上已经走过的变化量”,马上会变成向量的写法。
如果只给函数图像 y=f(x),最简单的参数化是 x=t,y=f(t),把原定义域作为 t 的范围。想从右往左走,可以改成 ,同时把参数范围正确对应过去。参数化不唯一,但所走的点必须与题目要求一致。
抛体模型把横向与竖向分别记录
向斜上方抛出一个物体,它一边往前,一边先上升后下降。这里采用一个明确的理想模型:忽略空气阻力,重力加速度 g 恒定,横向没有加速度;物体从 (0,h) 出发,地面是 y=0。初速度大小为 v0,与正水平轴的夹角为 。
单位圆已经告诉我们怎样拆开方向:初速度的水平分量是 v0cosα,竖直分量是 v0sinα。于是位置写成:
x=(v0cosα)t,
y=h+(v0sinα)t−21
横向是“每秒向前相同距离”;竖向若不受重力,本来也会按初速度一直上升,但重力让位置比这个直线延伸的预测低了 gt2/2。这里采用匀加速运动的位置规律,不要求你现在用微积分证明它。计算的单位必须统一,例如位置用米、时间用秒,则 g 用米每二次方秒。
例题:最高点和落地时刻,都能用代数找
设物体从离地 1.8 米处抛出,初速度的水平分量为 6 米每秒、竖直分量为 8 米每秒。为便于练习,取 g=10 米每二次方秒。求最高高度、落地时间和水平射程。
把两个分量放进位置方程,得到 x=6t,y=1.8+8t−5t。初速度大小为 米每秒,不过本题已经给出分量,不必先求发射角再拆回来。
消去 t=x/6,还可以写成 y=1.8+34x−,并保留 。这个式子适合问“飞到某个水平位置时有多高”,参数方程则更适合问“某一秒在哪里”。同一段飞行,问题不同,方便的表达也不同。
向量把一次移动看成一个整体
现在回到从 A(1,−2) 到 B(7,2) 的移动。我们关心的变化是“横向增加 6、纵向增加 4”,可以写成位移向量:
AB=⟨6,4⟩.
尖括号提醒我们,这是一段移动的分量,而不是必须从原点出发的某个点。把这支箭头平移到别的位置,水平变化和竖直变化没有变,它表示的向量也就没有变。本章讨论的这种自由向量,可以平移,不能任意旋转后还叫同一个向量。
一般地,从 A(x1,y1) 到 B(x2,:
AB=⟨x2−x
顺序是“终点减起点”。反向走时,BA=−AB。如果起点恰好是原点,那么指向 的向量 叫作这个点的位置向量。位置和位移可以用相似数字记录,但它们回答的问题不同。
长度和方向,还是熟悉的勾股与单位圆
向量 v=⟨a,b⟩ 的模,也就是长度,为:
∥v∥=a2+b
例如 ⟨6,4⟩ 的长度是 52=213。如果沿直线从起点走到终点,这也是路程;若先横着走 再竖着走 ,路程是 ,但位移仍是 。因此位移的长度不能总当成实际走过的路程。
对非零向量,若方向角 θ 从正 x 轴逆时针量起,就有:
v=∥v
比如长度为 8、方向角为 5π/6 的向量,分量是 ⟨−43,4⟩。反过来由分量求方向,仍然要检查象限; 只适用于 ,也仍然不能单凭反正切值决定象限。
0=⟨0,0⟩ 是零向量,模为零,没有确定的方向。我们可以把它想成“没有发生位移”,却不能硬给它指定一个方向角,再把角度公式照常套上去。
加减与数乘,就是把移动指令合并
先走 u=⟨4,−1⟩,再走 v,横向总变化是 ,纵向总变化是 ,所以:
u+v=
画图时把第二支箭头的起点放在第一支的终点,总位移从最初的起点指向最后的终点。这就是首尾相接的加法。把两支箭头画在同一起点,也可以用它们围成的平行四边形对角线表示和向量。
减法 u−v 是 ,即先把 反向,再相加。本例中得到 。如果两支箭头从同一起点画出, 也恰好是从 的终点指向 的终点的向量。
一般规则因此很容易记住:
⟨a,b⟩+⟨c,d⟩=⟨a+c,b+d⟩,
⟨a,b⟩−⟨c,d⟩=⟨a−c,b−d⟩,
k⟨a,b⟩=⟨ka,kb⟩.
数乘 kv 把模变成 ∣k∣∥v。 时方向保持, 时方向反转, 时结果是零向量。比如 ,长度加倍并且掉头。不能把负的倍数理解成“长度变负”。
也不要把向量长度直接相加来求合位移。先向东走 3、再向北走 4,合位移长度是 5,不是 7;若走出去又原路返回,合位移甚至是零。分量先相加,再求长度,顺序不能交换。
单位向量:只留下方向
有时我们已经知道方向,希望换一个指定的长度。最方便的办法是先把原向量缩到长度 1。对非零向量 v,定义同方向的单位向量:
v=∥
比如 v=⟨−8,6⟩,模是 10,所以同方向单位向量为 ⟨−4/5。它的模确实是 。如果想要同方向、长度为 的向量,再乘 ,得到 。零向量不能这样操作,因为不能除以零,而且它本来没有可保留的方向。
两个常用单位向量是 i=⟨1,0⟩ 与 j。于是 ,只是把横向和竖向分开写。这里的 是方向向量,不是复数里的虚数单位。
点积让我们比较两个方向
向量相加得到一个向量,乘上一个数也得到向量。接下来这项运算有所不同:对 u=⟨a,b⟩、v,把同位置分量相乘再相加,得到:
u⋅v=
这叫点积,结果是一个数。先别把它当成凭空增加的算法,我们可以用上一章的余弦差角公式看出它为什么和方向有关。
设两个非零向量的方向角分别为 α,β,模分别为 U,V。它们可以写成 U⟨cosα,sinα⟩ 与 V⟨cosβ。代入点积的分量算法:
u⋅
把两支箭头放在同一起点,它们之间取 0≤ϕ≤π 的夹角,余弦值就是上式里的余弦值。因此:
u⋅v
ϕ=arccos(∥u∥∥
这个公式要求两个向量都非零。若夹角是锐角,点积为正;是直角,点积为零;是钝角,点积为负。同方向和反方向对应的夹角分别是 0 与 π。分子、分母里既有方向又有长度,除掉长度以后,剩下的正是余弦。
例题:不用先求两支箭头各自的方向角
求 u=⟨1,2⟩ 与 v 的夹角。
先算点积:u⋅v=。两个模分别是 和 ,所以:
cosϕ=510
夹角取在 [0,π],得到 ϕ=π/4,也就是 45∘。两支箭头都向上,一支略向右、一支略向左,得到一个锐角,与图形直觉相符。
再看 w=⟨−2,1⟩,它与 u 的点积是 ,所以两者垂直。这里不用斜率,也不用担心竖直方向的斜率不存在。
“点积为零就有一个直角”需要两个向量都非零。零向量与任何向量的点积都是零,但零向量没有方向,不能用夹角公式算出一个 90∘。代数里可以把点积为零称为正交;谈几何夹角时仍要先排除零向量。
把位置、位移与速度放回同一幅画面
有了向量,再看 x=1+3t,y=−2+2t,我们可以把位置压成一行:
p(t)=⟨1,−2⟩+t⟨3,2⟩.
它读起来正是“初始位置,加上每秒的位移乘已经过的秒数”。这里 ⟨3,2⟩ 是恒定的速度向量,速率是它的模 13。位置向量回答“在哪里”,速度向量回答“每秒向哪里改变多少”,两者不能因为都长得像尖括号就混用。
这也解释了船和水流为什么要用向量相加。设向东是正 x、向北是正 y。船相对水每秒向北走 4 米,水流相对岸每秒向东走 3 米,船相对岸的速度就是:
v船对岸=
相对岸的速率是 5 米每秒,方向为北偏东 arctan(3/4)≈36.87∘,并不是 3+4=7 米每秒。描述方向时先说明“从东起算”还是“从北起算”,否则同一支箭头会对应不同的角度数字。
曲线运动时,任意两个时刻 t1<t2 的位移仍然容易算:
Δp=p
这里是平均速度,方向沿连接起终点的弦。例如在圆 x=2cost,y=2sint 上,从 t=0 到 t=π/2,位置从 到 ,位移是 ,平均速度是 。实际走过的是四分之一圆弧,路程为 ,平均速率为 ;平均速度的模却是 。弧长与弦长不同,两个“平均”因此也不同。
如果想问某个瞬间的速度,就要把比较位置的时间间隔缩短,观察这些平均速度怎样变化。在光滑运动且瞬时速度非零的地方,速度方向沿曲线的切线。这句话先作为几何直觉记住;严格地把“缩短间隔”变成计算,要等后面的极限与导数。
现在,三种语言已经合起来了:固定 r=2 是一个圆;选 θ=t 就得到 x=2cost,y=2sint 的具体运动;比较两个时刻的位置,便得到位移向量。每一步都加上了前一步没有记录的信息。
自己走一遍:六个练习
负半径与方向角
把 (−6,5π/6) 转为直角坐标,并写出满足 r>0、0≤θ<2π 的极坐标表示。原点能按这个限制表示吗?
横坐标为 x=−6cos(5π/6)=33,纵坐标为 ,所以点在第四象限。把半径改成正数,同时将角加上 ,得到 。所有其他表示可在这个角上增加整数圈,或再反转半径与方向。原点不能满足 ,它必须取 ,角度可以任意选择;这是标准化非原点坐标时需要单独处理的例外。
看圆,也检查原点
把 r=5sinθ 写成直角坐标方程,给出圆心和半径,并说明 0≤θ≤π 时怎样走过这个圆。
两边乘以 r,得到 r2=5rsinθ,所以 x2+y。配方后为 ,圆心为 ,半径为 。原方程在 与 都给出原点,因此乘以 没有额外增加这个点。 依次对应 ,点从圆的最低点开始,先经过右侧,再经过最高点和左侧,逆时针走一圈。
相同角度之外的交点
求 r=1+sinθ 与 r=1−sinθ 的全部几何交点。
在同一角度上令半径相等,得到 sinθ=0。一圈内 θ=0,π,两式的半径都是 1,对应直角坐标 (1,0),(−1。第一条曲线在 时经过原点,第二条在 时经过原点,所以还要加上 。两式的半径始终非负,非原点在标准正半径坐标下表示唯一,因此没有其他交点,共三个。
消参不能扩大路径
给出 x=2cost,y=3sint,π/2≤t≤π。求消参后的方程、实际走过的部分和方向。若把 t 的范围改成 ,会发生什么?
用 cost=x/2、sint=y/3 代入勾股恒等式,得到 x2/4+y。原参数范围内 、,因此只走第二象限的一段椭圆,包含端点;可以附加 表示这部分。起点为 ,终点为 ,沿逆时针方向运动。范围改成 后,从 出发逆时针走完整个椭圆两遍,消参方程不变,但起点、覆盖范围和次数都变了。
自己安排一次直线运动
一个点从 A(−1,2) 匀速走到 B(5,−6),用时 4 秒。写出位置的参数方程、速度向量、速率,以及同方向的单位向量。
总位移是 ⟨5−(−1),−6−2⟩=⟨6,−8⟩,长度为 10。除以用时 4,速度向量为 ,所以位置方程为 ,。速率是 。把速度向量除以其模,得到同方向单位向量 ;也可以把总位移除以 ,得到相同结果。起点代入 、终点代入 均满足要求。
用点积识别方向关系
设 u=⟨2,1⟩、v。求 、 及两向量夹角。再解释为什么不能用同样的夹角公式比较 与 。
先数乘再相减:2u−v。点积为 ,两个向量的模都为 ,因此 ,夹角为 。若换成零向量,分母中出现 ,无法相除;更根本的原因是零向量没有确定方向,因此没有与 的几何夹角。
如果只在离散时刻记录位置
这一章里,参数可以在一个区间内连续改变,我们于是看见了整段运动。但现实里的记录常常是一帧一帧的:第 1 秒、第 2 秒、第 3 秒各存一个数,不必每个中间时刻都有记录。
例如一个点沿 r=0.2θ 向外转动,每当角度到达 θ=nπ 时记一次距离,其中 n=1,2,3,…。记录的数就是 ,第 次为 。这里下标 表示记录次序,我们暂时只研究这些离散距离,不把中间值默认加入记录。
下一章会沿着这个问题继续:如果函数的输入只允许是第 1 项、第 2 项、第 3 项,我们怎样描述它的生成规则?这些值累加起来会怎样?记录次数越来越多时,它们会不会靠近某个稳定的数?刚才给运动排顺序的习惯,会变成研究数列的起点。