三角、指数与对数函数的导数
多项式适合描述局部弯曲,却不擅长表达周期运动和按比例增长。弹簧往复、声波振动常由三角函数描述;余额按比例增长、药物按比例衰减常由指数函数描述;当我们要反过来问“增长到这个量需要多久”,对数函数便出现了。
这些函数的导数公式不是孤立表格。正弦和余弦的导数来自小角度极限,指数函数的导数取决于底数,对数导数来自反函数关系。把动机连起来,公式会更容易记,也更容易在复合函数中使用。
三角函数求导必须使用弧度
先看
dxdsinx
按定义,
hsin(x+h)−sinx
用和角公式展开:
hsinxcosh+cosxsinh−sinx
整理为
sinxhcosh−1+cosxhsinh
当 h→0 时,
hsinh→1,hcosh−1→
所以
dxdsinx=cosx
同理可得
dxdcosx=−sinx
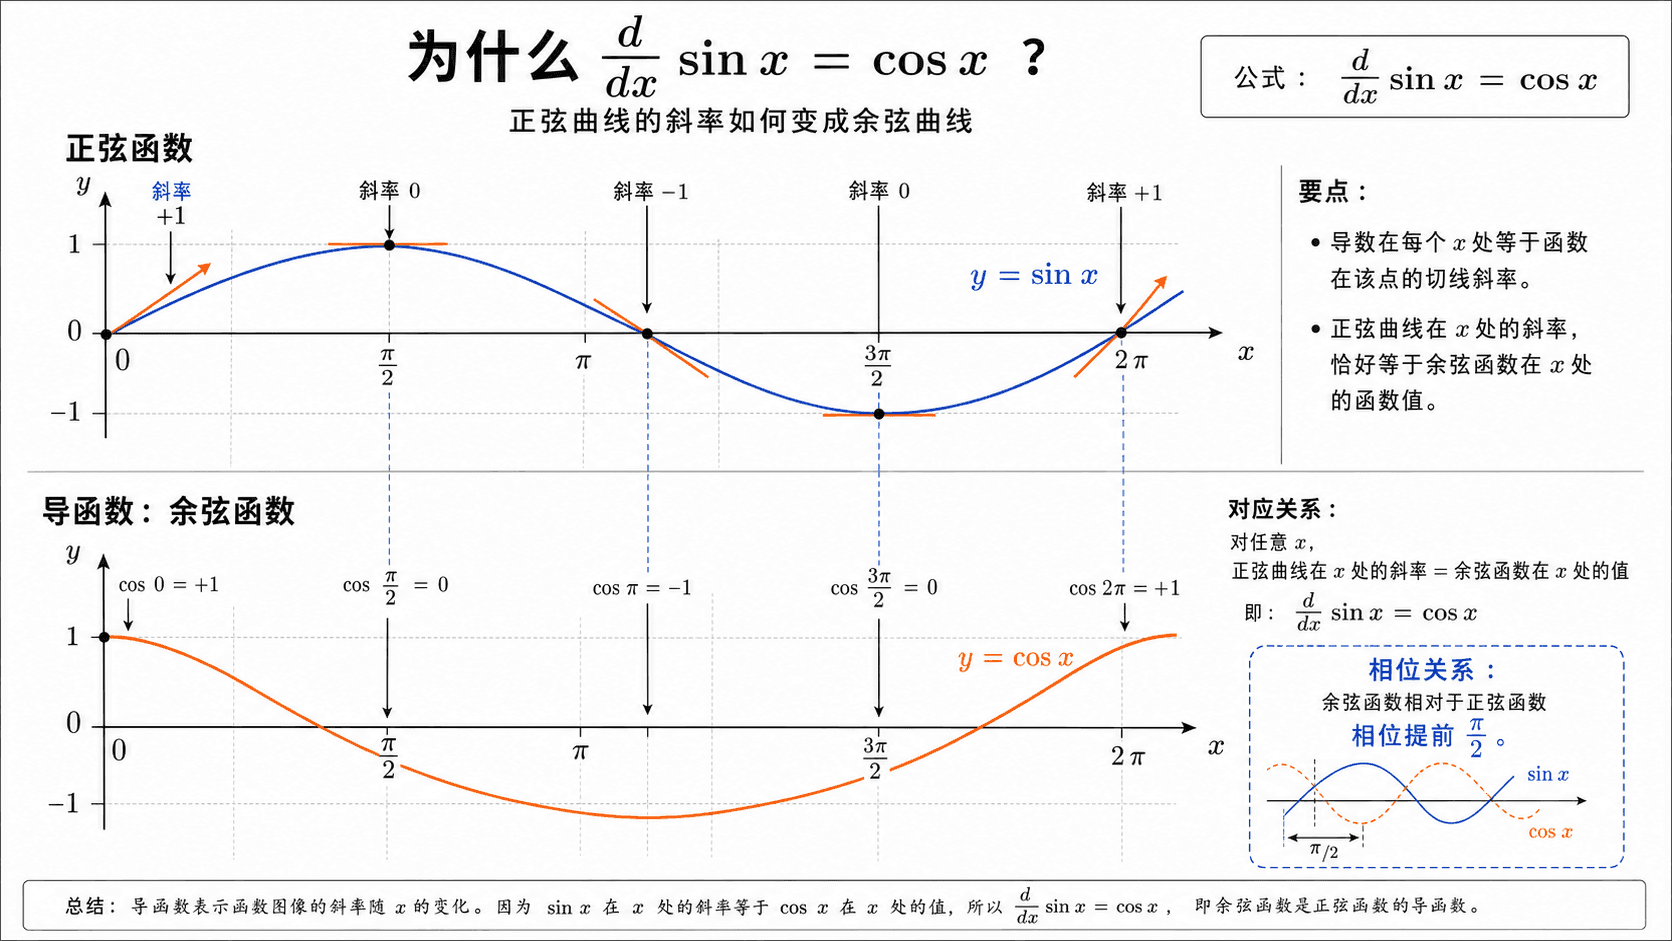
这些极限只有在角度用弧度表示时才是 1。若 x 用角度制,sinx 的导数会多出 π/180。微积分默认三角函数输入使用弧度,除非题目特别说明。
从图像理解符号
正弦曲线在 x=0 处向上穿过横轴,斜率为 1,而 cos0=1;在 x=π/2 达到峰顶,斜率为 0,而 ;在 向下穿过横轴,斜率为 。整条斜率曲线正好是余弦。
余弦曲线在 0 处位于峰顶,斜率为 0;随后下降,所以导数为负。这解释了为什么公式里有负号。
六个三角函数的导数
基本公式为
(sinx)′=cosx,(cosx)′=−sinx
把正切写成 sinx/cosx,使用商法则:
(tanx)′=cos2xcos
其余公式是
(cotx)′=−csc2x
(secx)′=secxtanx
(cscx)′=−cscxcotx
每个公式都只在原函数有定义的地方使用。例如正切和正割要排除 cosx=0 的点。
复合三角函数别漏链式因子
求
y=sin(3x2−1)
外层正弦求导得到余弦,内层保持原样,再乘内层导数:
y′=6xcos(3x2−1)
求
g(x)=tan4x
它表示 (tanx)4,所以
g′(x)=4tan3xsec2x
高阶导数形成循环
正弦连续求导会按四步循环:
sinx→cosx→−sinx→−cosx→sinx
因此高阶导数不必反复从头算,只需看求导次数除以 4 的余数。
例如求 d2026(sinx)/dx2026。因为 2026 除以 4 余 2,结果与二阶导数相同,即 。这种周期性也说明正弦、余弦在反复微分后仍留在同一个函数族中。
周期运动中的速度与加速度
设质点位置为
s(t)=Acos(ωt+φ)
A 是振幅,ω 控制振动快慢,φ 决定初始相位。速度为
v(t)=−Aωsin(ωt+φ)
加速度为
a(t)=−Aω2cos(ωt+φ)
也就是
a(t)=−ω2s(t)
加速度总与位移方向相反:物体偏到一侧时,恢复作用把它拉回平衡位置。
例题:读出最大速度
若
s(t)=0.08cos(5t)
位置单位为米,则
v(t)=−0.4sin(5t)
因为 ∣sin(5t)∣≤1,最大速率为 0.4 米/秒。这里链式因子 5 决定了振动越快,速度振幅越大。
指数函数的斜率为什么与自身成比例
对 f(x)=ax,差商可写成
hax+h−ax=a
当 h→0 时,后一个因子的极限只由底数 a 决定。这个常数正是 lna,所以
dxdax=axlna
特别地,底数 e 被选成使这个常数等于 1 的底数,因此
dxdex=ex
自然指数函数的函数值和瞬时增长率处处相等。
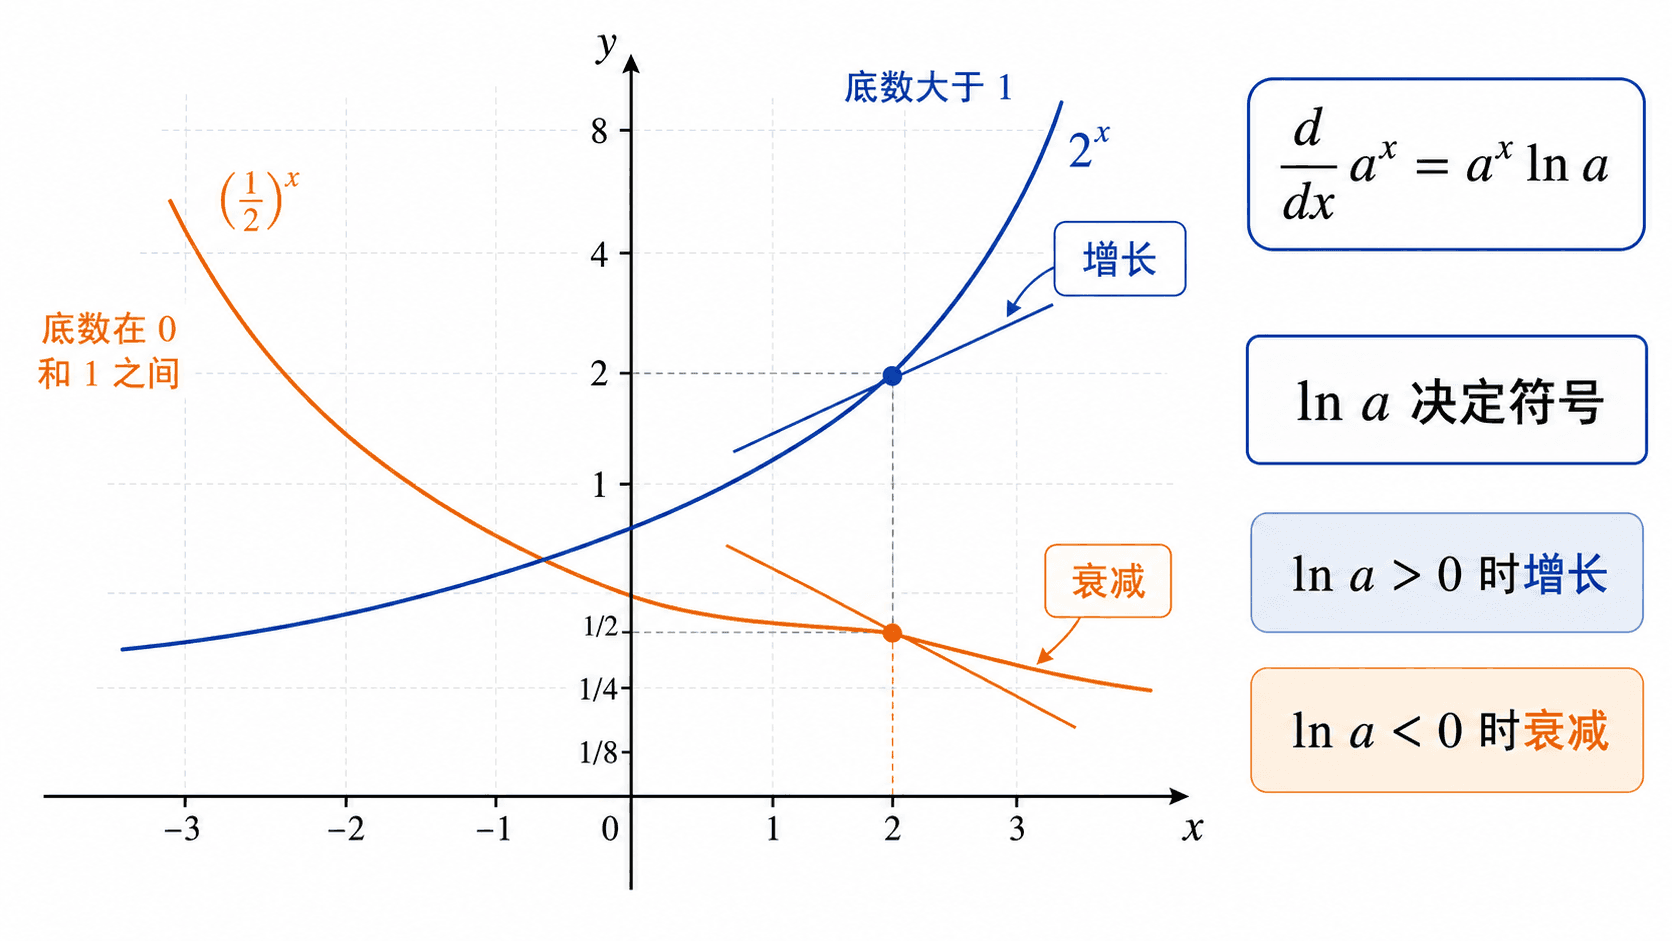
当 a>1 时,lna>0,指数函数递增;当 0<a<1 时,lna<,指数函数递减。导数符号与图像方向完全一致。
指数复合函数
链式法则给出
dxdeg(x)=eg(x)
dxdag(x)=ag(
例如
dxde−2x2=e
指数部分不会按幂法则把指数“搬下来”。它仍然保留完整的指数函数,再乘指数本身的导数。
按当前量成比例变化
若某个量 P(t) 满足
P′(t)=kP(t)
那么一个基本模型是
P(t)=P0ekt
k>0 表示增长,k<0 表示衰减。这里的关键不是“指数长得快”,而是每一刻的变化率都等于当前量的固定比例。
例题:比较绝对增长与相对增长
设
P(t)=500e0.03t
则
P′(t)=15e0.03t=0.03P(t)
在 t=0 时,瞬时增长率为 15;在 t=10 时,瞬时增长率更大,因为当前总量已经增加。但相对增长率
P(t)P′(t)=0.03
始终不变。
倍增时间与半衰期
若 P(t)=P0ekt 且 k>0,倍增时间 T 满足
P0ekT=2P0
约去 P0 并取对数:
T=kln2
若 k<0,半衰期满足 P(T)=P0/2,所以
T=kln(1/2)=∣k∣ln2
这两个时间都与初始量无关,只由相对增长或衰减常数决定。
例题:从两次测量反求参数
某量按 P(t)=P0ekt 变化,已知 P(0)=80、。先由初值知 ,再代入第二次测量:
120=80e6k
所以
k=61ln23
瞬时变化率为 P′(t)=kP(t)。模型参数不是凭空给定,也可以从观测数据反求。
对数函数的导数来自反函数
y=lnx 与 x=ey 互为反函数。对
x=ey
两边关于 x 求导:
1=eydxdy
由于 ey=x,得到
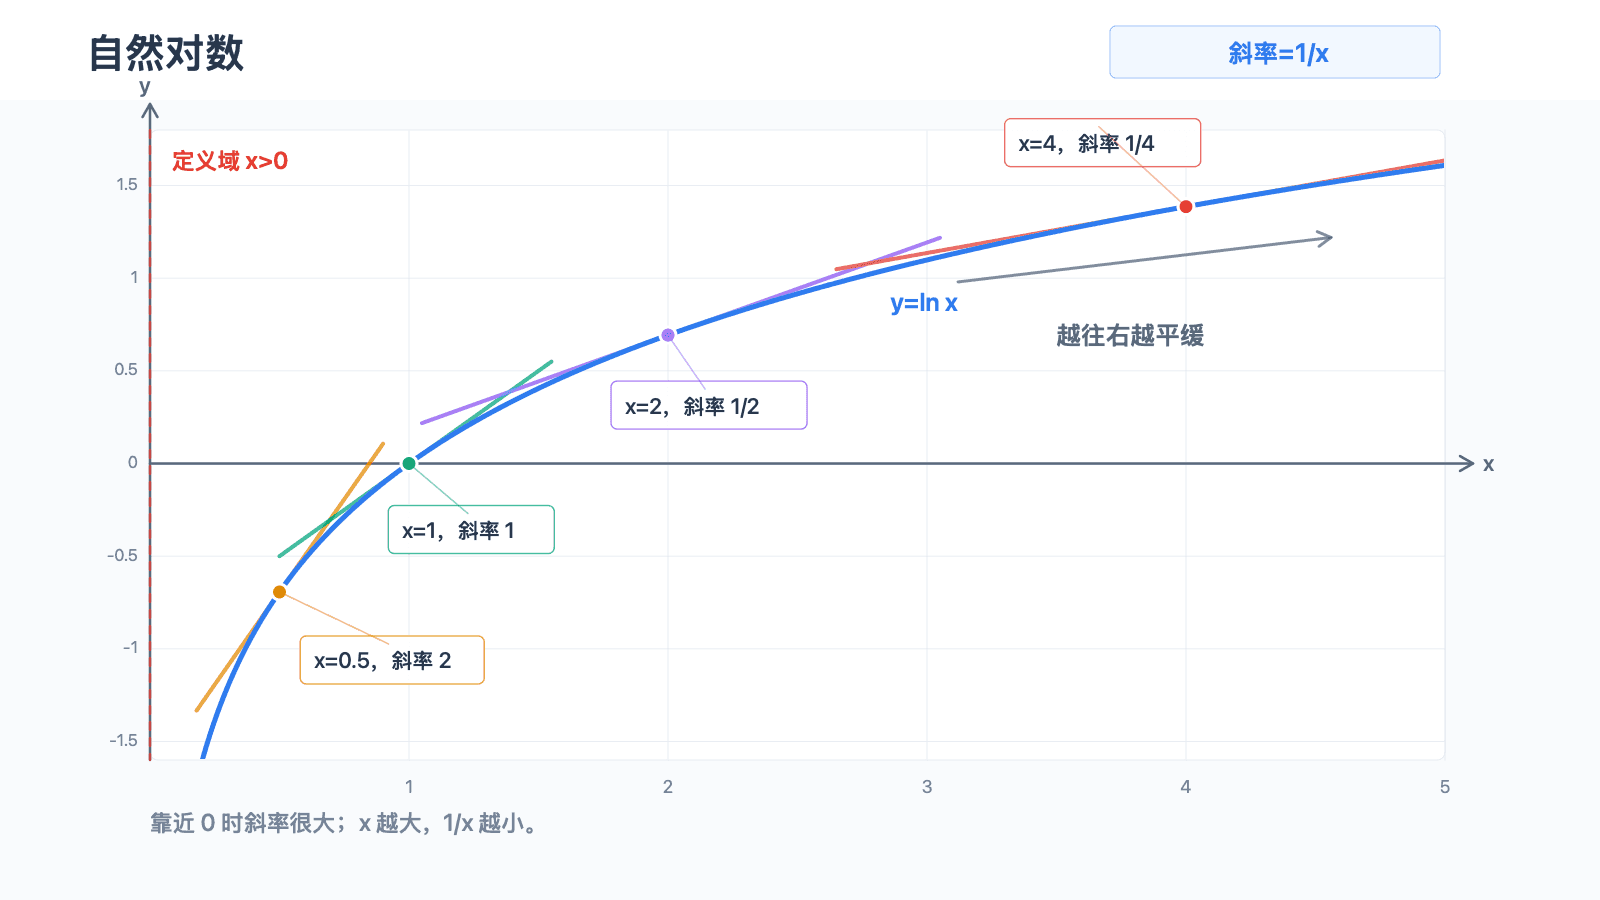
dxdlnx=x1
这个公式要求 x>0。更常用的绝对值形式是
dxdln∣x∣=x1(x
一般底数的对数满足
logax=lnalnx
所以
dxdlogax=xlna
对数复合函数
若 g(x)>0,
dxdlng(x)=g(x)g
若使用 ln∣g(x)∣,则在 g(x)=0 的区间上同样成立。
例如
dxdln(x2+4)=x
而
dxdln∣3x−1∣=3x−13
定义域要排除 x=1/3。
反函数导数与反三角函数
若 f 在相应区间可逆且 f′(f−1(x))=0,则
(f−1)′(x)=f′(
图像上,函数与反函数关于 y=x 对称,对应切线斜率互为倒数。
这个公式可以从恒等式
f(f−1(x))=x
得到。两边求导并使用链式法则:
f′(f−1(x))(f−1)′(x)
再除以 f′(f−1(x)) 即可。条件中要求这个导数不为 0,因为水平切线经过反射后会变成竖直切线,倒数不再是有限数。
由这个关系可得常用反三角导数:
dxdarcsinx=1−x
dxdarctanx=1+x21
dxdarcsecx=∣x∣x
例题:反正弦与链式法则
求
y=arcsin(2x−1)
有
y′=1−(2x−1)2
原函数要求 −1≤2x−1≤1,即 0≤x≤1;导数为有限实数时还需 0<x<。
例题:用反函数斜率求数值
设 f(2)=7 且 f′(2)=5。因为 f,所以
(f−1)′(7)=f′(2)
求反函数在某点的导数时,不必先求出完整的反函数公式;只要找到对应输入并知道原函数在那里的斜率即可。
对数求导处理“底数和指数都在变”
幂法则处理 xn,指数法则处理 ax。若函数是
y=xx
底数和指数都含 x,两条公式都不能直接套。先取自然对数:
lny=xlnx
两边求导:
yy′=lnx+1
再乘回 y=xx:
y′=xx(lnx+1)
乘积、商和幂的混合表达式
对
y=e2x(x2+1)3
直接用多次乘积、商与链式法则也能做,但对数能把乘法变加法:
lny=3ln(x2+1)+21ln
求导得到
yy′=x2
所以
y′=e2x(x
这类写法要求先注意原函数定义域;上式按实数函数讨论时需要 x>1。
常见错误
- 三角函数用角度制却直接套弧度公式。
- 把 (cosx)′ 写成 sinx,漏掉负号。
- 把 (eg(x)) 写成 。
这一章看似增加了很多公式,实际仍沿用上一章的结构识别:先判断最外层是和、积、商还是复合,再选择对应法则;三角、指数、对数与反函数公式只是新的“基本零件”。下一章用这些导数研究单调性和最值时,重点会从“怎样求导”转向“导数的符号在告诉我们什么”。
练习
- 求 y=3sinx−2cosx 的导数。
y′=3cosx+2sinx
- 求 f(x)=sec(4x) 的导数。
f′(x)=4sec(4x)tan(4x)
- 求 g(x)=ex3−2x 的导数。
g′(x)=ex3−2x(3x2−
- 求 h(x)=52x+1 的导数。
h′(x)=2ln5⋅52x+1
- 求 y=ln∣x2−9∣ 的导数并说明定义域。
y′=x2−92x原函数与导数都要求 x。
- 求 y=arctan(x2) 的导数。
y′=1+x42x
- 求 y=(x+2)x 的导数,按实数函数讨论 x>−2。
取对数:lny=xln(x+2)。于是
yy
- 若 P(t)=1200e−0.08t,求 P′(t) 并解释符号。
P′(t)=−96e−0.08t=−0.08P(t)导数始终为负,表示该量在衰减;每一刻的瞬时衰减率等于当前量的 8%(按单位时间计)。
- 某指数增长模型的相对增长率为每小时 0.05,求倍增时间。
T=0.05ln2≈13.86所以约 13.86 小时翻倍。
- 已知可逆函数 f(3)=10、f′(3)=−4,求 (f。
(f−1)′(10)=f′(3)
- 求 y=ln(sinx) 的导数,并给出适用条件。
y′=sinxcosx=cotx原实函数要求 sin;在这些开区间内公式成立。